
Projetando para Controlabilidade
Um guia sobre como projetar mecanismos e transmissões de potência visando a controlabilidade. Facilite a vida dos programadores da sua equipe!
Folga Mecânica (Backlash)
Seção intitulada “Folga Mecânica (Backlash)”Em sistemas mecânicos onde a precisão é fundamental, é imperativo reduzir a folga mecânica (backlash). O backlash é definido como a distância ou ângulo que um componente pode se mover livremente antes de engrenar ou transmitir movimento para o próximo componente. Por exemplo, em engrenagens há uma folga mínima entre os dentes em contato, o que permite que uma engrenagem se mova ligeiramente antes de começar a girar a outra. Essa folga no sistema é causada por espaços ou tolerâncias entre as peças. Na FRC, isso pode ocorrer entre dentes de engrenagens ou entre o componente de rotação e o próprio eixo. Excesso de backlash em um sistema, especialmente em aplicações de alta precisão (como pivôs e braços), torna o controle instável, oscilante e impreciso. Felizmente, existem muitas maneiras de reduzir o backlash.
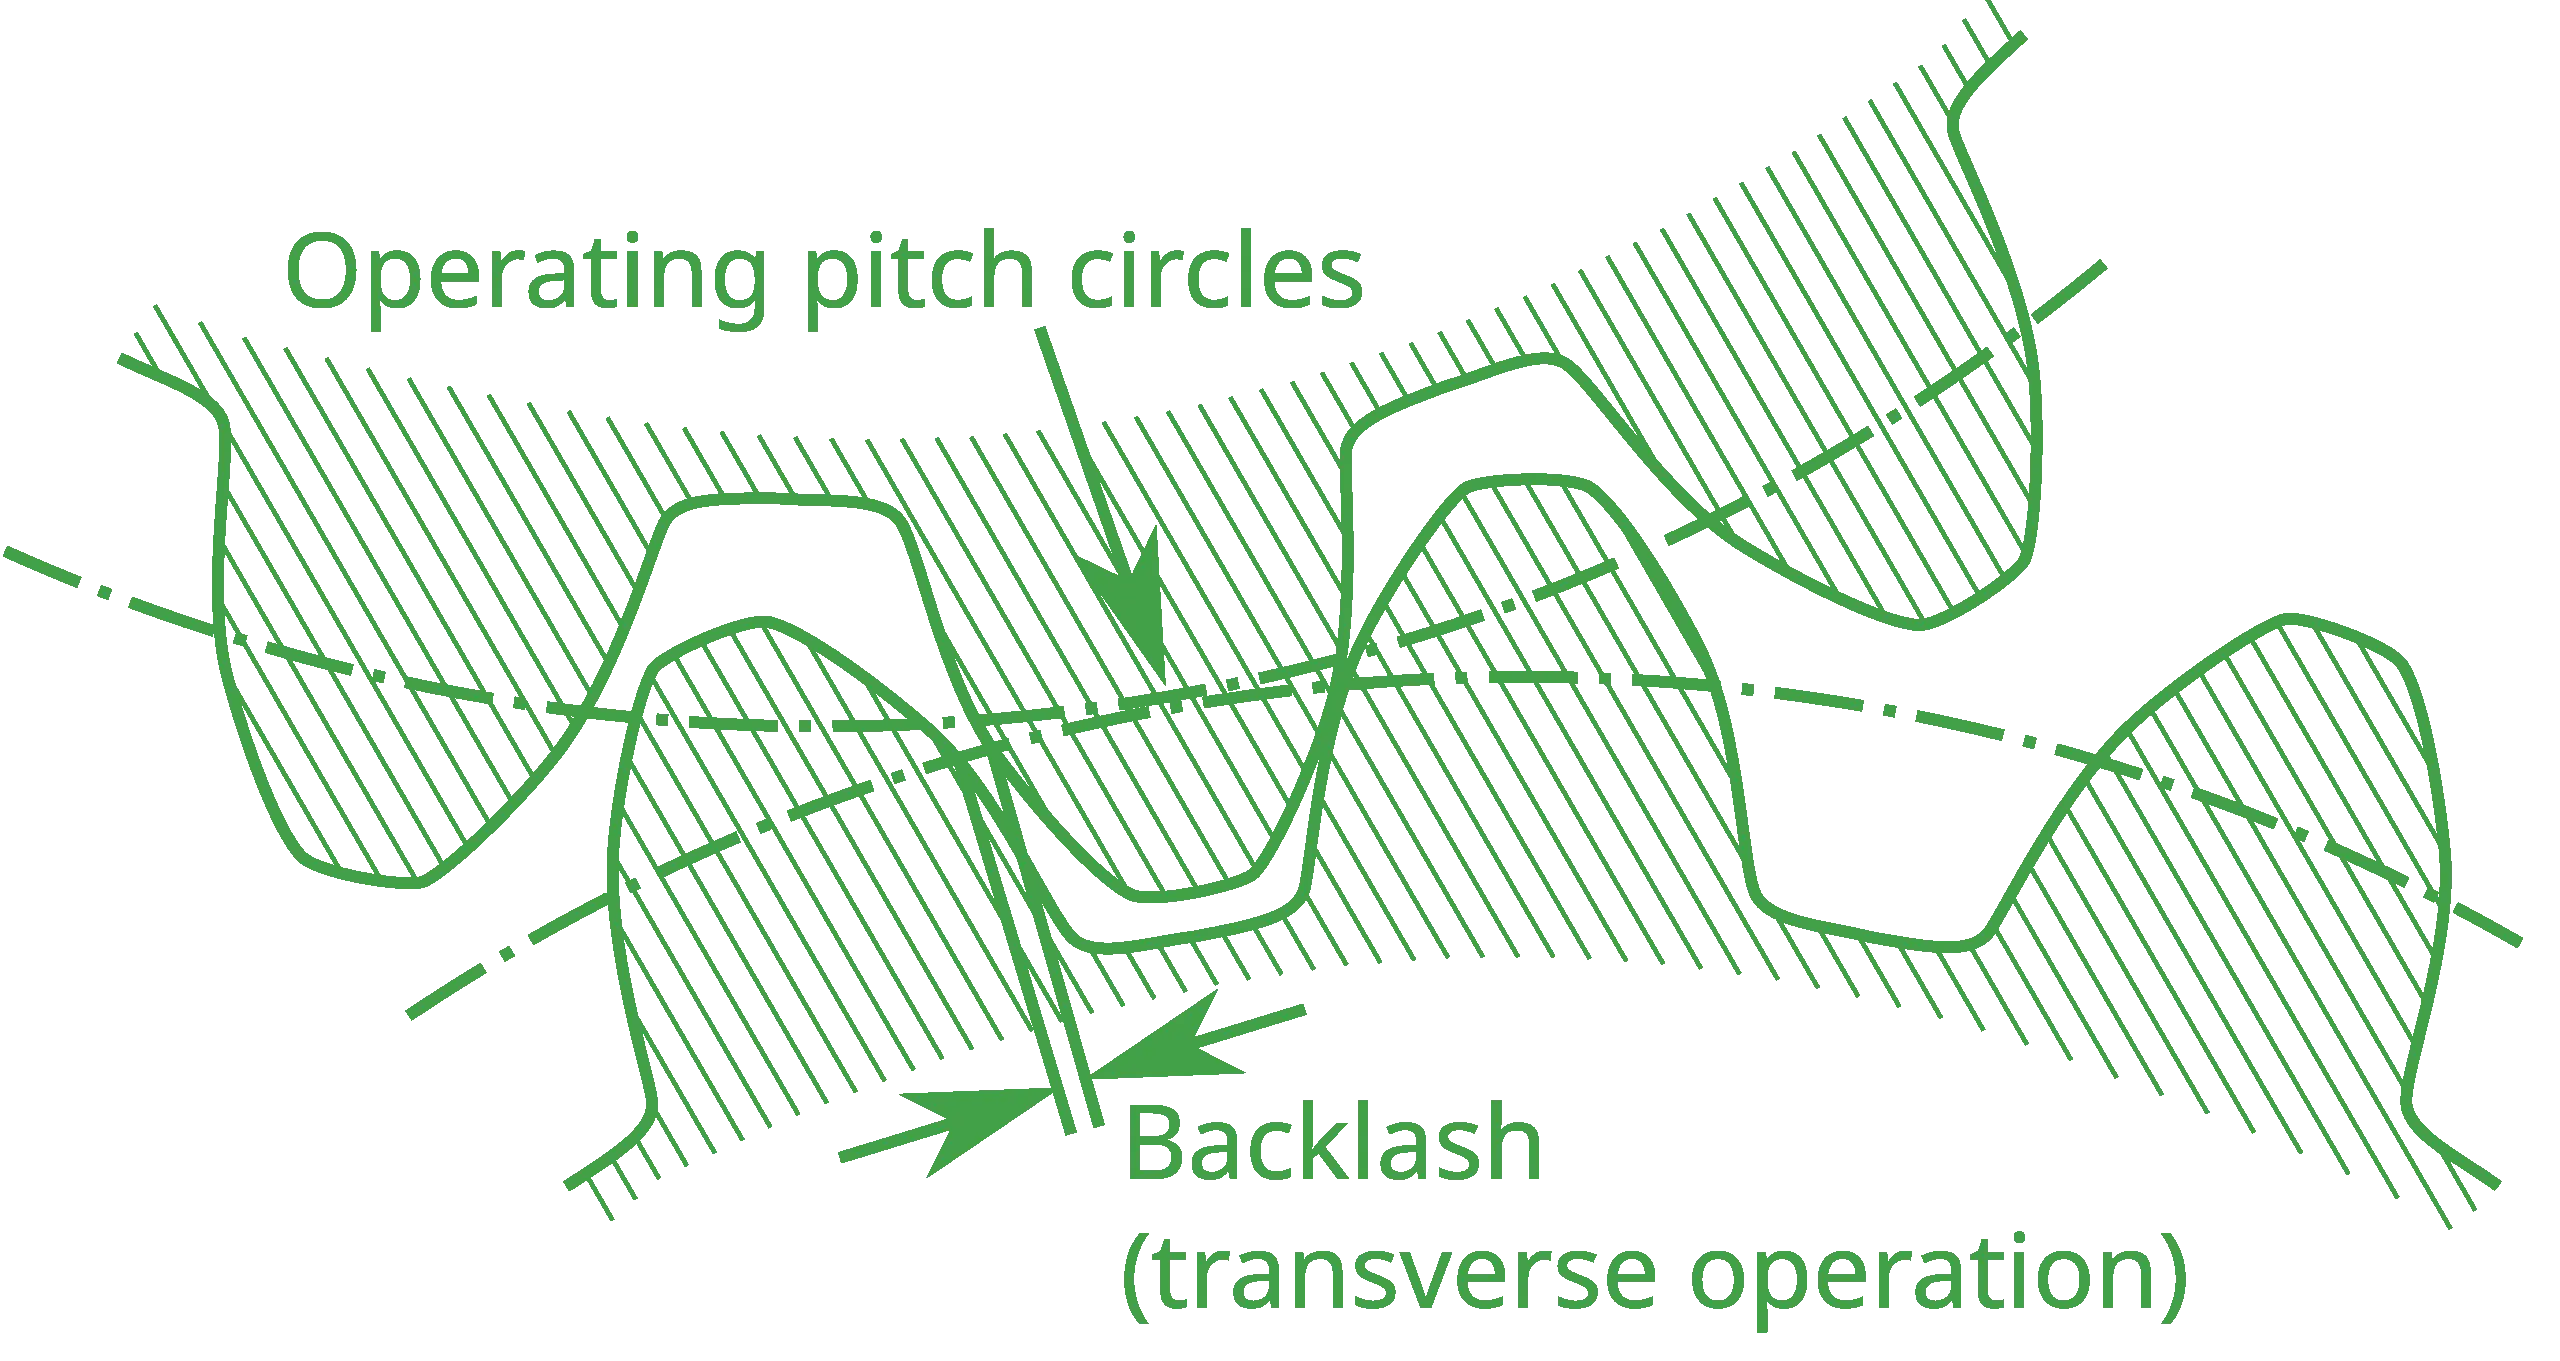
Diagrama de folga mecânica (backlash) entre dentes de engrenagens.
Métodos de Transmissão de Potência
Seção intitulada “Métodos de Transmissão de Potência”Ao escolher a forma de transmitir potência rotacional, entender quais métodos causam mais ou menos backlash auxilia muito na tomada de decisão. Dos três principais tipos de transmissão de potência na FRC (correntes, correias e engrenagens), cada um possui suas vantagens e desvantagens.
Correntes (Chain): Correntes funcionam muito bem em cenários de alto torque, comumente em pivôs e braços. Transmissões por corrente podem apresentar backlash considerável com o tempo devido à folga e estiramento, o que reduz significativamente a precisão do mecanismo. No entanto, se bem projetadas, transmissões por corrente podem ter backlash mínimo. Isso exige o máximo de contato circunferencial (wrap) possível ao redor das sprockets e a inclusão de esticadores/tensionadores de corrente. Mais informações sobre tensionamento podem ser vistas na seção de tensionamento.
Correias (Belts): Correias funcionam muito bem em cenários de baixo torque e alta velocidade. São utilizadas em inúmeras aplicações, como roletes, elevadores e ocasionalmente em pivôs leves. Destacam-se por ter praticamente zero backlash devido à forma como os dentes da correia engrenam nas polias sob tensão. No entanto, são menos resistentes a impactos e alto torque do que correntes, não sendo adequadas para pivôs pesados onde o torque é extremo. Ainda assim, são amplamente utilizadas em elevadores para acionamento linear dos estágios.
Engrenagens (Gears): Engrenagens são o tipo mais versátil de transmissão de potência. São úteis em praticamente qualquer aplicação, desde inverter a direção de roletes até movimentar braços e pivôs. Também funcionam muito bem em reduções finais, como em sistemas de cremalheira e pinhão (rack and pinion) ou pivôs com engrenagens de 10 DP, que apresentam baixíssimo backlash, ao custo de serem mais complexos de projetar, usinar e montar do que correntes.
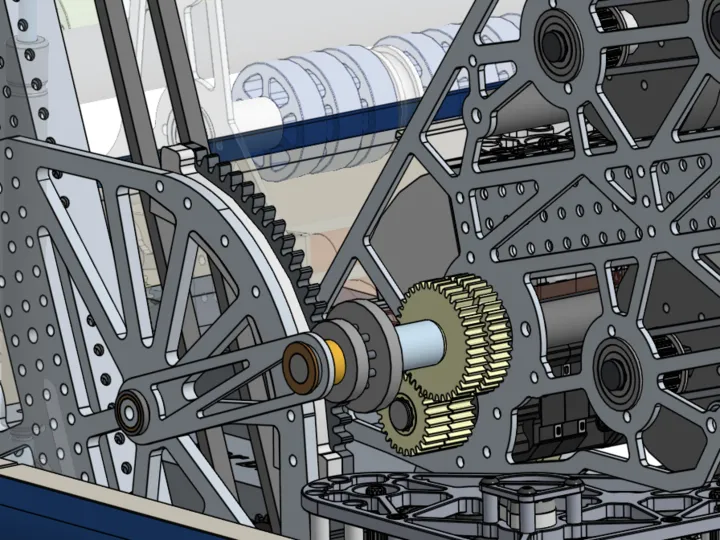
Exemplo de um sistema simples de cremalheira e pinhão (rack and pinion) para articular o shooter. (Crédito: 1678)
Reduzindo Estágios em uma Caixa de Redução (Gearbox)
Seção intitulada “Reduzindo Estágios em uma Caixa de Redução (Gearbox)”A forma mais simples de reduzir o backlash em uma caixa de redução é utilizar menos estágios. Em cada estágio de engrenamento, sempre haverá uma pequena folga. Consequentemente, aumentar o número de estágios multiplica e acumula o backlash do sistema (efeito cumulativo). Para reduzir os estágios, busque alcançar reduções maiores por estágio individual (com engrenagens de maior diferença de dentes).
É fundamental calcular quanto de redução total o sistema realmente precisa. Frequentemente, equipes superestimam ou subestimam a redução necessária, gerando problemas mais adiante. Com redução excessiva, adiciona-se backlash desnecessário e o torque pode até quebrar partes mecânicas. Com redução insuficiente, o motor pode não suportar a carga ou operar em velocidade inadequada, prejudicando o controle. Para calcular a redução adequada, ferramentas como o ReCalc são essenciais.
Fita Calibradora (Shim Tape) / Trava-Retentor Verde (Green Loctite)
Seção intitulada “Fita Calibradora (Shim Tape) / Trava-Retentor Verde (Green Loctite)”Fita calibradora (shim tape) e trava-retentor cilíndrico (Green Loctite / Loctite 609 ou 680) são duas soluções comuns para eliminar folgas. Ambas resolvem o mesmo problema: a folga mecânica entre o componente de movimento (polia, engrenagem, sproket) e o próprio eixo. Embora seja uma causa frequente de folga, é relativamente simples de resolver.
As tolerâncias variam de fabricante para fabricante. Por exemplo, uma polia de uma marca pode entrar muito justa ou muito folgada em um eixo de outra marca. Essa folga gera backlash angular indesejado. Leve isso em conta ao montar e especificar peças.
Fita Calibradora (Shim Tape)
Seção intitulada “Fita Calibradora (Shim Tape)”Shim tape é uma fita metálica ultrafina aplicada na parte interna do furo sextavado ou cilíndrico dos componentes. A fita preenche o espaço livre e faz o componente abraçar o eixo com firmeza, eliminando o jogo livre. Os passos para usar shim tape são os seguintes (Crédito: 4414):
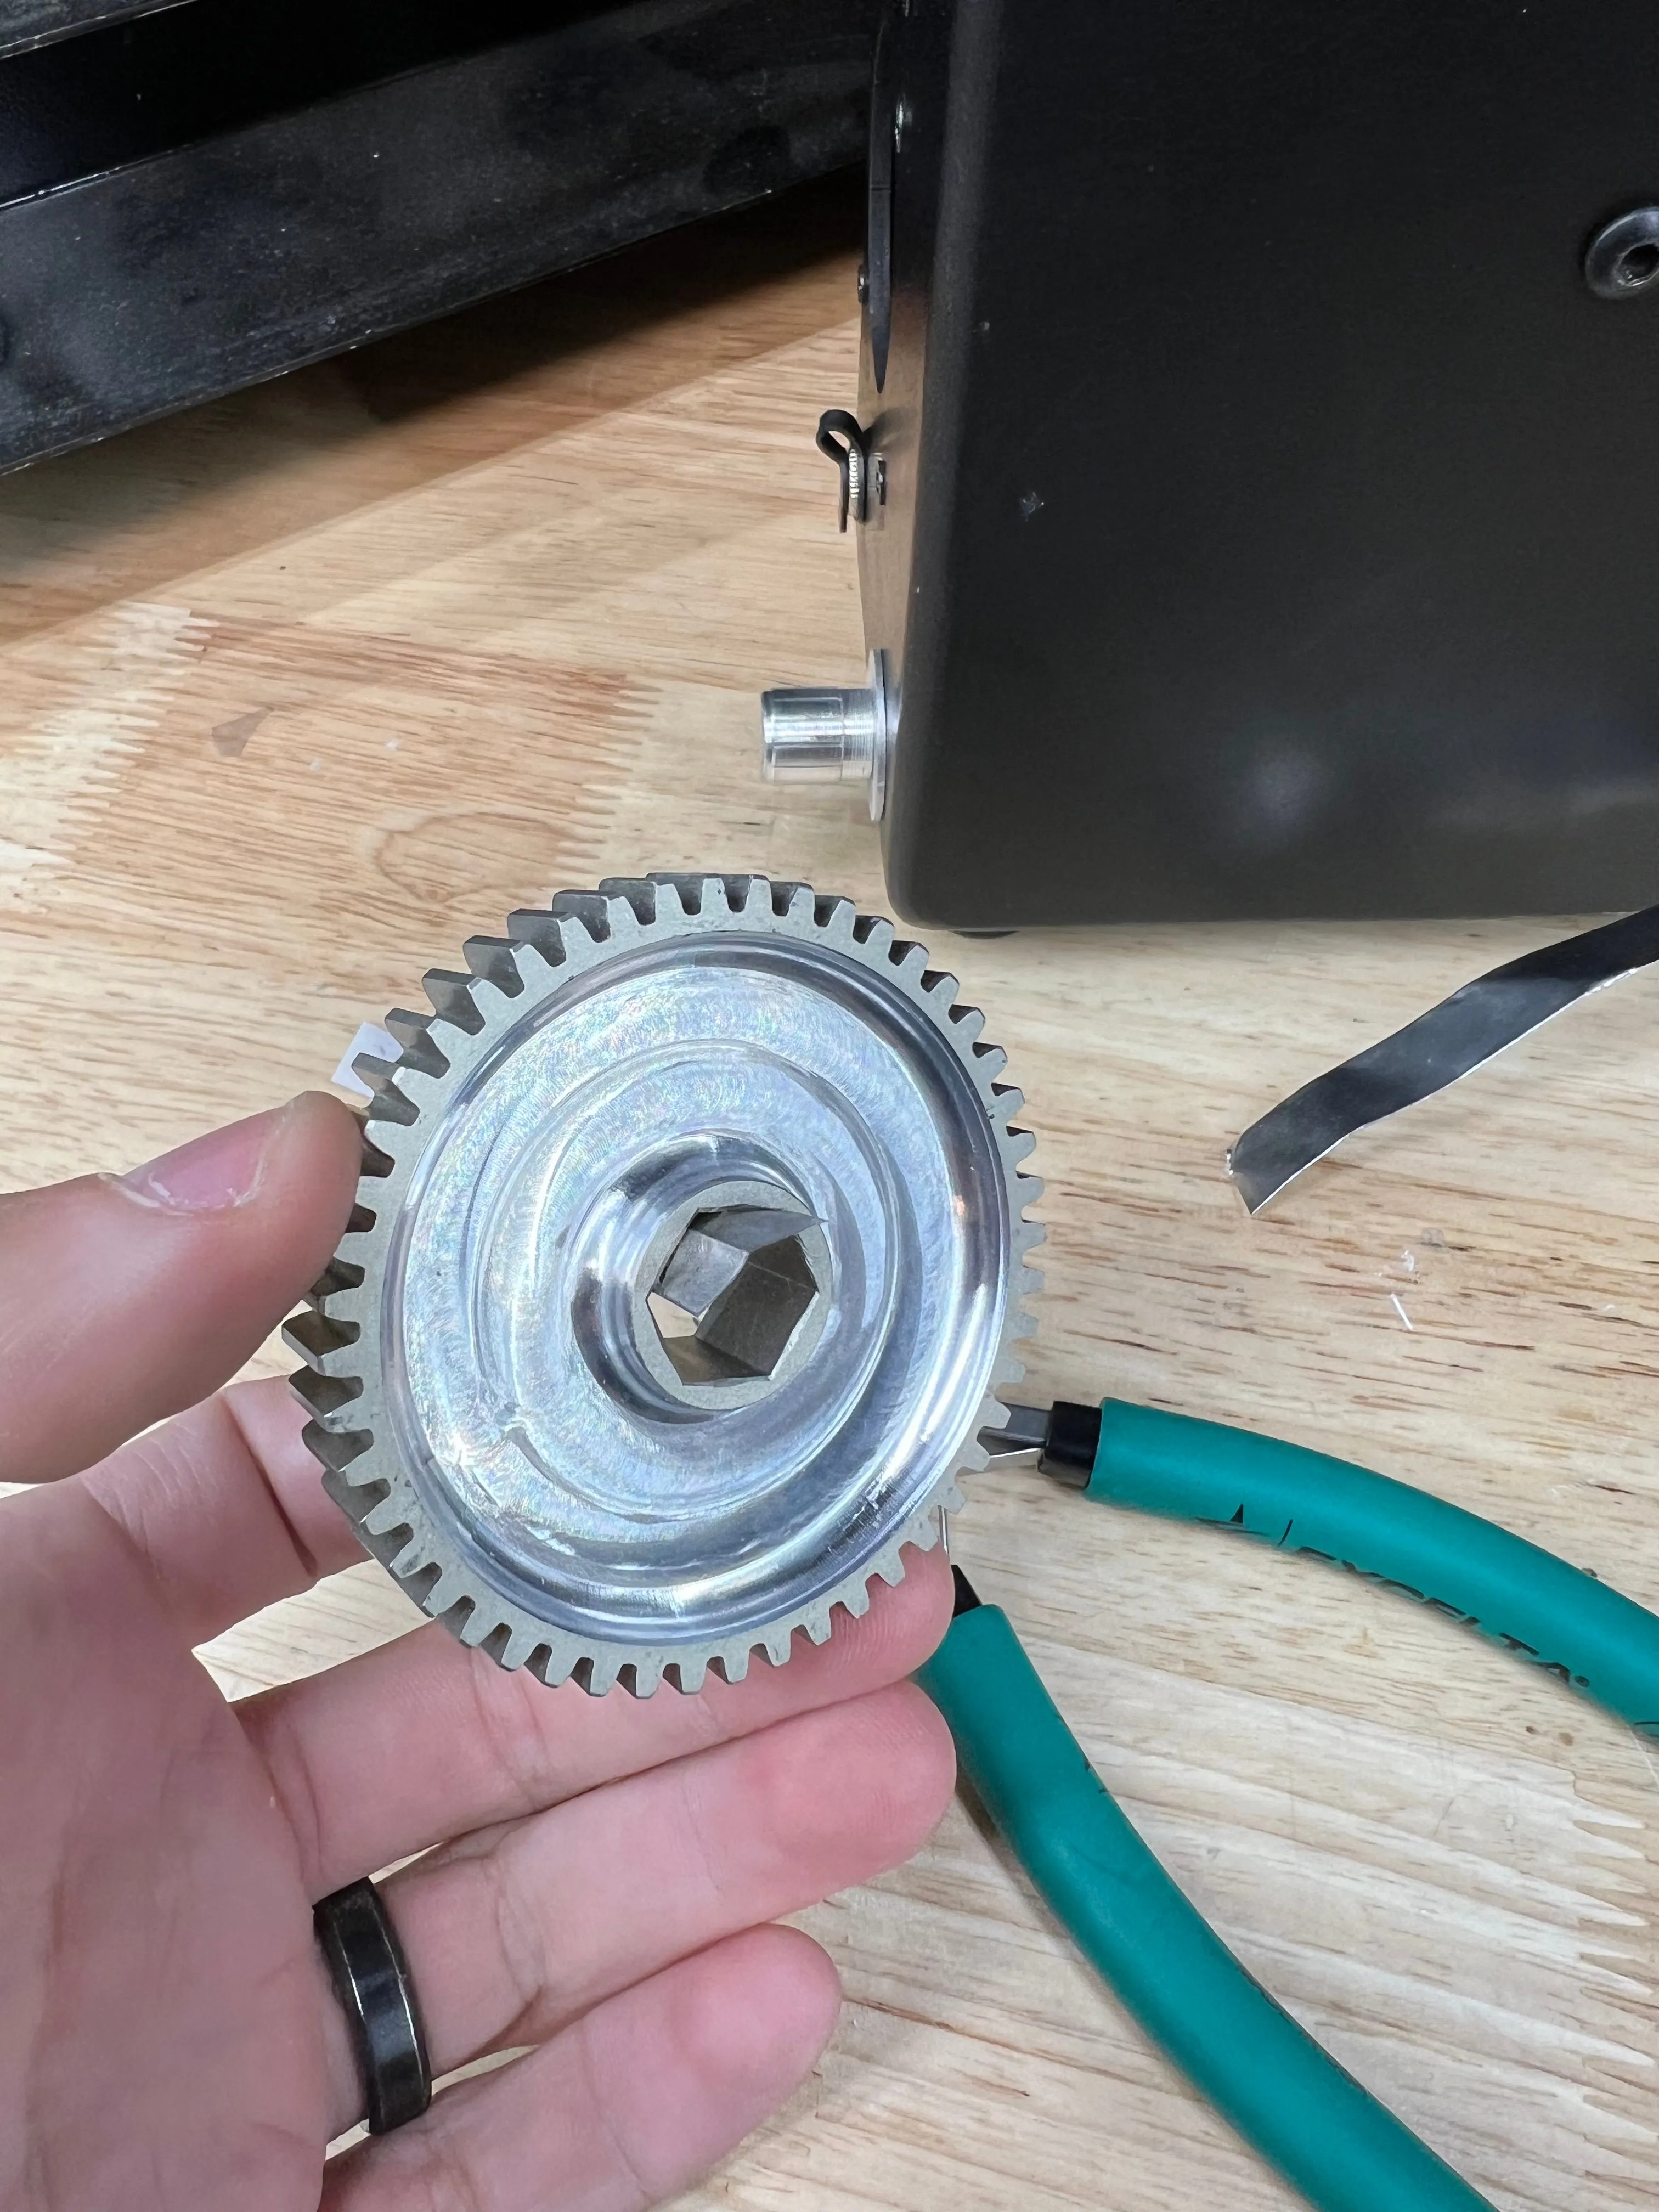
Corte a fita shim tape no comprimento adequado e aplique na face interna do componente.
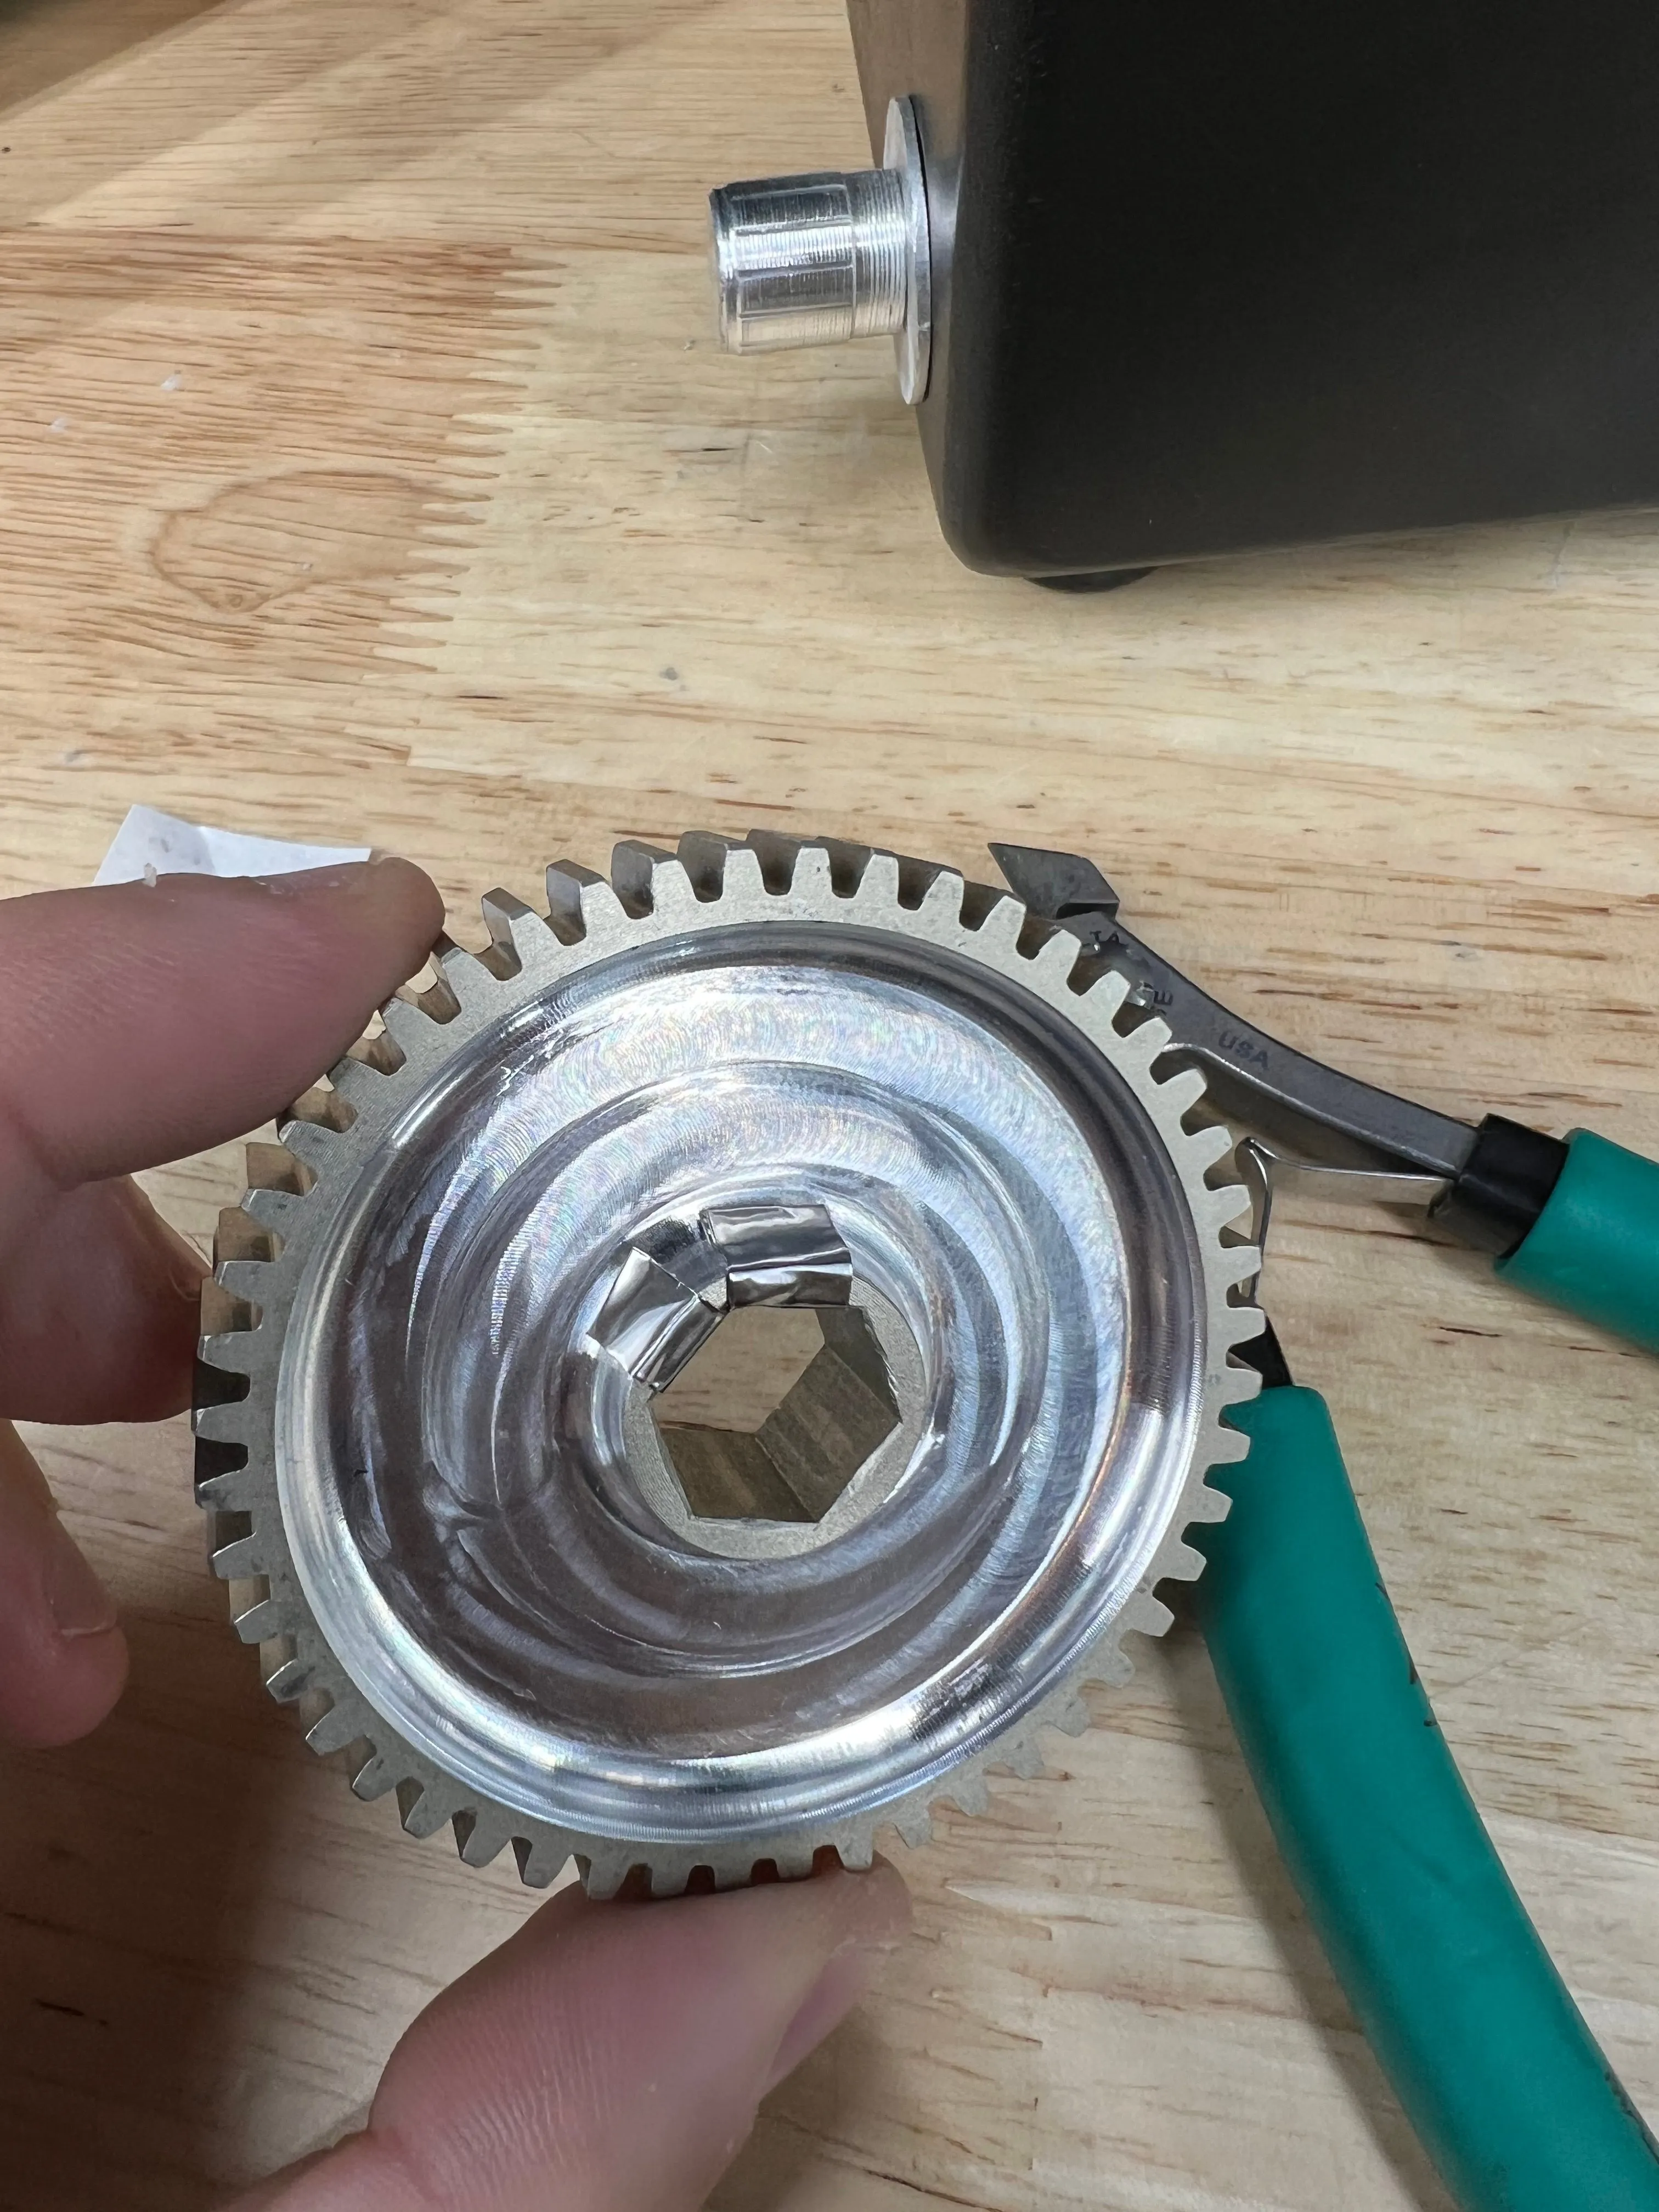
Dobre a ponta da fita sobre a borda. Isso é importante para evitar que ela deslize ao longo do eixo durante a inserção do componente.
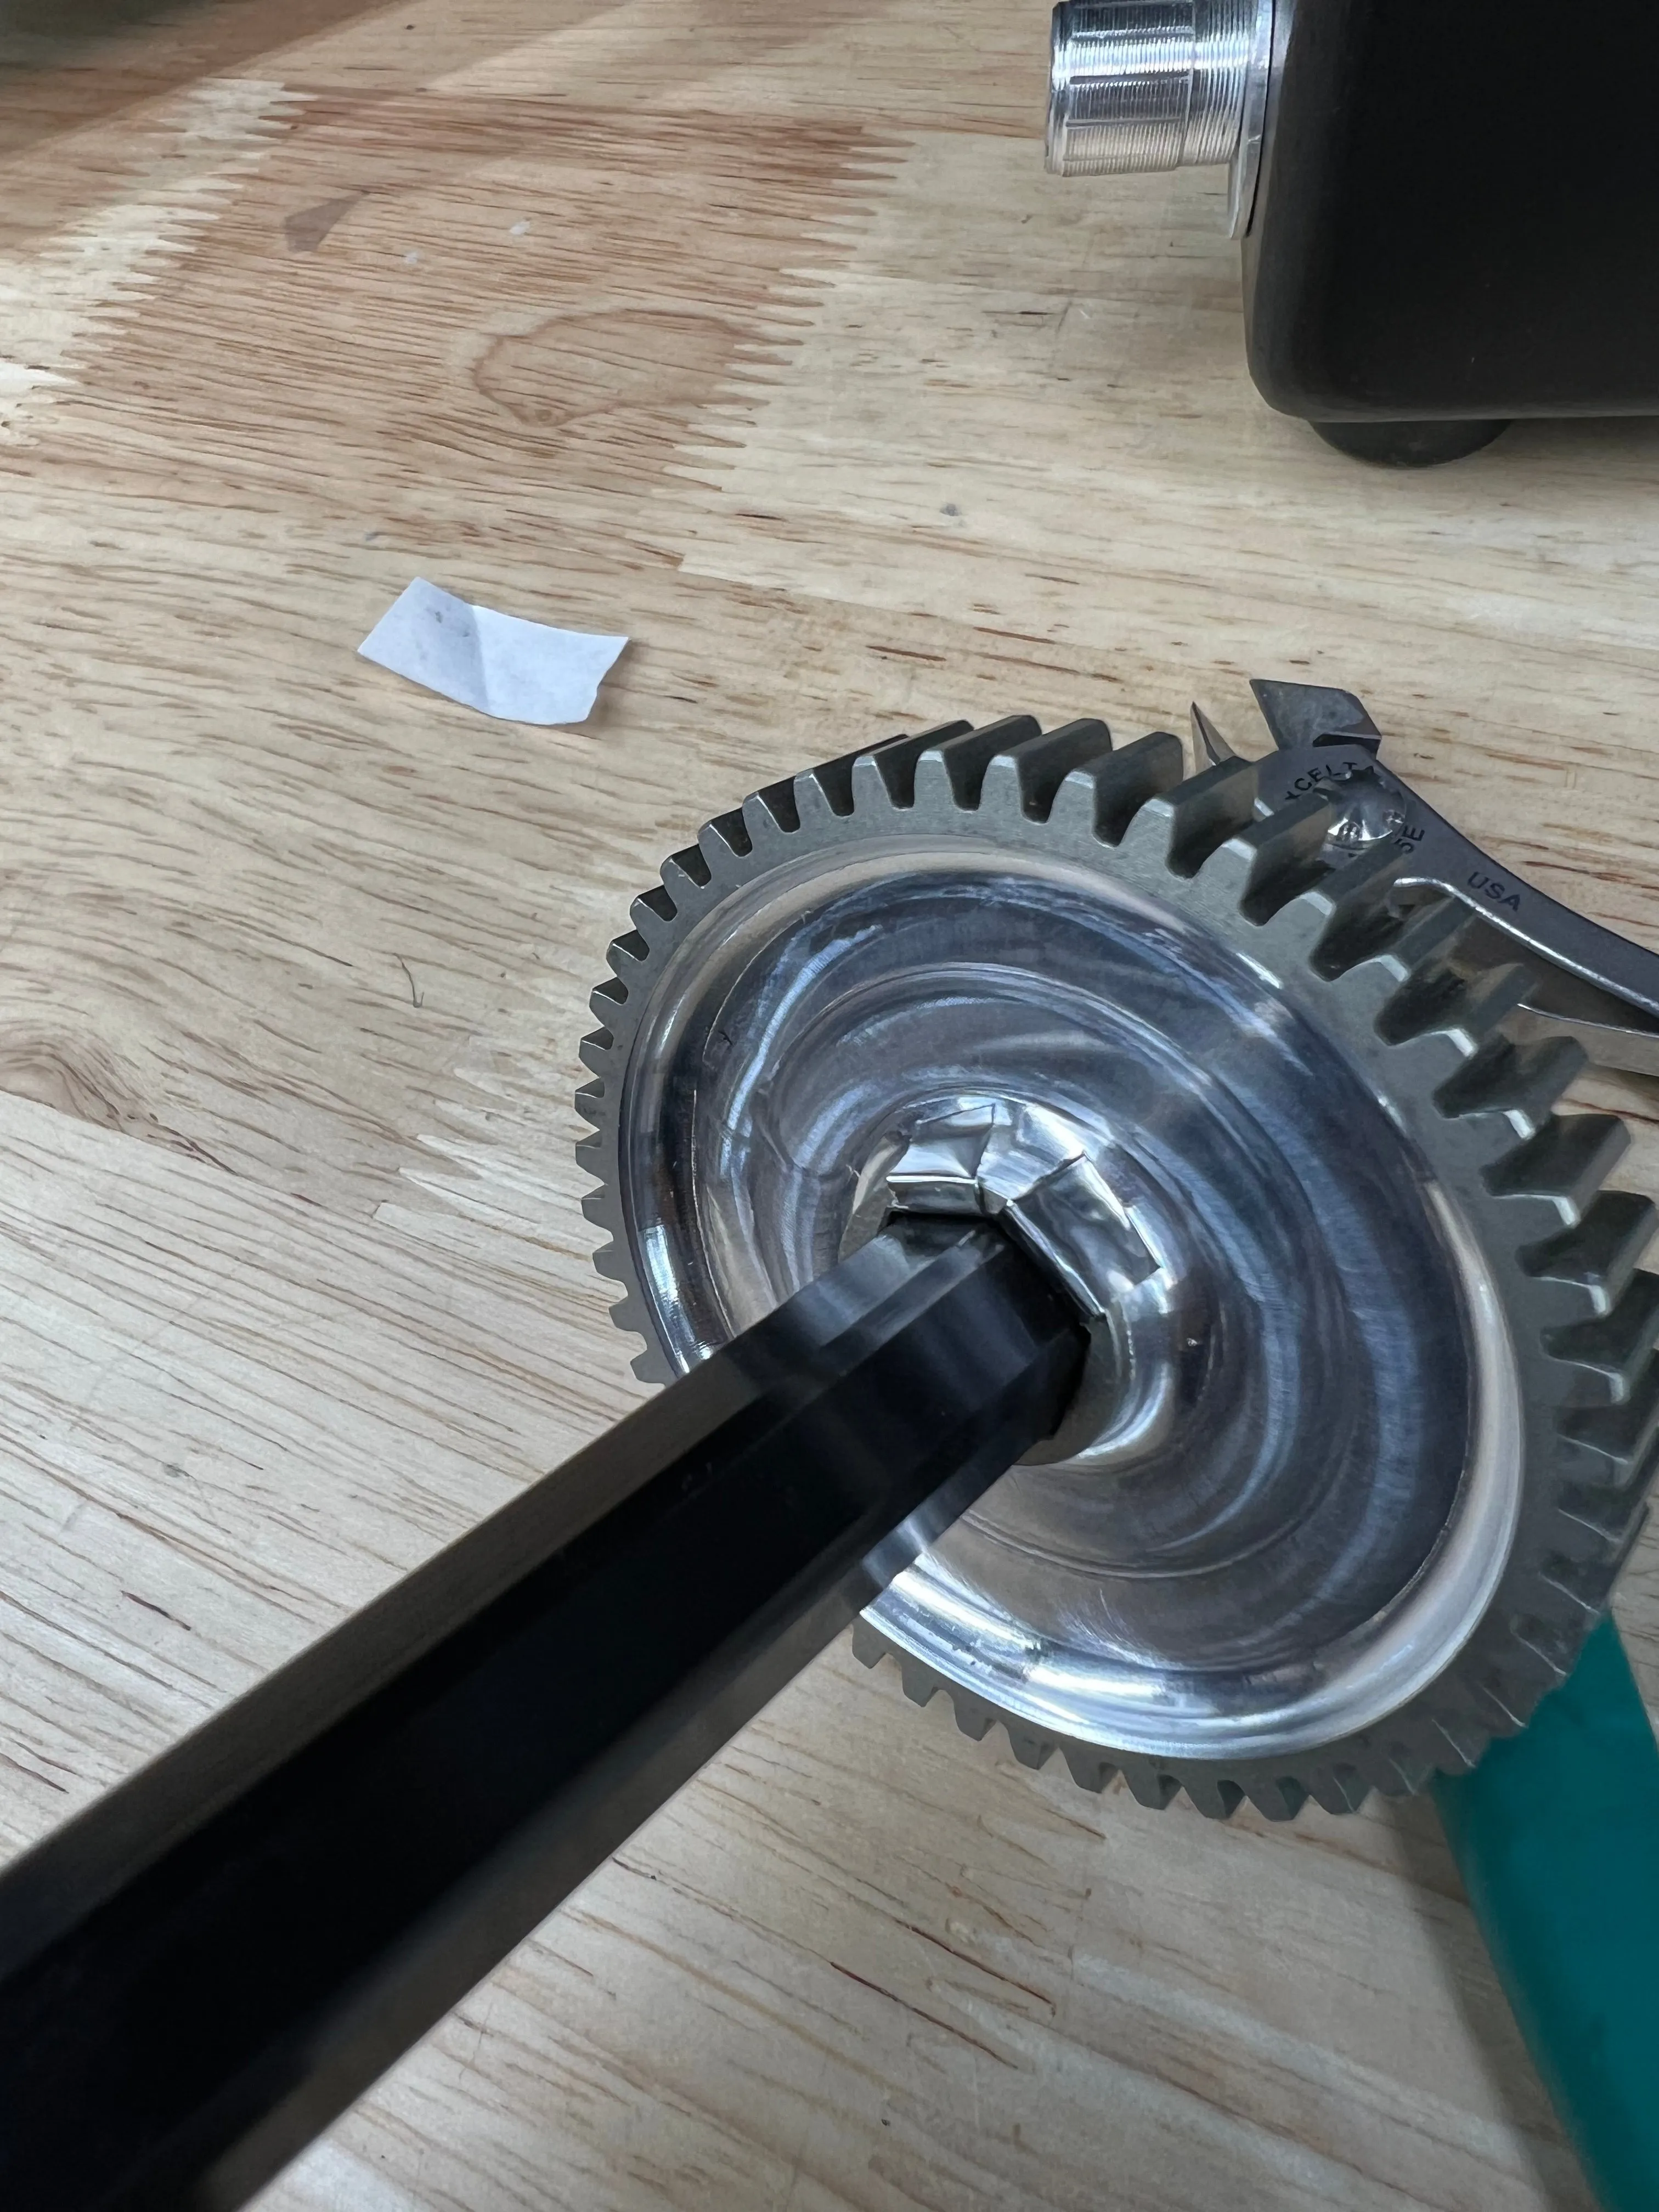
O componente está pronto para deslizar firmemente no eixo, sem jogo livre.
Loctite Verde (Green Loctite)
Seção intitulada “Loctite Verde (Green Loctite)”O trava-retentor cilíndrico verde (Green Loctite) pode ser usado para preencher microfolgas entre o eixo e o componente acoplado. Essa é uma solução mais permanente e forte, portanto use com moderação quando for necessário desmontar posteriormente.
Tensionamento
Seção intitulada “Tensionamento”Ao utilizar correntes, é obrigatório prever formas de tensionamento no projeto. Com o tempo e o uso, as correntes sofrem assentamento e estiramento, gerando folga no sistema ou até pulando dentes no pior caso. O tensionamento garante que, conforme a corrente laceia, ela possa ser reajustada para eliminar folgas. Mais detalhes podem ser encontrados na seção de tensionamento de correntes.
Ao usar correias em cenários de alto torque, também pode ser necessário tensionar a correia adequadamente para evitar o pulo de dentes (skipping). Isso pode ser feito de maneiras semelhantes ao tensionamento de correntes (exceto por tensionadores em linha na própria correia).
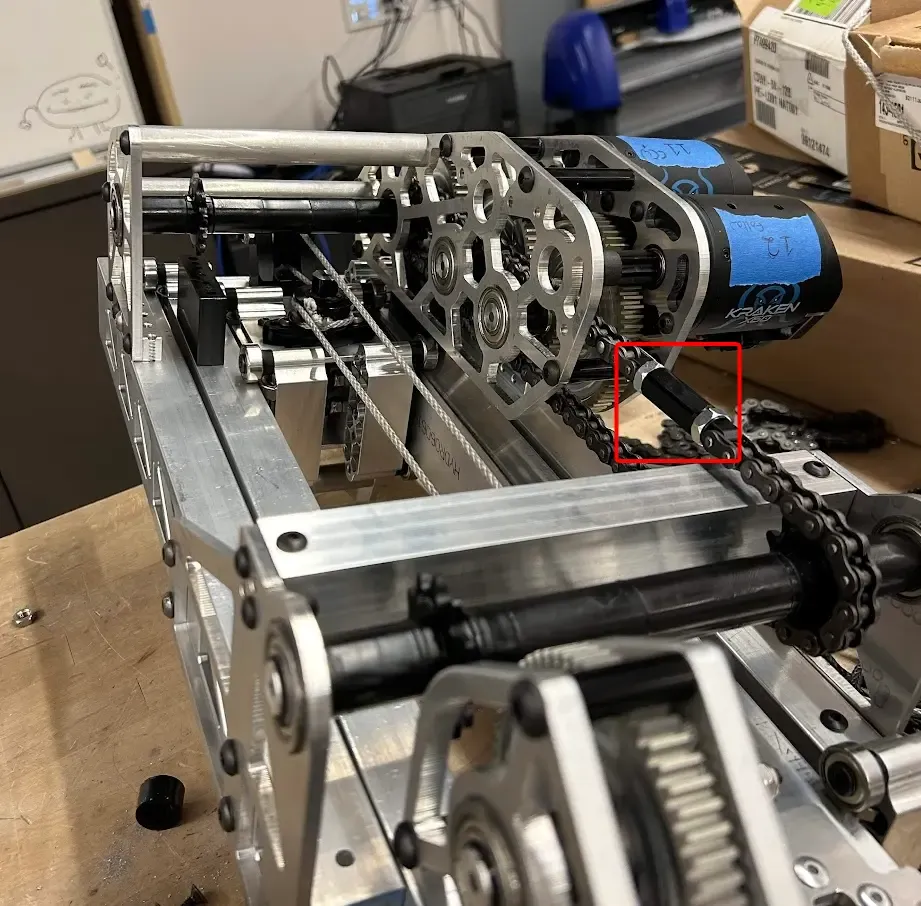
Tensionador de corrente em linha ajustável em um elevador.
Batentes Físicos (Hardstops)
Seção intitulada “Batentes Físicos (Hardstops)”Hardstops facilitam o controle de posição e tornam os mecanismos muito mais consistentes. Eles permitem zerar a posição do mecanismo no mesmo ponto de referência a cada partida do robô e oferecem um limite mecânico definitivo para o movimento. Hardstops podem ser usados em diversos mecanismos móveis, de elevadores a braços. Existem métodos mecânicos e não mecânicos de implementação.
Batentes Mecânicos (Mechanical Hardstops)
Seção intitulada “Batentes Mecânicos (Mechanical Hardstops)”Batentes mecânicos são os mais simples e essenciais de incorporar ao projeto. Basicamente, um hardstop impede fisicamente que o mecanismo avance além do limite seguro desejado. Isso é crucial para evitar danos a componentes ou para fornecer um ponto de zeramento (homing) consistente contra o qual o mecanismo pode encostar suavemente. Batentes mecânicos podem ser projetados especificamente como blocos dedicados ou aproveitar uma estrutura já existente para bater, tornando sua implementação fácil. No entanto, sofrem desgaste com impactos ao longo do tempo. “Softstops” podem ser usados para amortecer o impacto, como batentes de TPU ou adição de espuma de proteção, ao custo de uma referência ligeiramente menos rígida. Ainda assim, batentes mecânicos são extremamente úteis e devem ser implementados sempre que possível. Abaixo estão exemplos de batentes mecânicos:
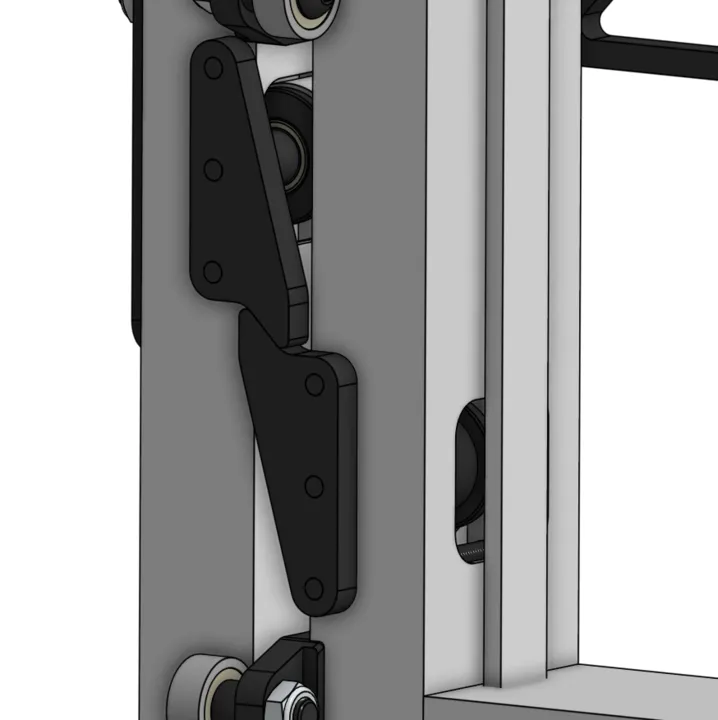
Batente superior em um elevador contínuo, impedindo que o estágio se estenda além do curso seguro.
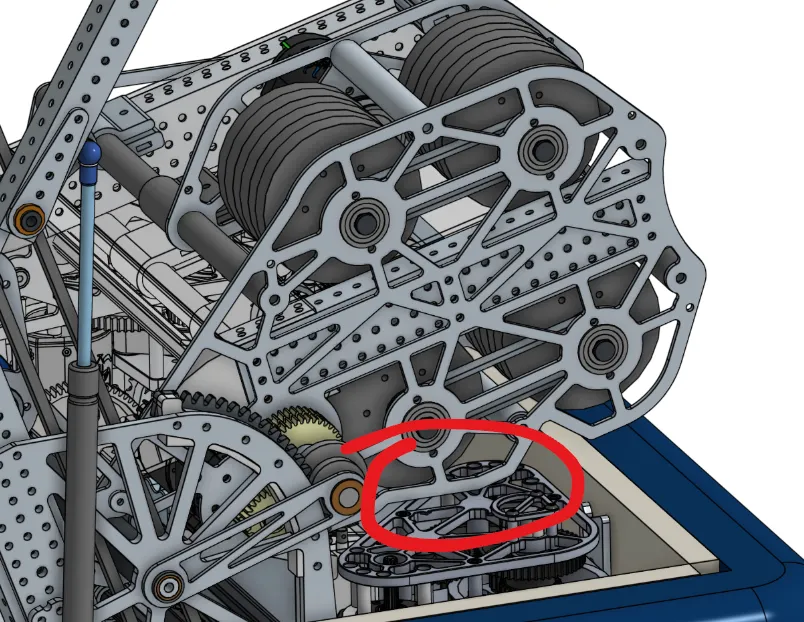
O shooter de 2024 da 1678 bate nos próprios módulos swerve para limitar seu ângulo, mostrando que batentes não precisam ser peças extras e podem aproveitar estruturas existentes.
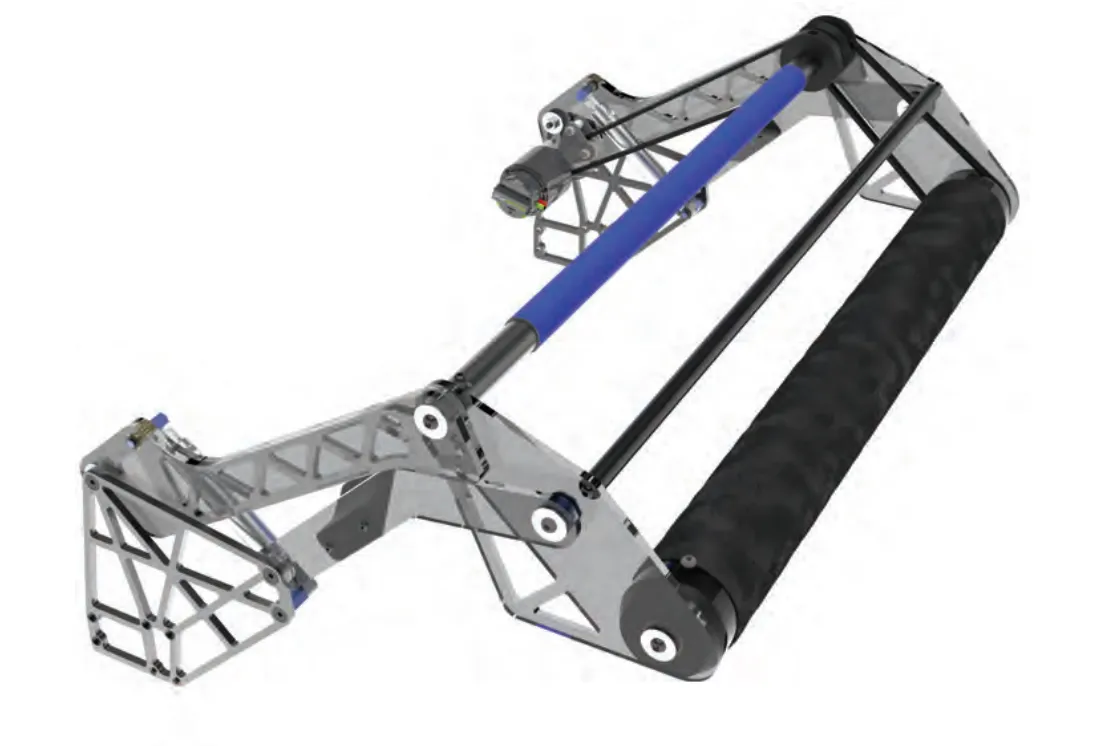
O intake de 2022 da 254 faz batente em si mesmo. Esse tipo de batente é característico de intakes do tipo four-bar. Para mais detalhes, confira os exemplos de mecanismos para intakes.
Batentes Não Mecânicos (Sensores de Fim de Curso / Hall Effect)
Seção intitulada “Batentes Não Mecânicos (Sensores de Fim de Curso / Hall Effect)”Nos casos onde é inviável colocar um batente mecânico de impacto direto, batentes não mecânicos com sensores podem ser utilizados. Esses sensores têm a grande vantagem de serem imunes ao desgaste mecânico por impacto repetitivo, o que é valioso em mecanismos de alta inércia. São comumente implementados com sensores de Efeito Hall (Hall Effect) e pequenos ímãs de neodímio. Quando o ímã passa diante do sensor, este é acionado, servindo como posição de referência de zeramento (zeroing / limit switch) pelo código do robô.
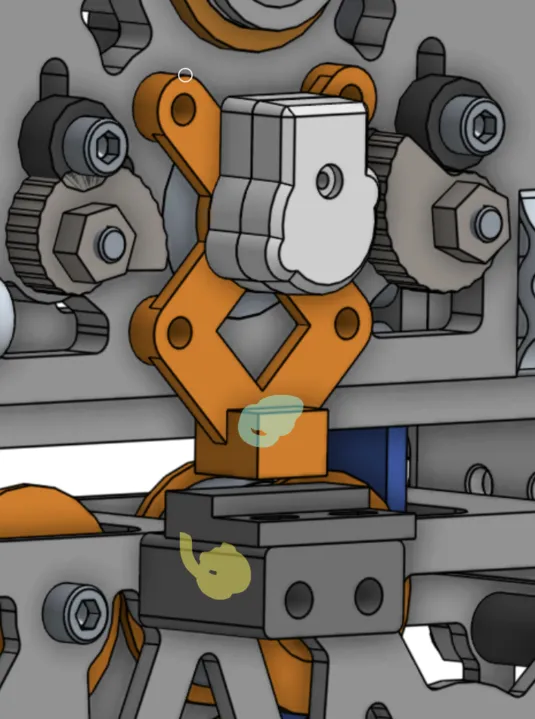
Exemplo de batente não mecânico usando sensor de Efeito Hall no Estágio 0 (destacado em amarelo) e um ímã no Estágio 2 (destacado em azul).
Encoders para Posição Rotacional
Seção intitulada “Encoders para Posição Rotacional”Motores modernos de FRC possuem encoders relativos integrados que permitem rastrear sua própria rotação e, por consequência, a posição estimada de mecanismos como pivôs ou elevadores. Em muitos casos, no entanto, depender exclusivamente do encoder relativo do motor é insuficiente ou inviável, especialmente quando há folga mecânica (backlash) acumulada na redução ou quando não é possível fazer o zeramento mecânico a cada partida. Encoders absolutos (Absolute Encoders), que medem diretamente a posição angular do eixo pivotante final, resolvem esse problema. Eles mantêm a posição exata mesmo após reiniciar o robô, eliminando a necessidade de rotinas de homing.
Alguns encoders absolutos, chamados de Through-Bore Encoders, são instalados diretamente sobre o eixo para monitorar seu ângulo. No entanto, isso só pode ser feito em sistemas de live axle, onde o eixo gira junto com o mecanismo. A maioria dos encoders absolutos exige estratégias adicionais para medição quando o mecanismo utiliza um sistema de dead axle (eixo fixo). Veja algumas abordagens comuns encontradas pelas equipes:
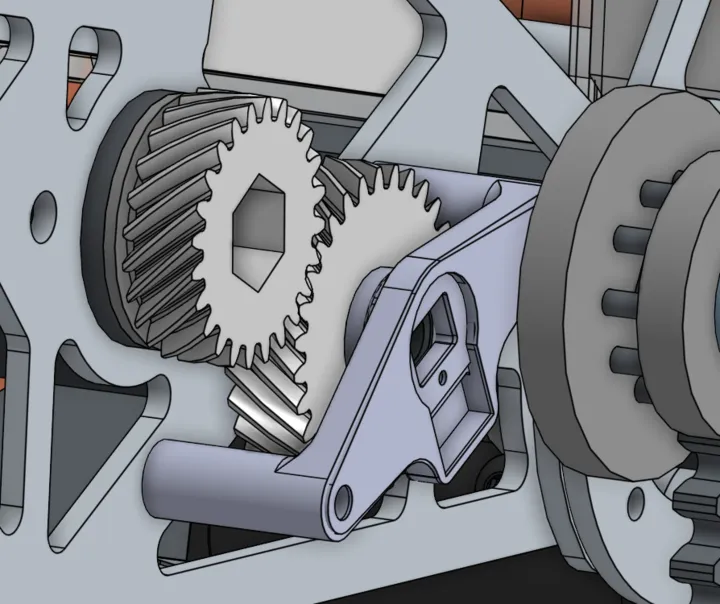
O encoder é posicionado fora do eixo principal e acionado separadamente por engrenagens com a mesma relação de redução do mecanismo, de modo que gire na mesma posição angular do eixo. É uma das formas mais simples de instalar e funciona muito bem, embora não faça a leitura 100% direta da estrutura final se houver folga na transmissão intermediária. (Crédito: 1678)
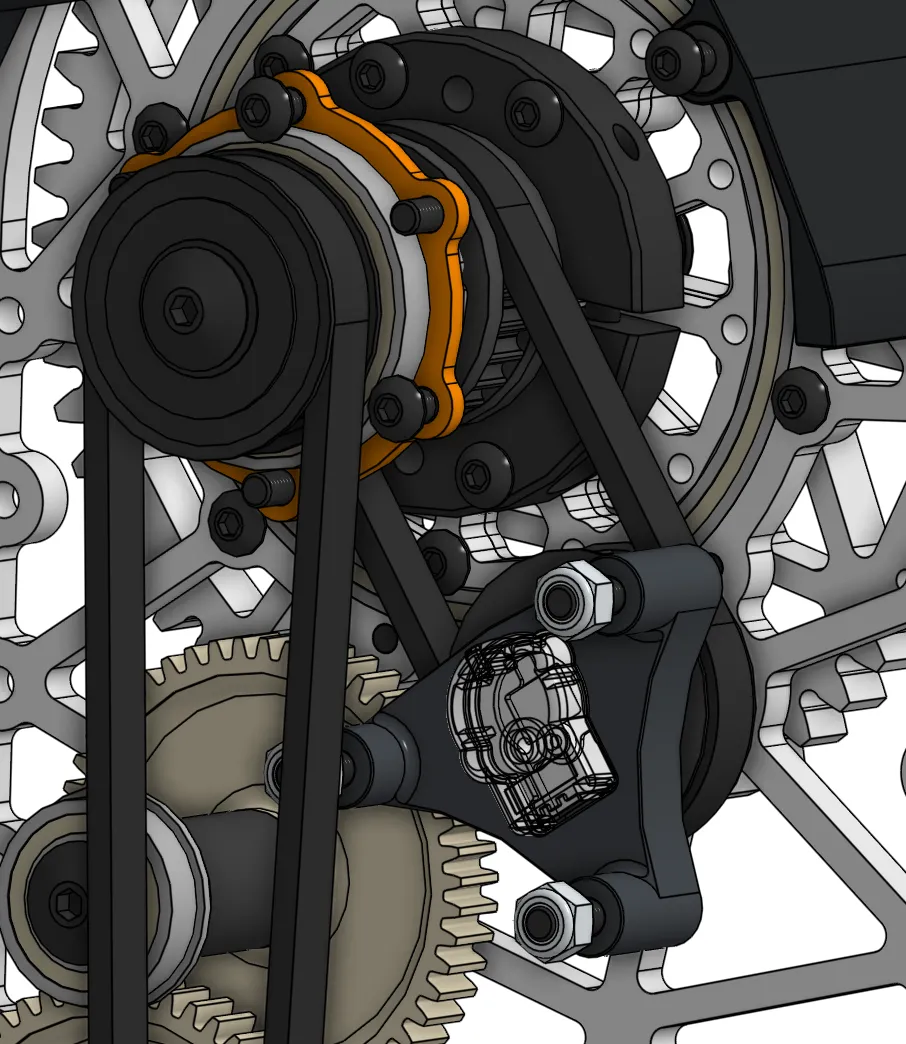
Uma correia sai diretamente do eixo do pivô e se conecta ao encoder. Por se tratar de uma transmissão por correia dentada tensionada, há praticamente zero backlash no sistema, permitindo altíssima precisão na leitura. (Crédito: 6995)
Para saber mais sobre relações de transmissão e cálculos manuais de gear ratios sem depender exclusivamente do ReCalc, assista à excelente palestra Designing for Controllability da equipe 971, ministrada por Travis Schuh.