
Pivô em Estrutura A-Frame da 6328 (2023)
Por Dentro do Projeto
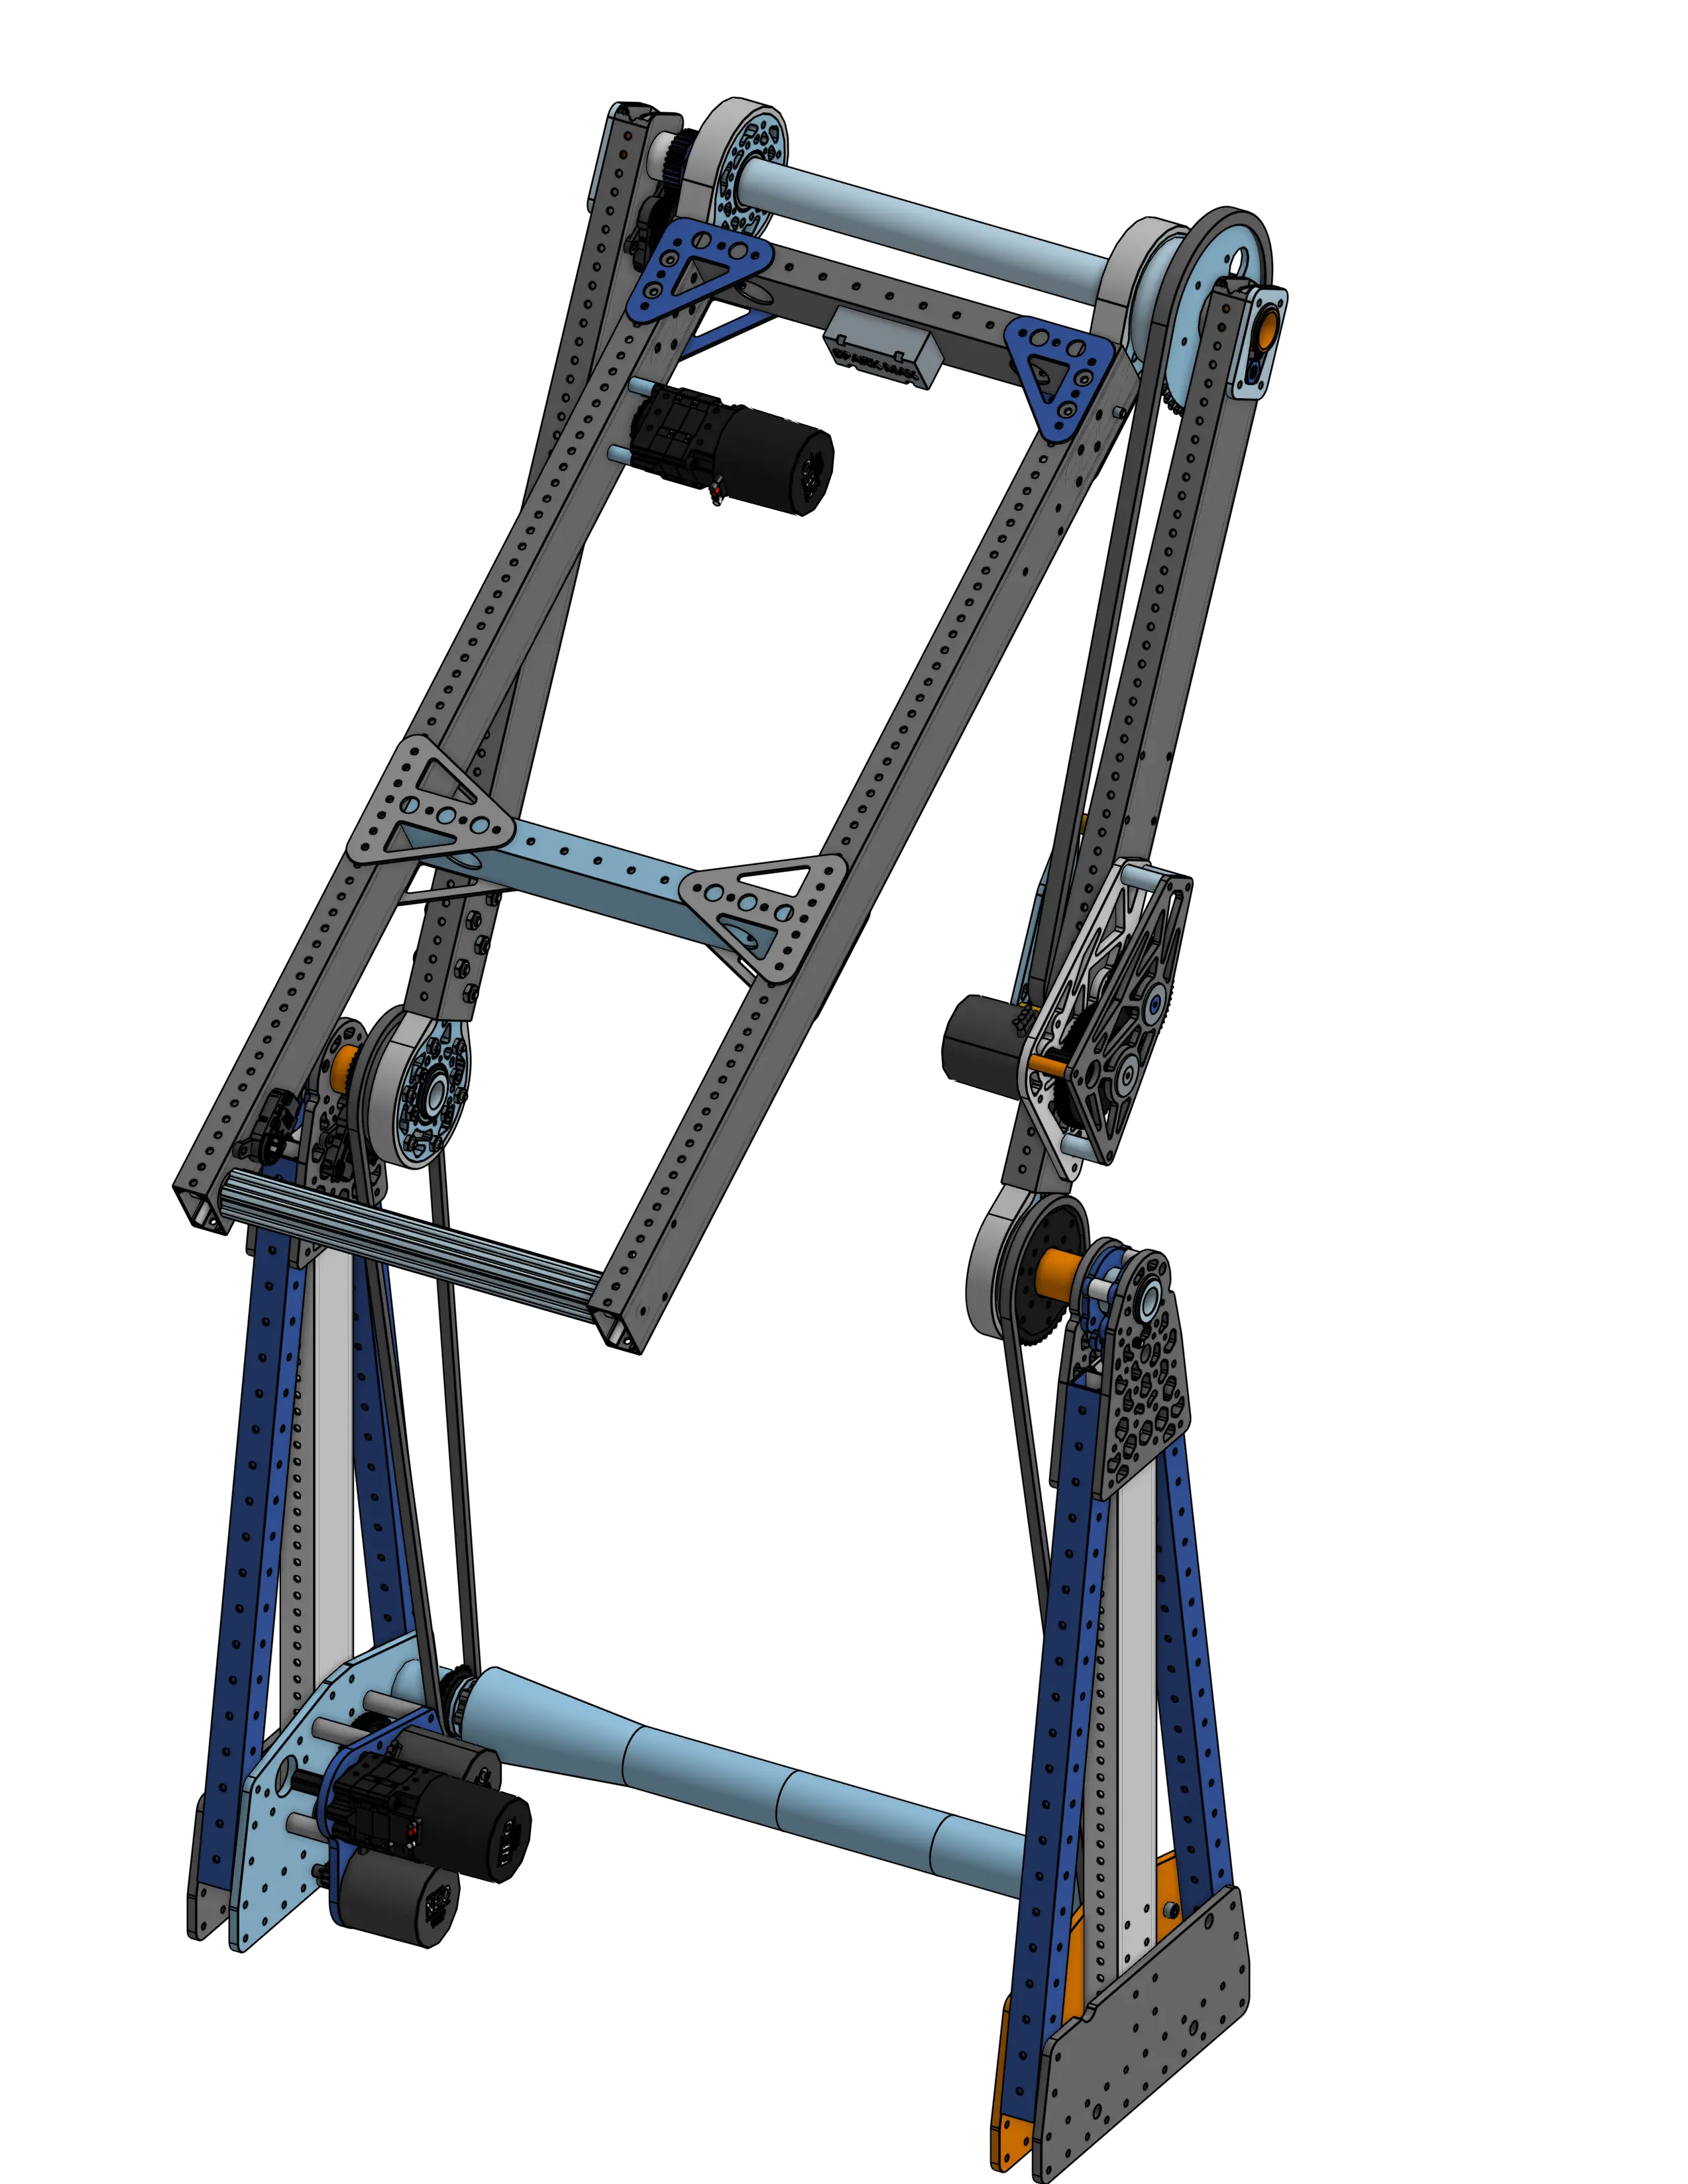
Seção intitulada “Por Dentro do Projeto”Em muitos jogos, braços pivotantes são peças centrais da arquitetura do robô. Dessa forma, mecanismos de pivô rígidos, robustos e rápidos definem o sucesso ou fracasso do design. Devido ao imenso momento fletor gerado na articulação na extensão máxima do braço, é essencial que a transmissão seja ao mesmo tempo potente e indestrutível.
Decomposição de Forças no Braço Articulado
Seção intitulada “Decomposição de Forças no Braço Articulado”O torque é função de três fatores essenciais: a intensidade da força aplicada, a distância do eixo de rotação até o ponto de aplicação dessa força (braço de alavanca / braço de momento) e o ângulo formado entre a linha de ação da força e a alavanca. A força da gravidade distribuída sobre a massa do objeto pode ser representada como uma única carga pontual concentrada no Centro de Gravidade (CoG). Na extensão máxima horizontal do braço, o CoG atinge sua maior distância em relação ao eixo do pivô, e a gravidade atua a 90 graus em relação à alavanca: nesse ponto crítico, o torque exercido no pivô é igual ao peso total MULTIPLICADO pela distância do CoG ao centro do pivô.
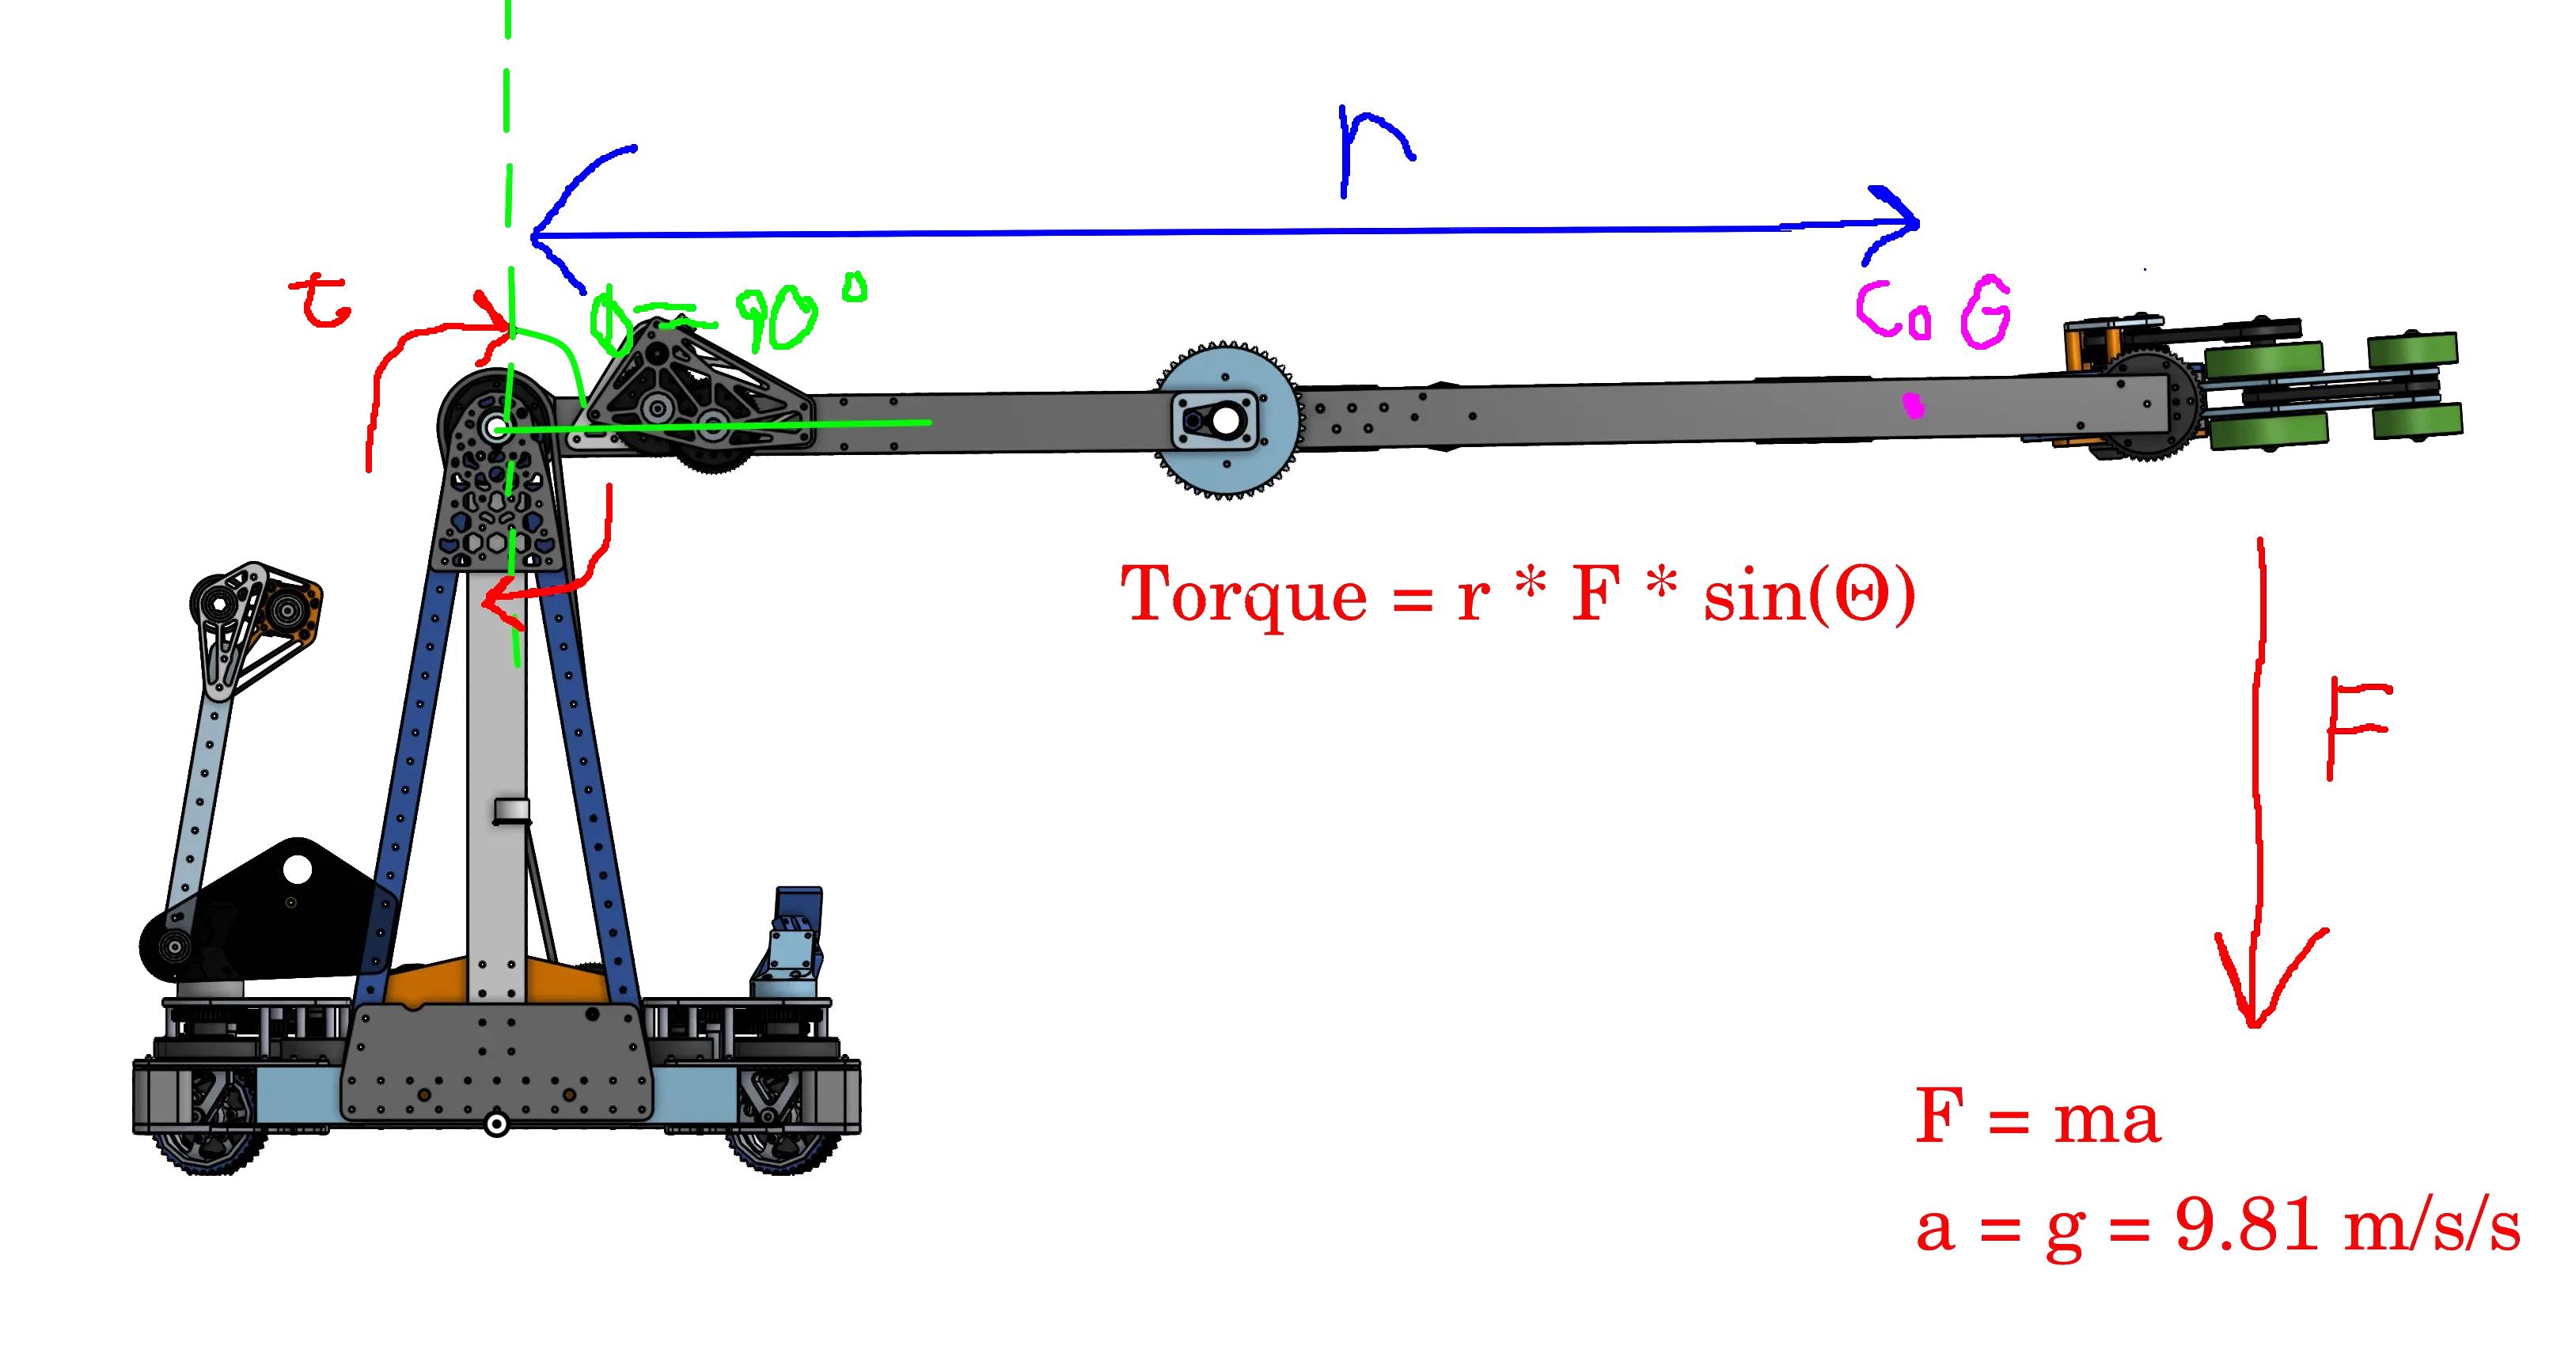
Esse imenso momento fletor sobre o pivô principal exige que o mecanismo seja simultaneamente superdimensionado para suportar essas tensões sem deformação permanente, e suficientemente potente para vencer a inércia e erguer o braço com rapidez. Ao projetar redutores e gearboxes para braços articulados desse tipo, é fundamental simular o comportamento dinâmico com ferramentas como a Calculadora de Braços do ReCalc ou a Calculadora de Mecanismos AMB.
A análise a seguir é um trecho traduzido do tópico oficial da 6328 na OpenAlliance no ChiefDelphi, escrito por Matthew3 da equipe FRC 6328
O Projeto Aprimorado
Seção intitulada “O Projeto Aprimorado”Caixa de Redução Customizada
Seção intitulada “Caixa de Redução Customizada”Devido à escassez de caixas planetárias MAXPlanetary no mercado e às restrições de espaço na bellypan, reavaliamos totalmente a forma de acionar a primeira articulação. A caixa de redução foi instalada rebaixada na bellypan tracionando um eixo estriado MAXSpline em dead axle, que transmite torque por correntes para ambos os lados do primeiro elo. Isso trouxe vantagens determinantes: melhor empacotamento espacial, acoplamento mecânico rígido entre os dois lados, menor saliência no vão central do robô (facilitando a passagem do manipulador) e a eliminação de múltiplos cartuchos planetários.
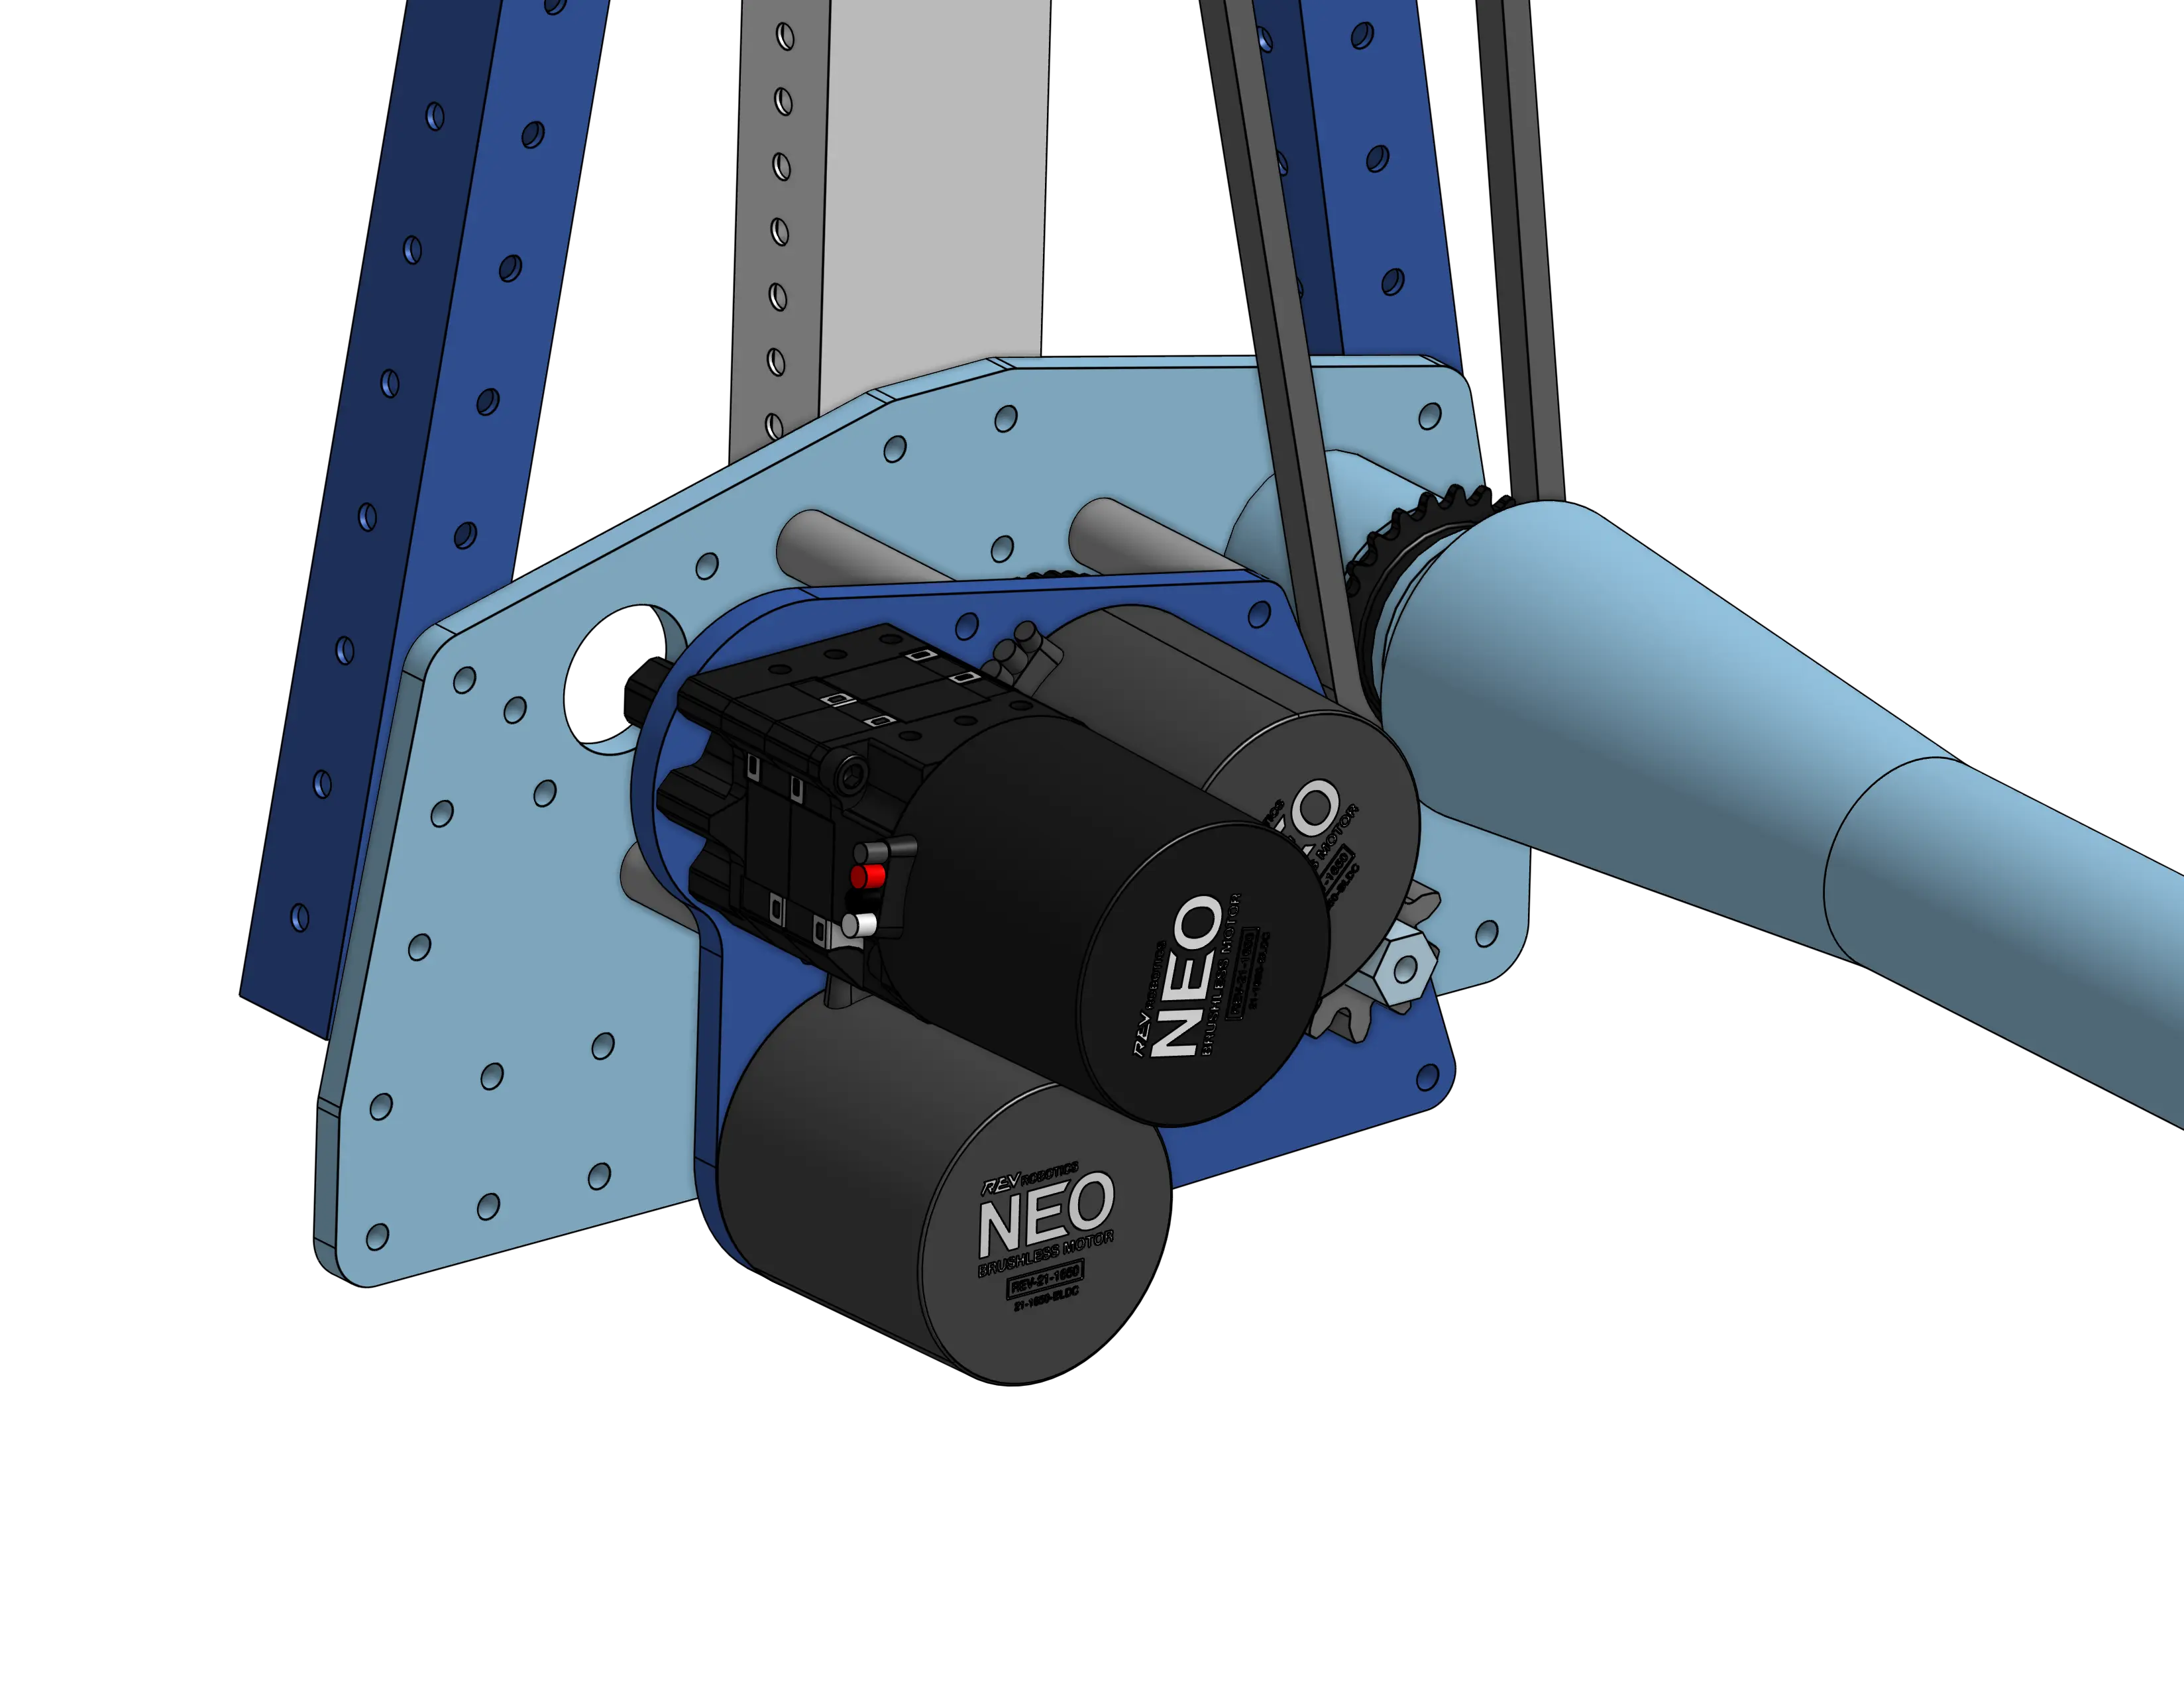
Os dois motores NEO inferiores tracionam o eixo MAXSpline que atravessa a largura do robô, enquanto o NEO com MAXPlanetary aciona a articulação do intake de cubos.
Para os eixos estáticos (dead axles) da primeira articulação, utilizamos tubos de 1,25” com parede de 0,25” torneados para 30 mm de diâmetro nos assentos dos rolamentos. Para prender os eixos fixos sem parafusar as pontas, nos inspiramos no robô de 2018 da equipe 971 e no uso de grampos de fixação excêntricos Mitee-Bite.
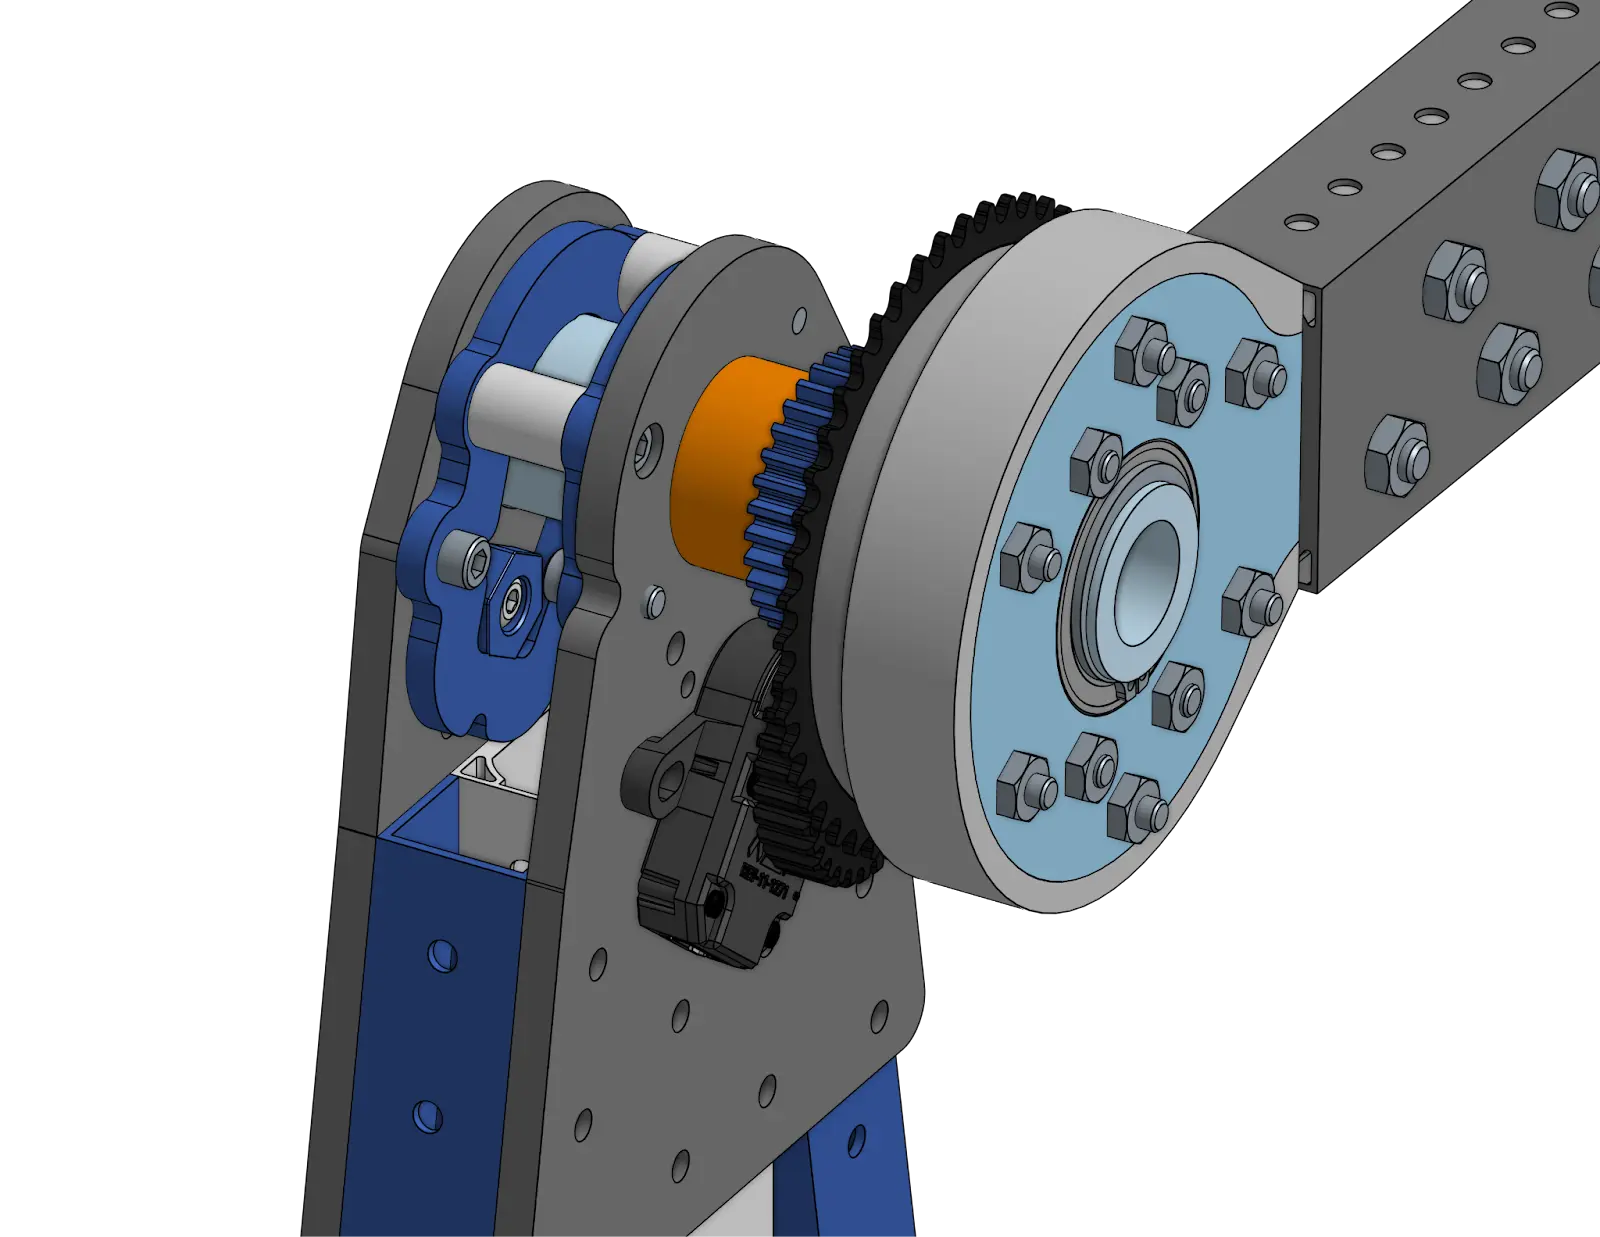
Para isso, usamos uma placa externa de alumínio de 0,25” com um perfil usinado exclusivo para abraçar o tubo e selecionar os pontos exatos de contato. Na placa interna (que tem folga para se mover), esse mesmo perfil é usado, mas espelhado em 180 graus.
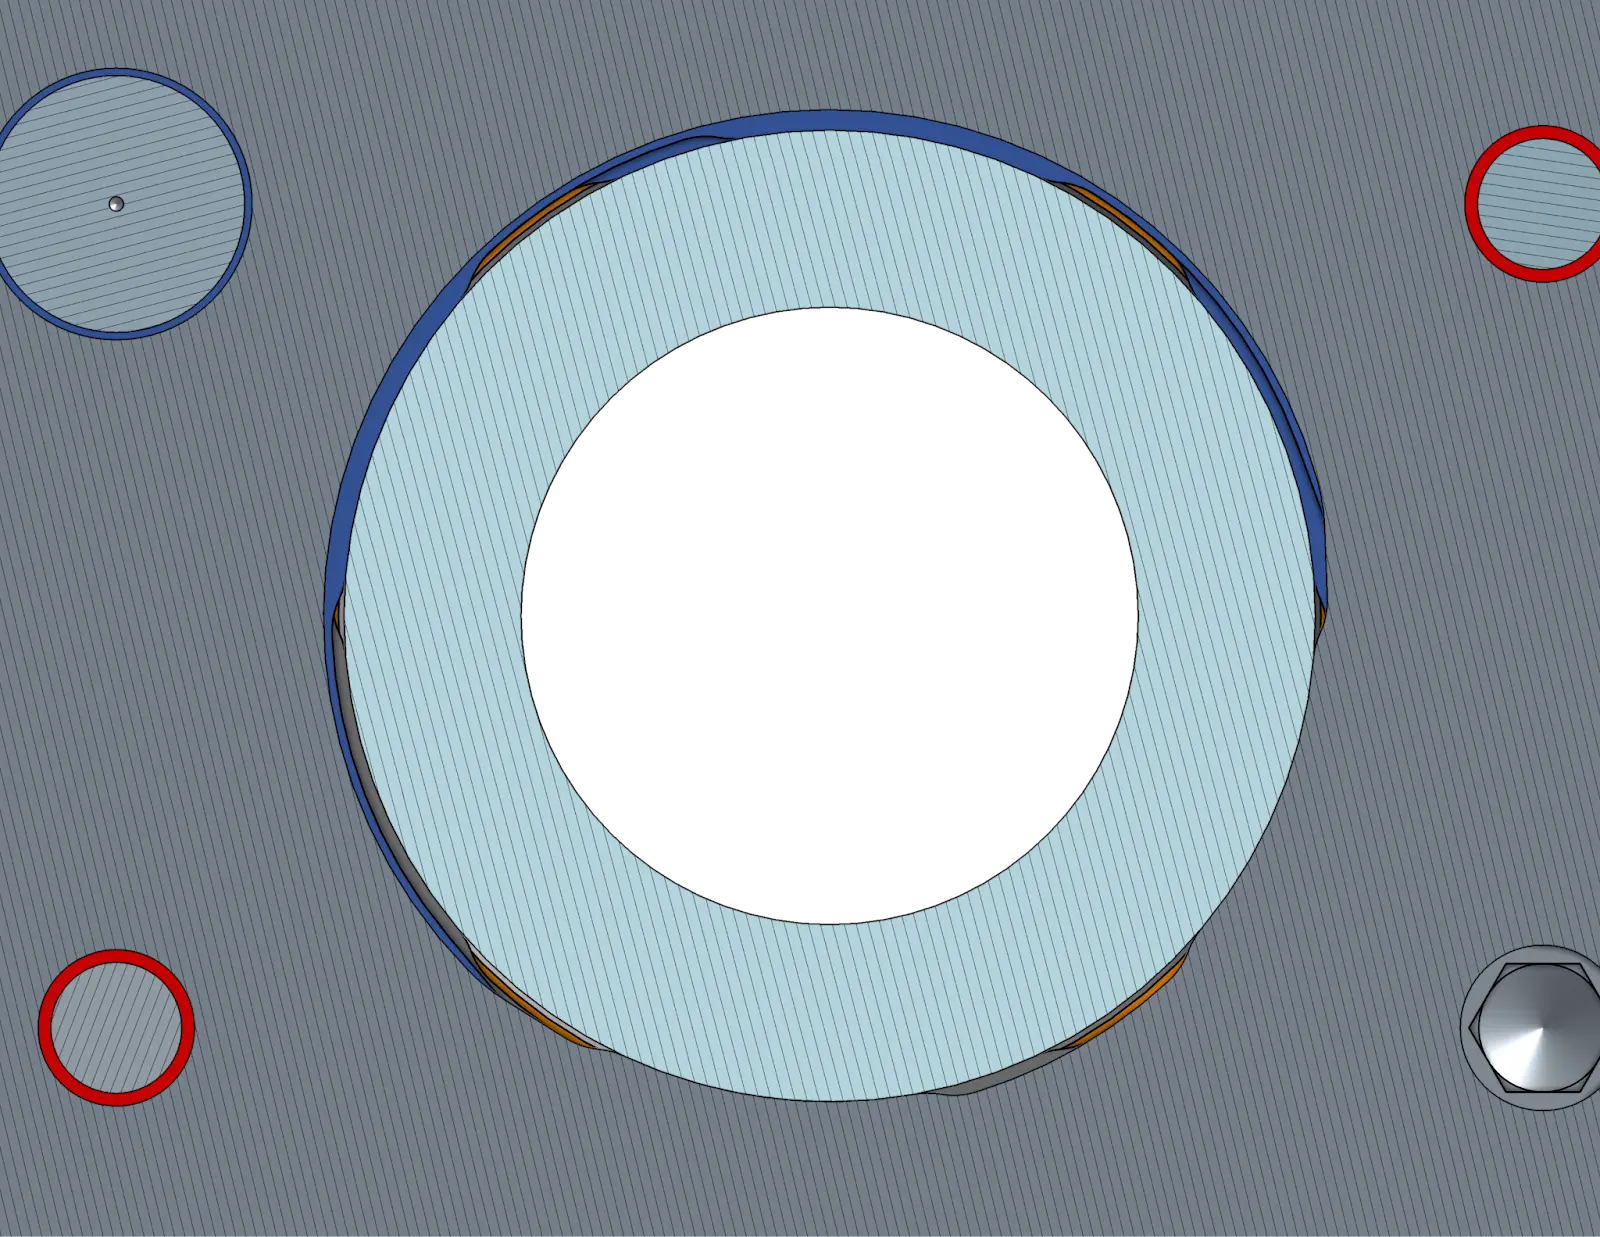
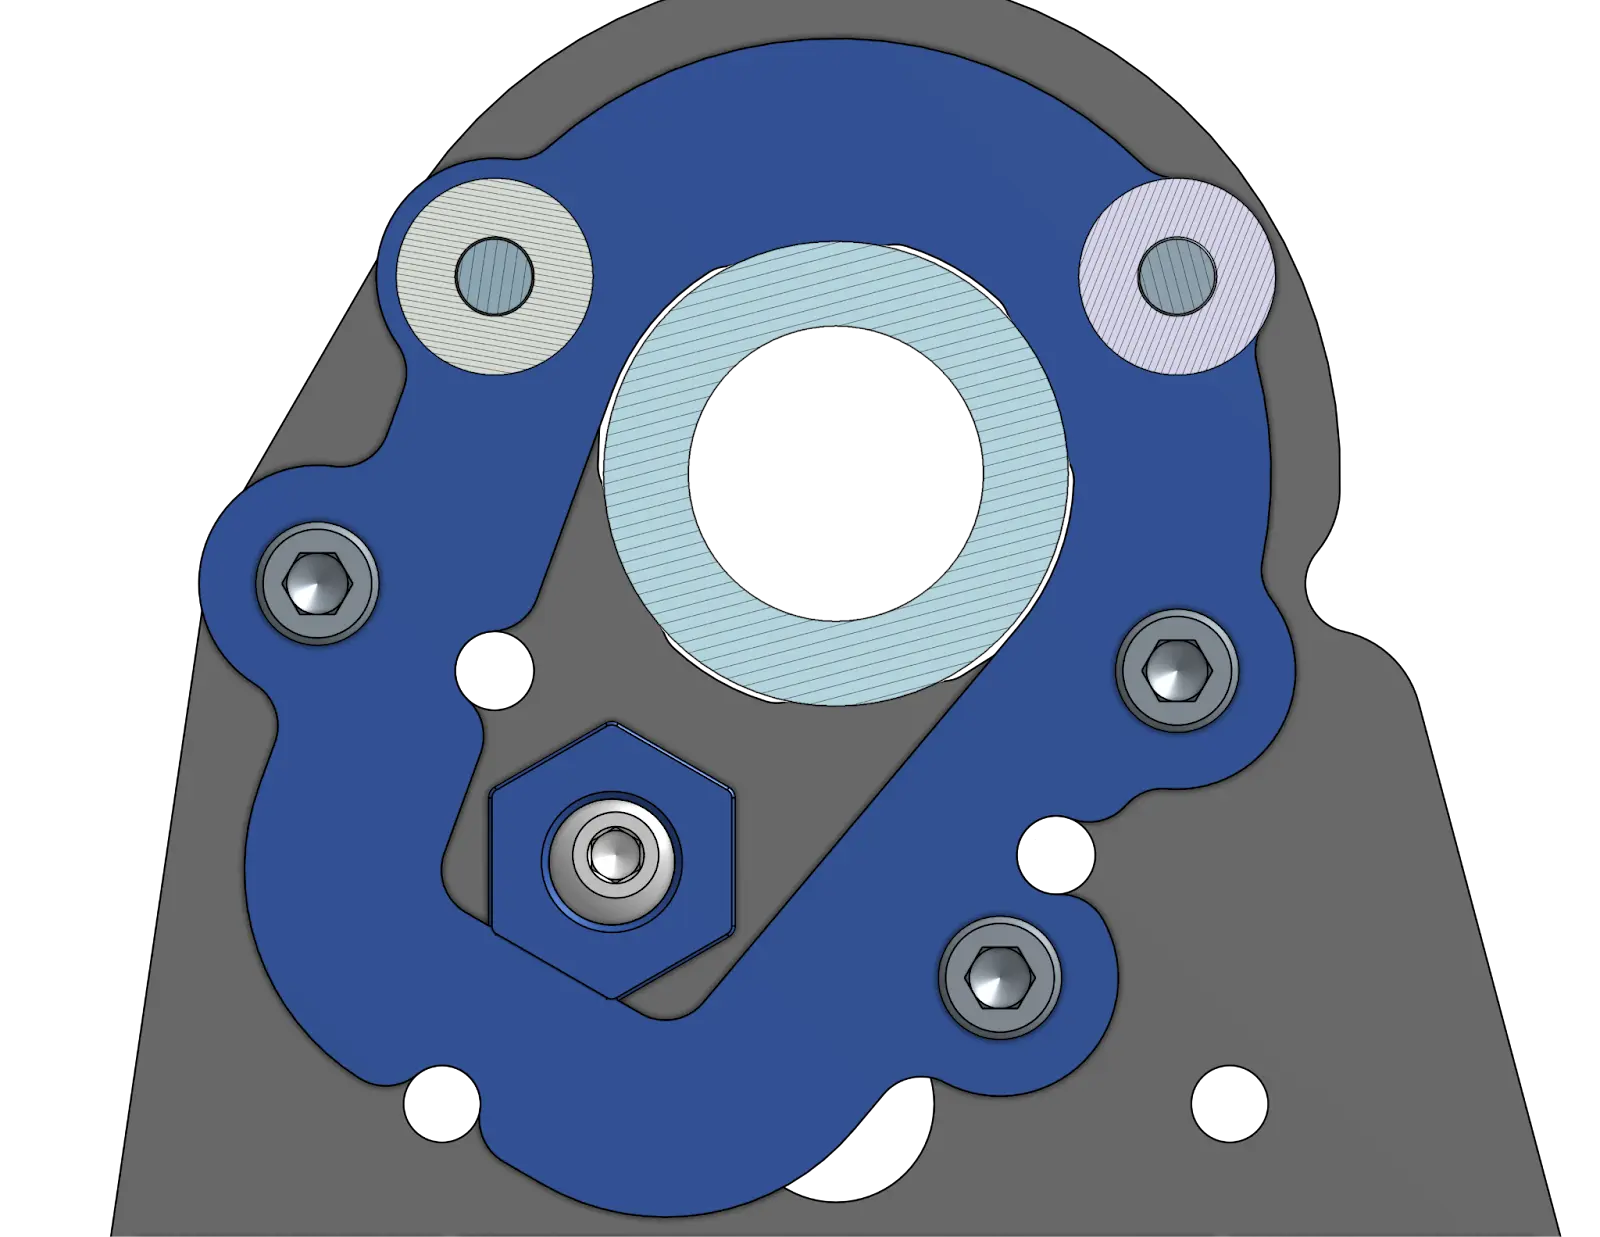
Essa placa interna é montada com alguns parafusos em furos com folga (0,005”). Eles são rosqueados na placa externa, e a folga nos furos da placa interna azul permite um pequeno deslocamento de aperto. Quando o parafuso Mitee-Bite é apertado, a placa se desloca e prensa firmemente o dead axle no lugar. Calculamos que esse sistema gera cerca de 1.800 lbs (~800 kgf) de força de aperto sobre o eixo, garantindo uma fixação rígida e estável. Esse arranjo também permite desmontar o eixo em minutos na oficina ou arena caso seja necessário substituí-lo.
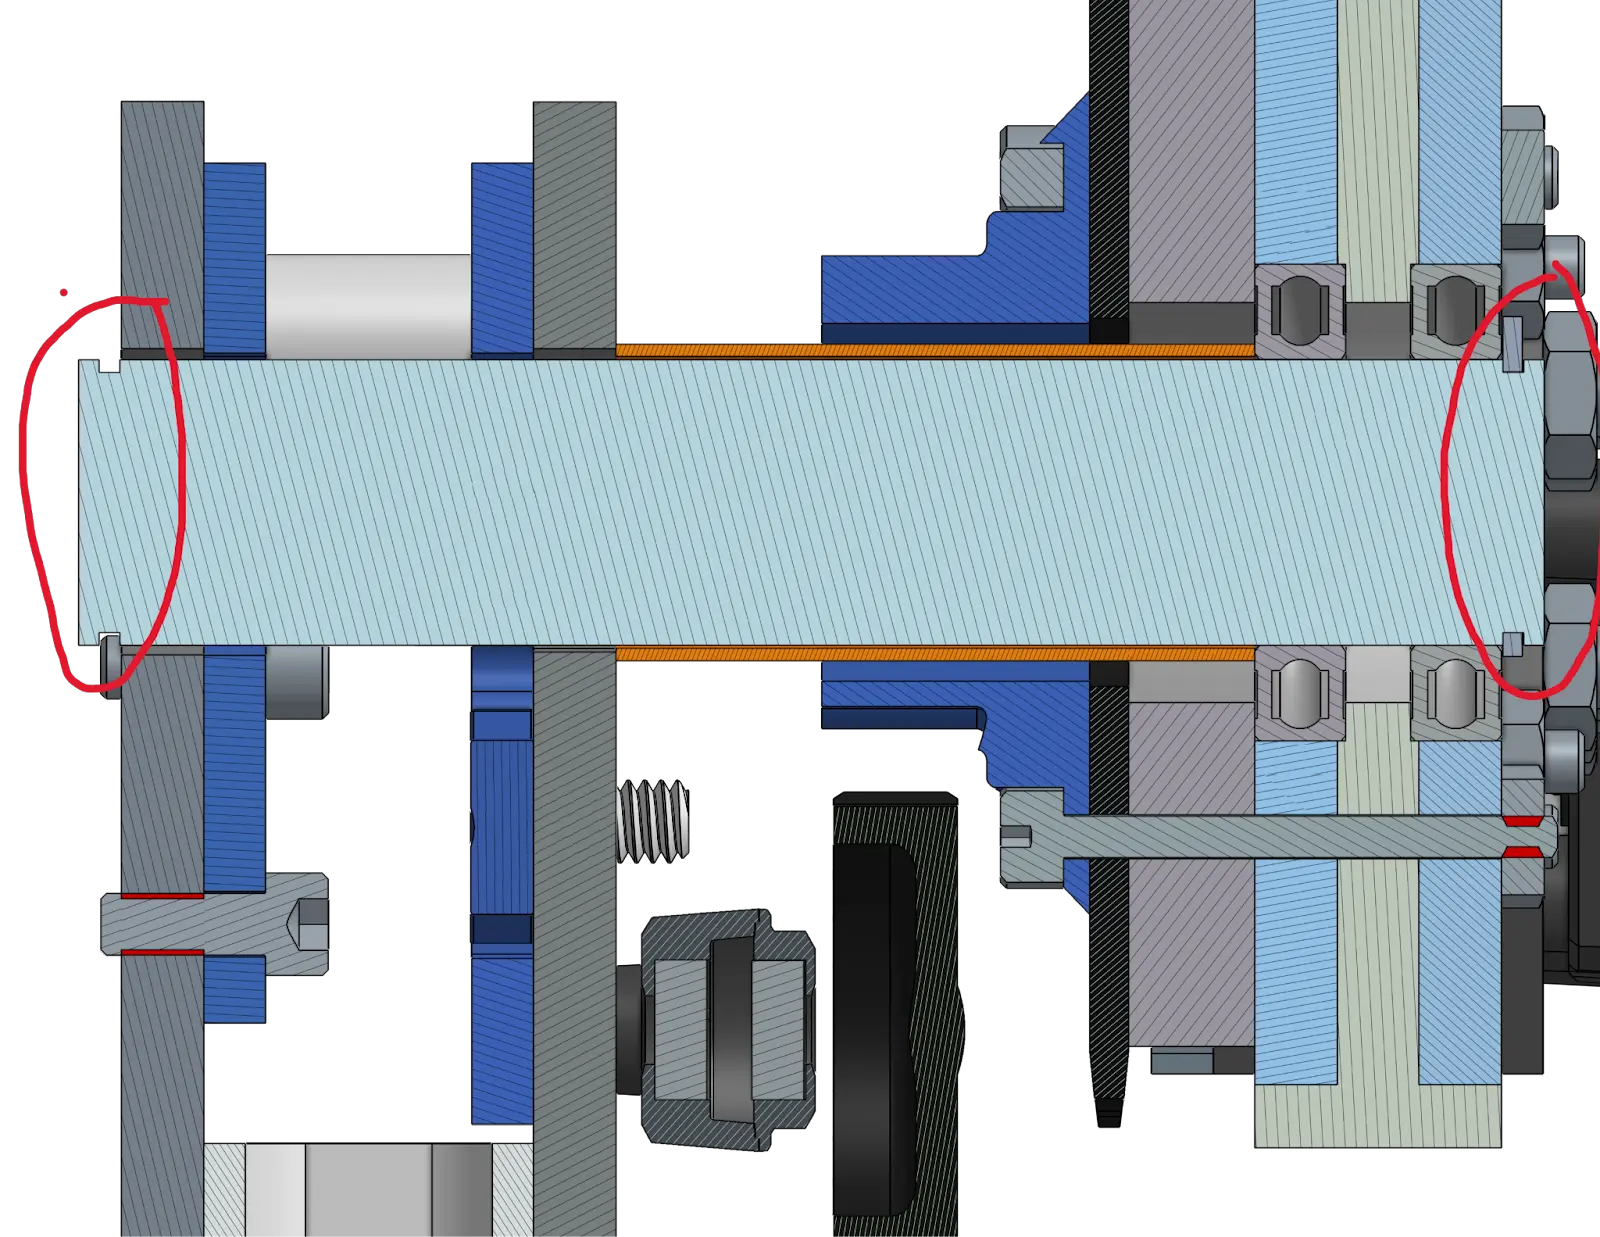
Todo esse conjunto é retido axialmente por dois anéis de retenção (snap rings 98541A134). O anel mais externo funciona como trava de segurança redundante caso o aperto dos grampos Mitee-Bite falhe em um impacto extremo. O anel interno mantém todo o empilhamento unido.
Passando para a articulação em si: o conceito anterior utilizava um eixo giratório (live axle) MAXSpline, o que trazia alguns problemas crônicos de desgaste. Com a migração para um dead axle rígido, eliminamos todos esses problemas.
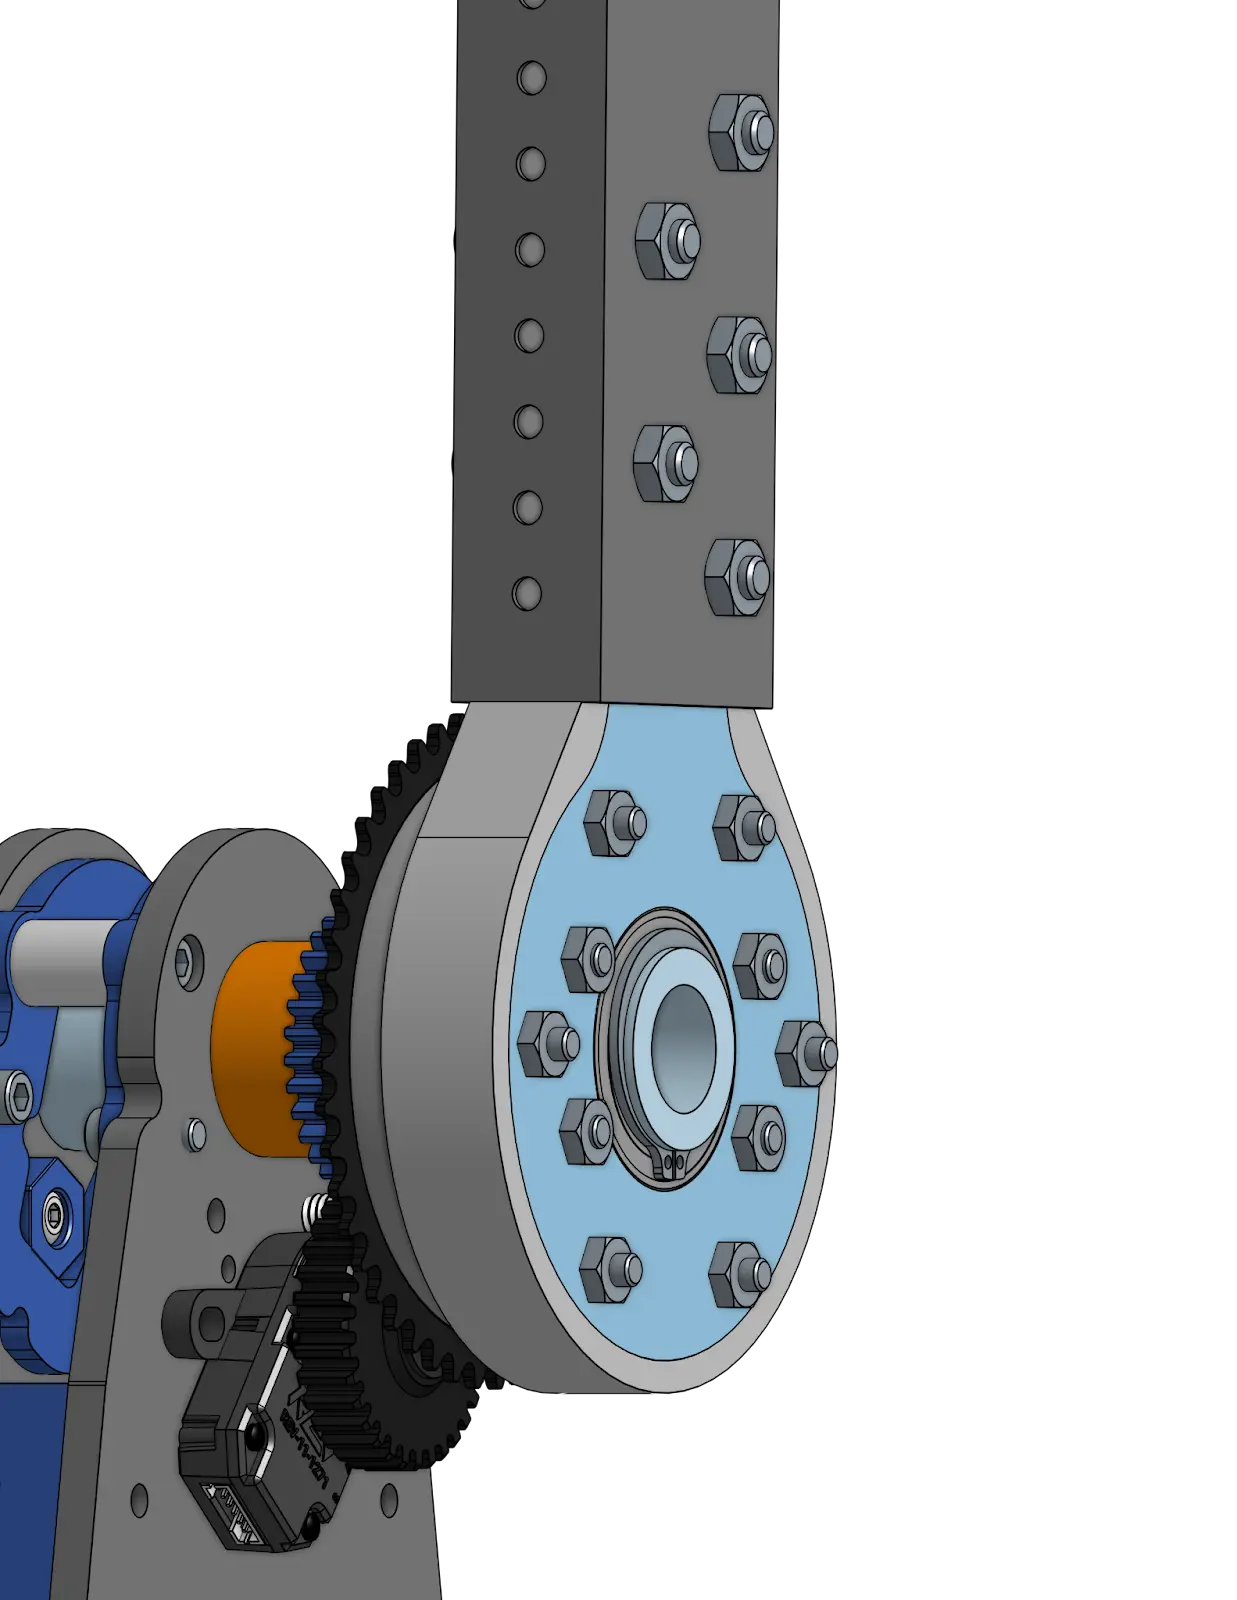
Analisando a junta articulada, você verá o tubo do elo e o bloco de conexão. A manutenção foi imensamente facilitada. Também substituímos o tubo do elo de um MAXtube de parede fina para um MAXtube de parede grossa. A articulação consiste em placas de alumínio de 0,25” encapsuladas em peças impressas em 3D de Nylon PA12 com fibra de carbono (PA12-CF). Na foto a seguir, note a placa de alumínio (azul claro) envolvida pela peça de nylon (cinza claro). A placa de alumínio recebe as pistas dos rolamentos, enquanto a peça de nylon a posiciona dentro do tubo estrutural e atua como espaçador axial.
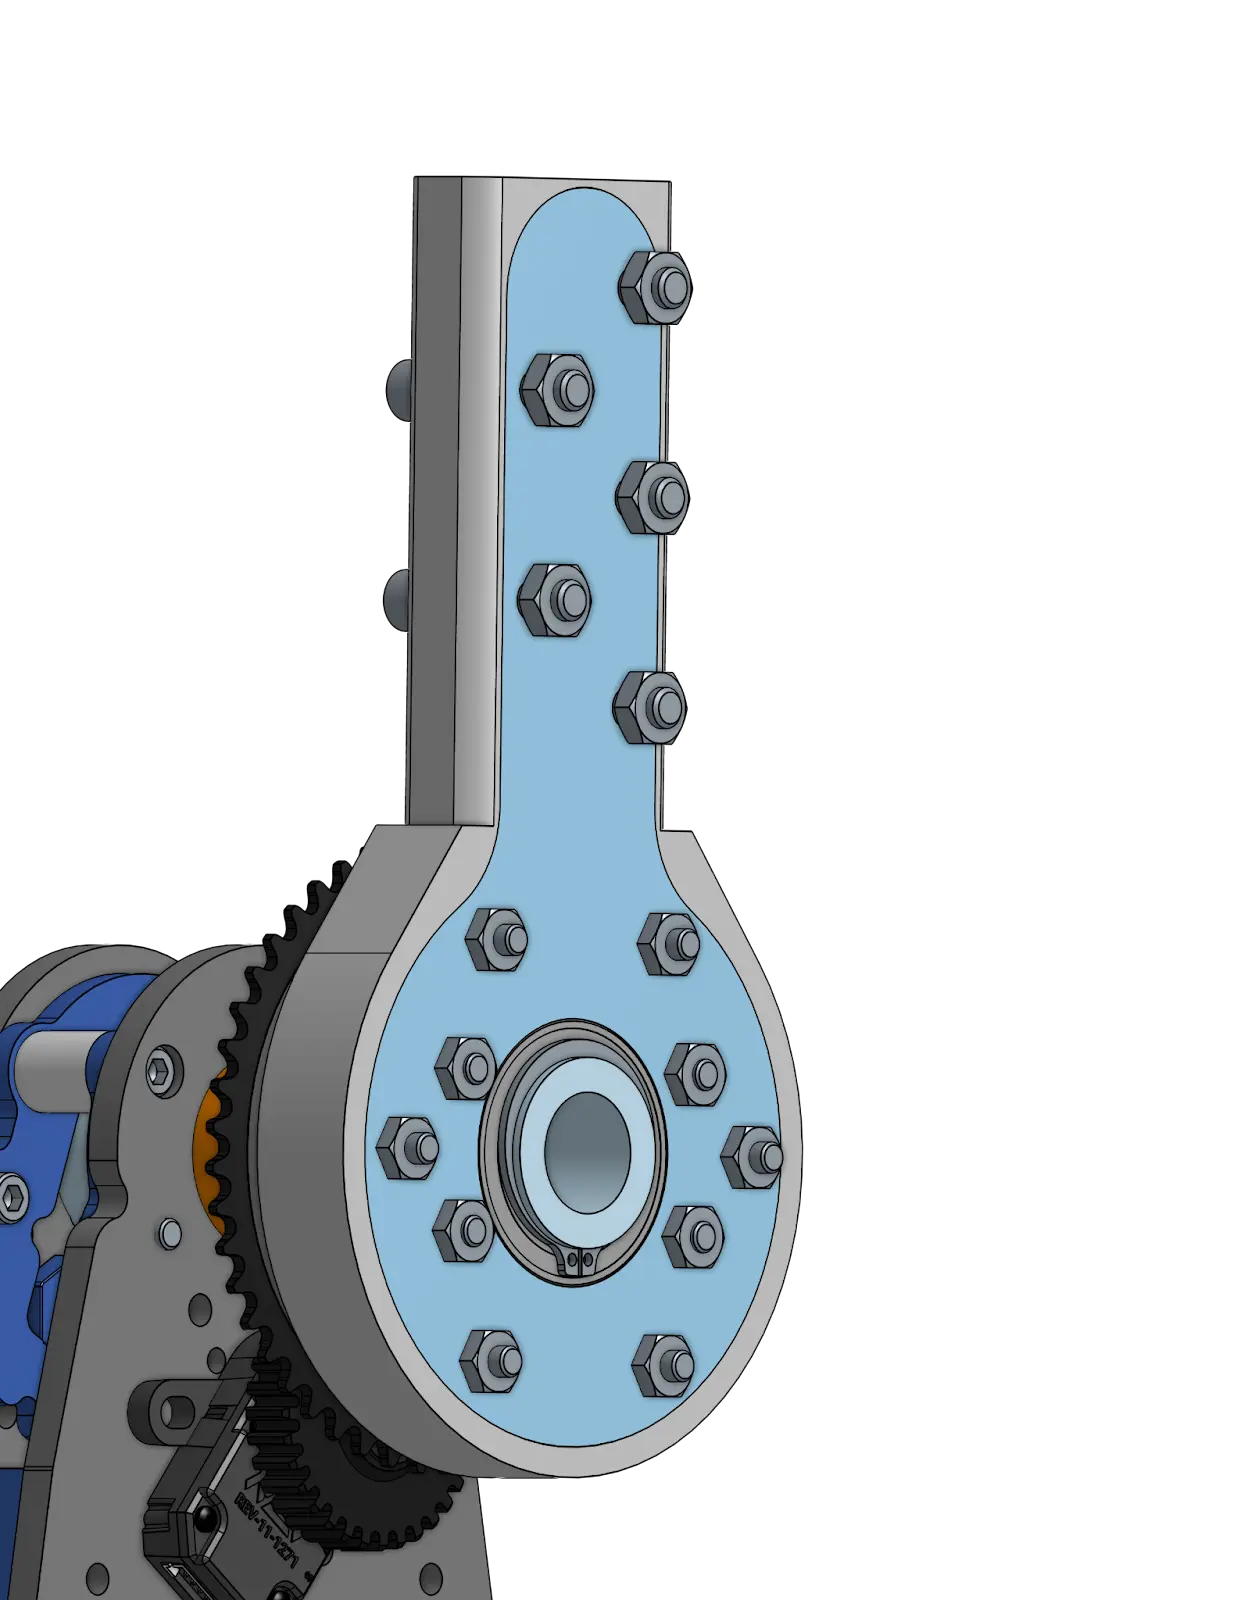
O suporte do encoder absoluto é uma peça impressa em 3D fixada ao lado da sprocket, repetindo a arquitetura confiável do design anterior.
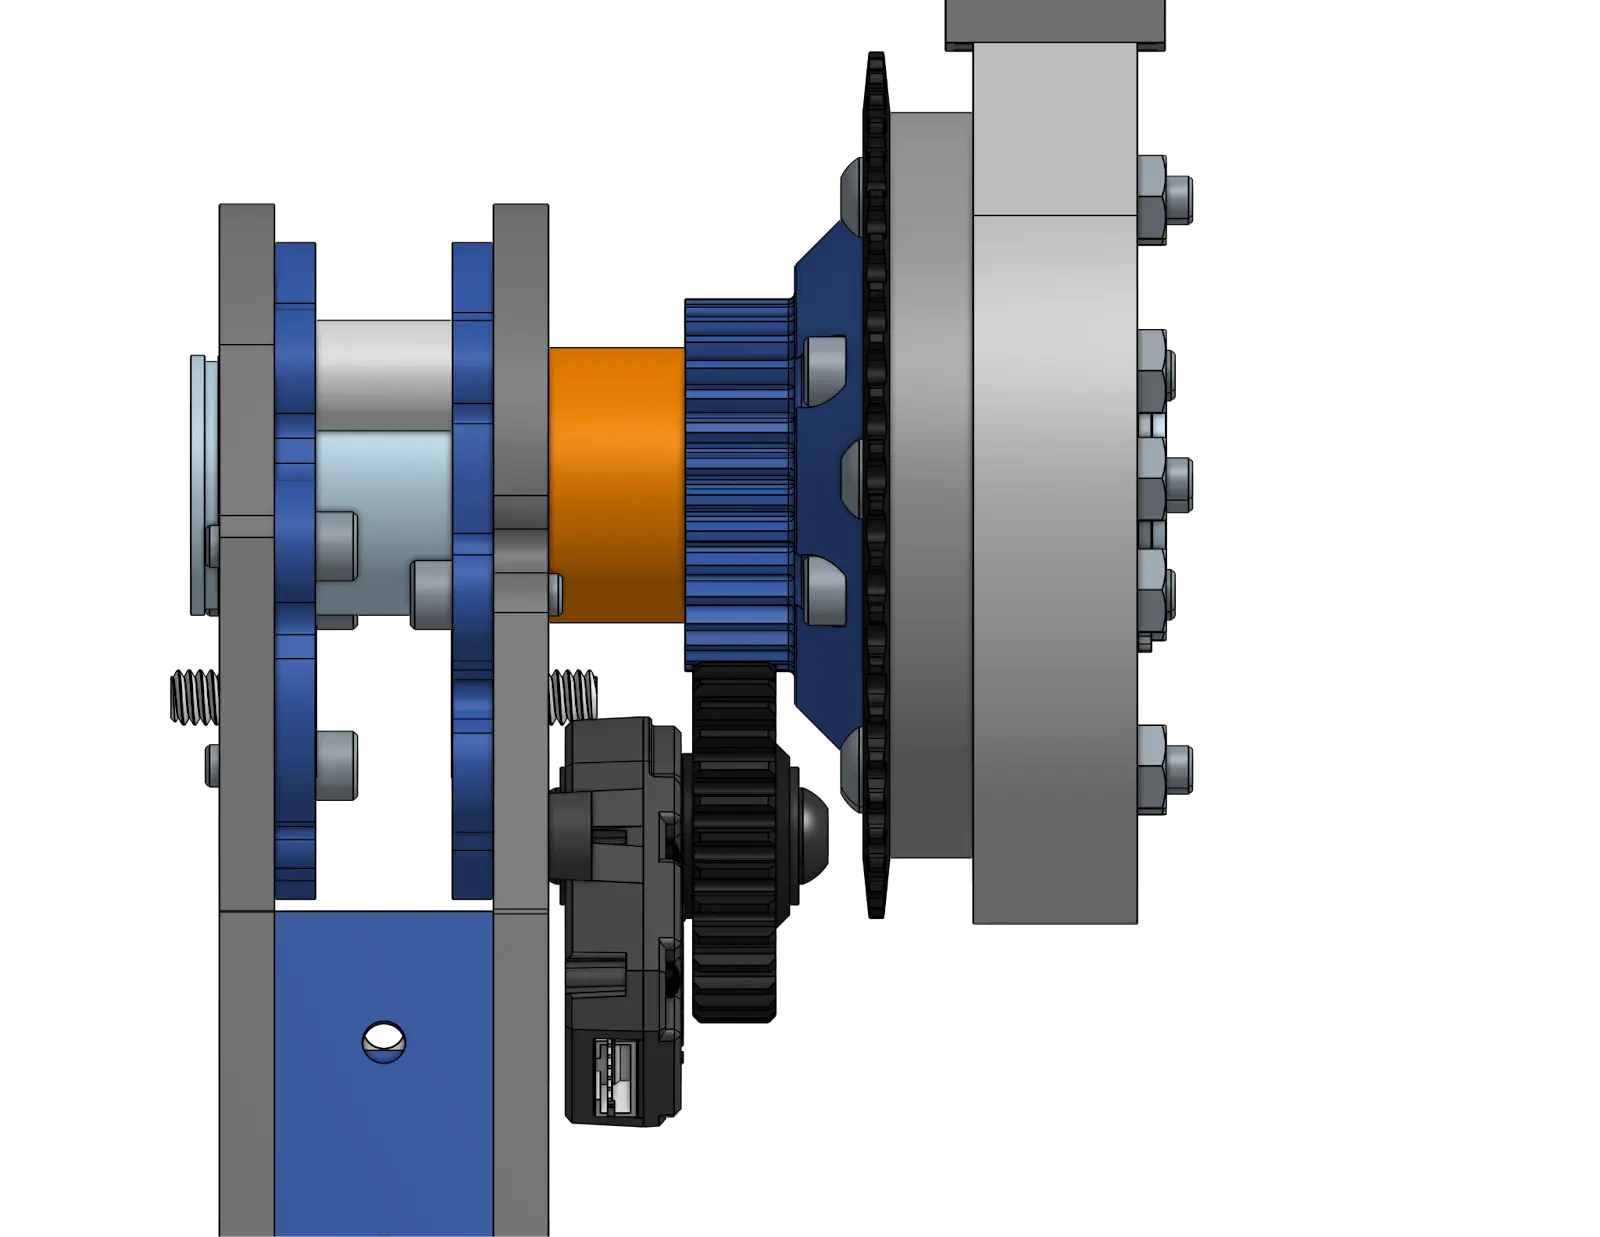
A Segunda Articulação
Seção intitulada “A Segunda Articulação”A segunda articulação concentrava a maioria dos problemas da versão preliminar do braço, decorrentes de termos escolhido inicialmente o caminho que parecia mais simples de montar. Como retrospecto, a junta anterior contava com uma MAXPlanetary de 3 estágios e uma redução por engrenagens de 32t para 80t. Era um conjunto aparentemente simples, mas cheio de folga (backlash) acumulada na planetária, difícil de desmontar por usar blocos de tubo prensados e com excesso de torção elástica no MAXSpline.
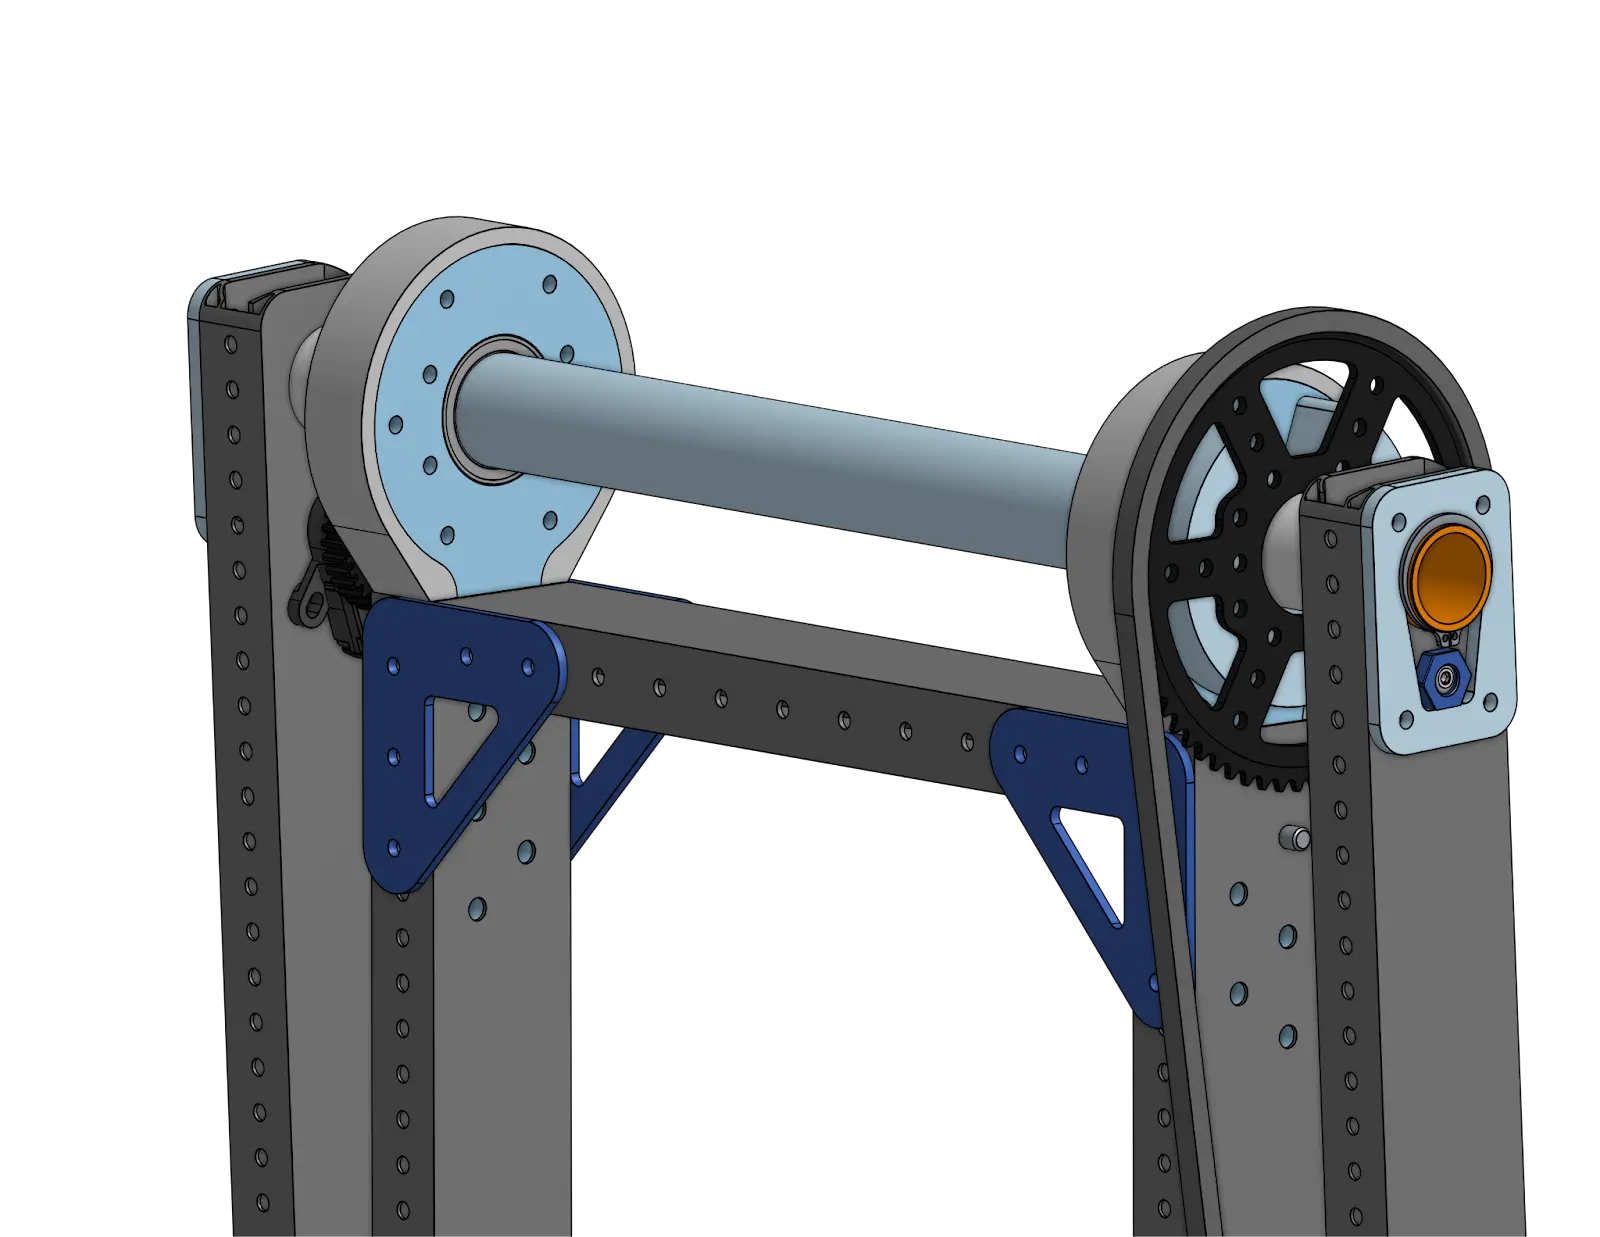
Esta nova articulação segue uma filosofia parecida com a da primeira junta. O dead axle é preso por um sistema de aperto similar, onde a subplaca (azul claro) abraça o dead axle contra o primeiro tubo estrutural. O eixo possui anéis de retenção externos de segurança para conter qualquer deslizamento sob impacto.
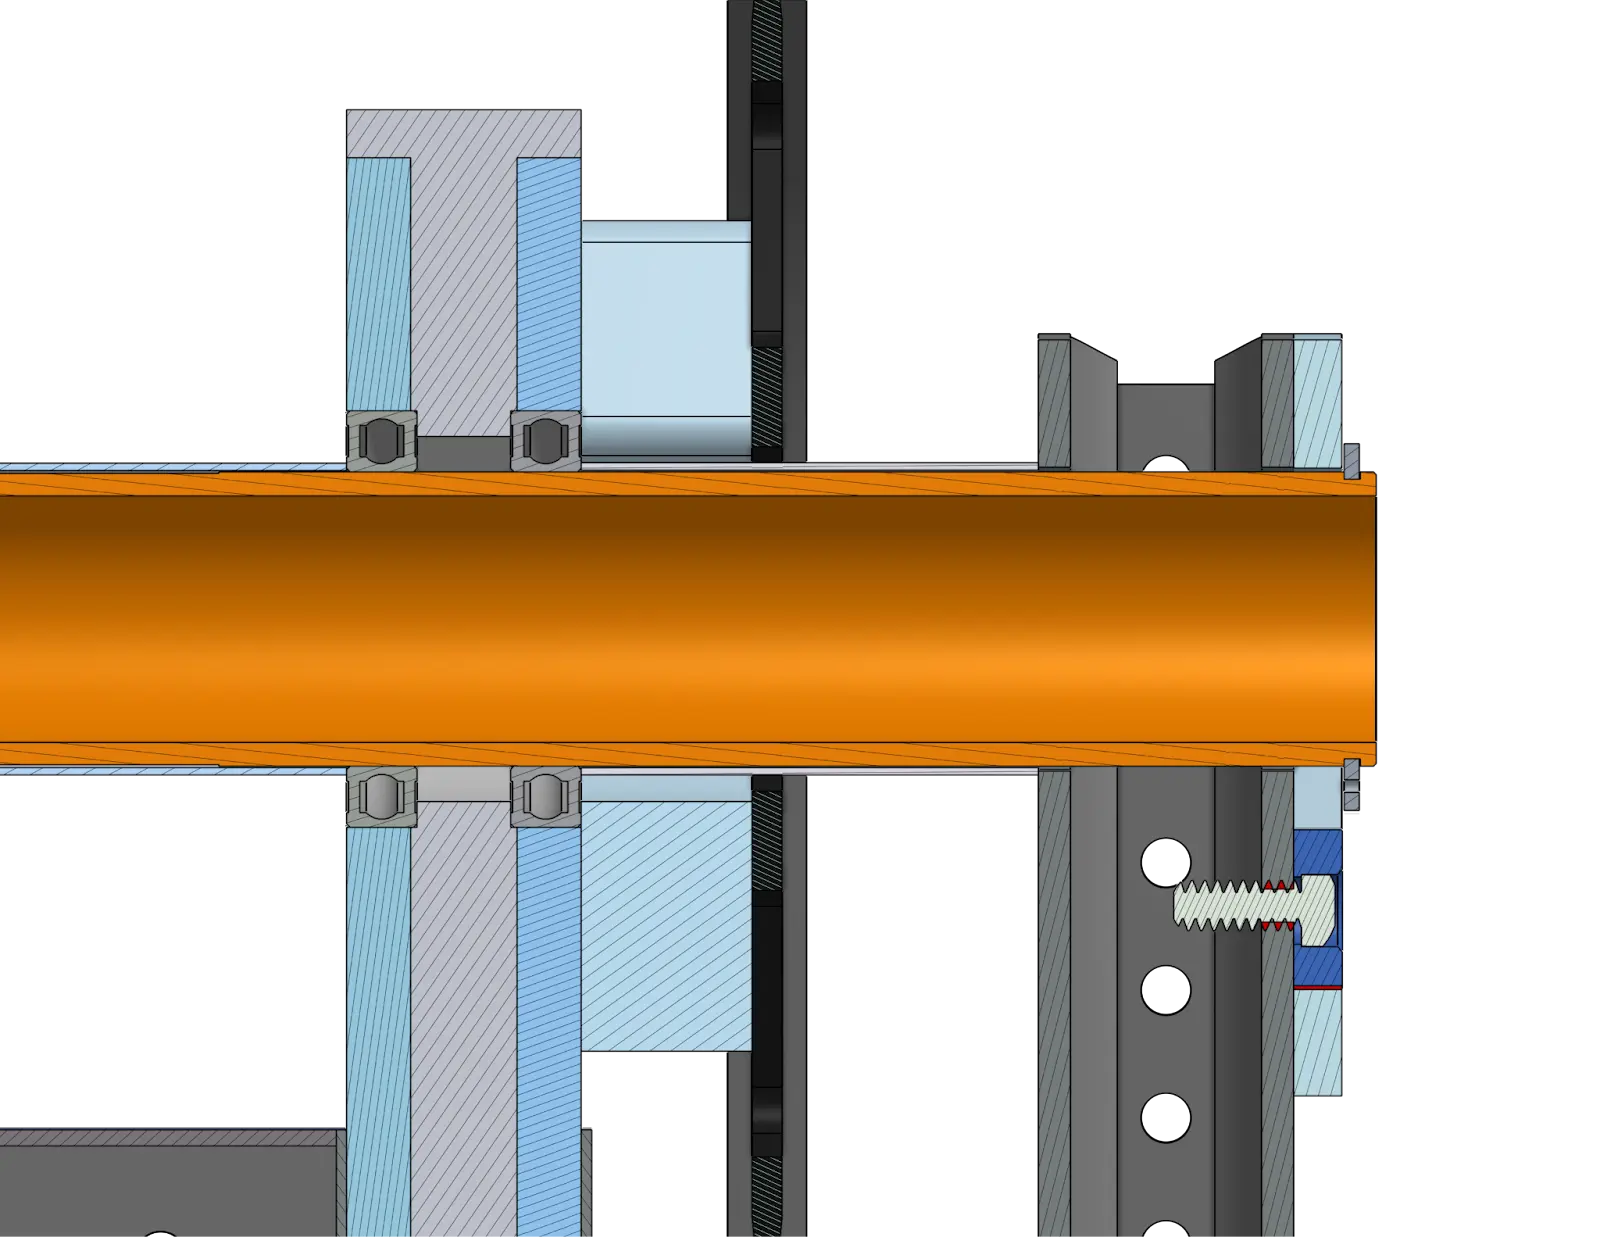
O tubo do dead axle (em laranja) utiliza tubos finos de alumínio (1,25” OD com parede de 0,028”) atuando como espaçadores axiais, apoiando diretamente nas pistas internas dos rolamentos. O tubo do dead axle possui um trecho rebaixado 0,005” mais fino que os 30 mm nominais dos assentos de rolamento para facilitar o deslizamento das peças na montagem.
Esse conjunto elimina torções elásticas e desacopla as articulações dos tubos estruturais, agilizando reparos de emergência.
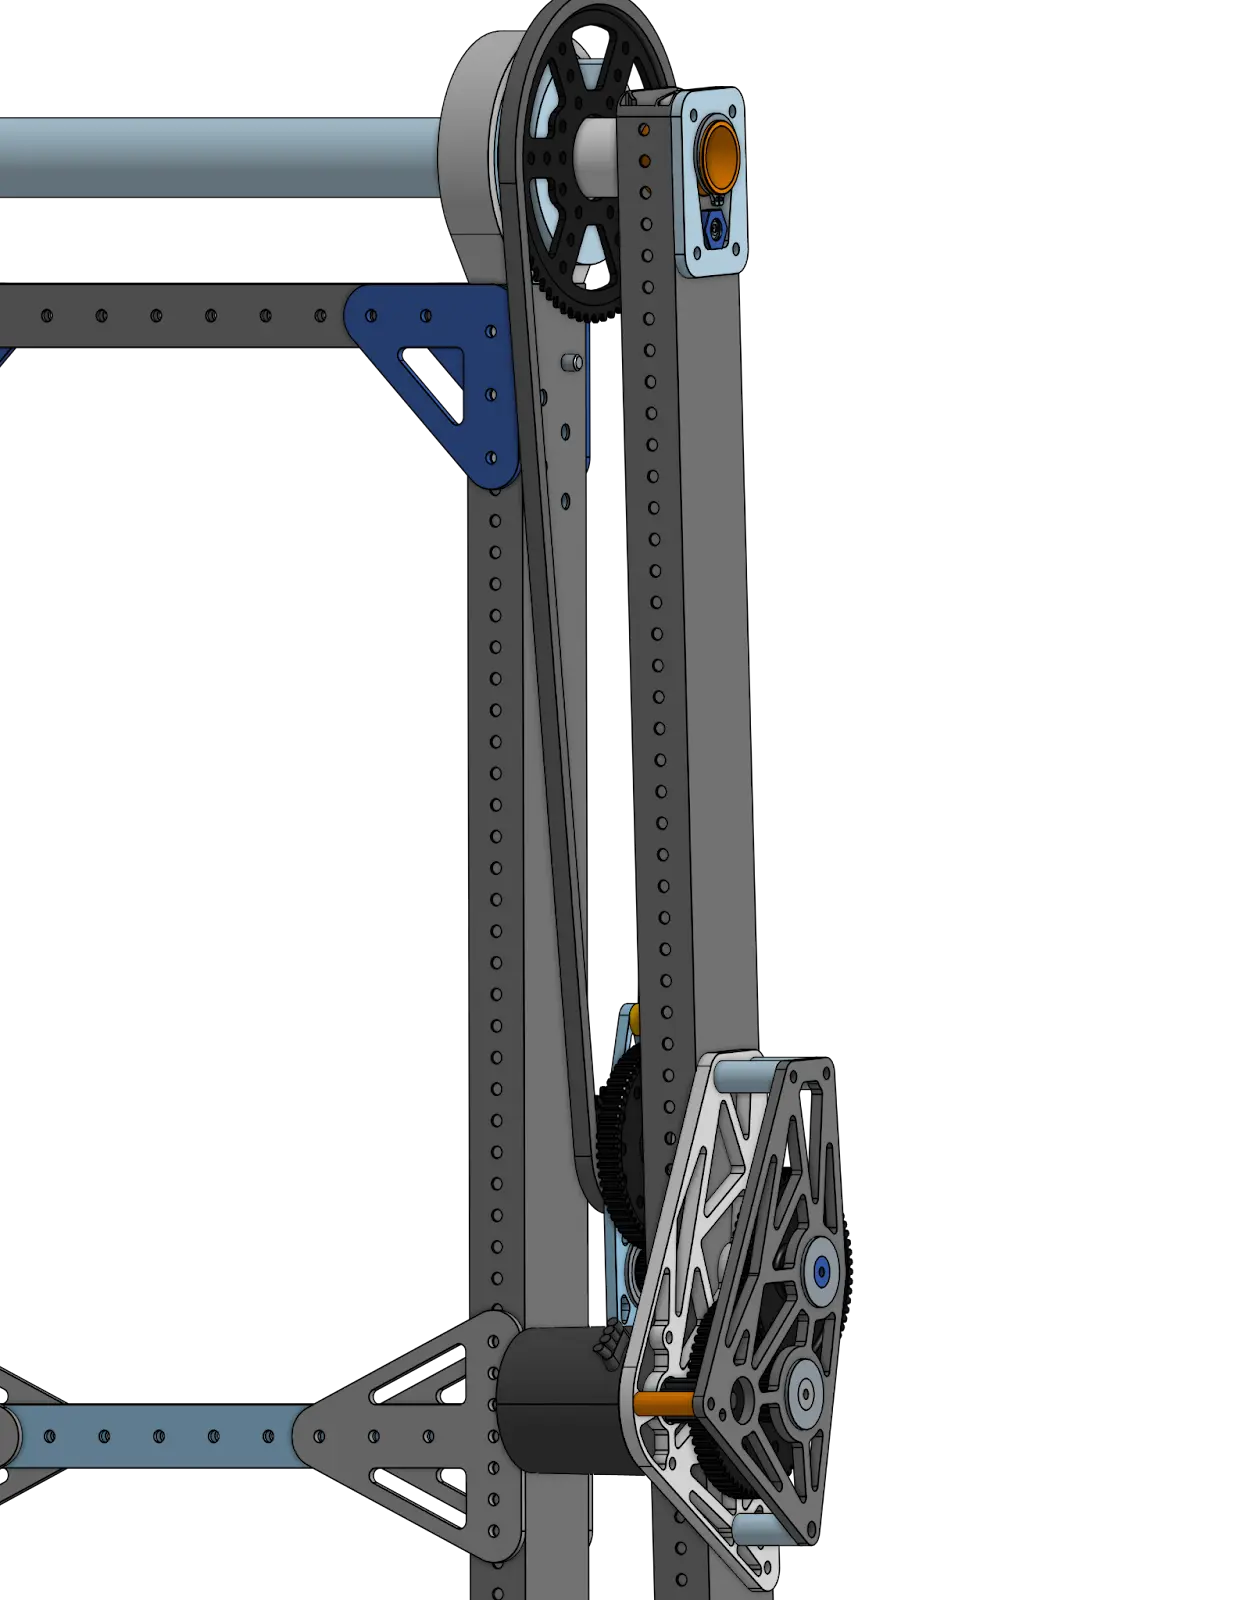
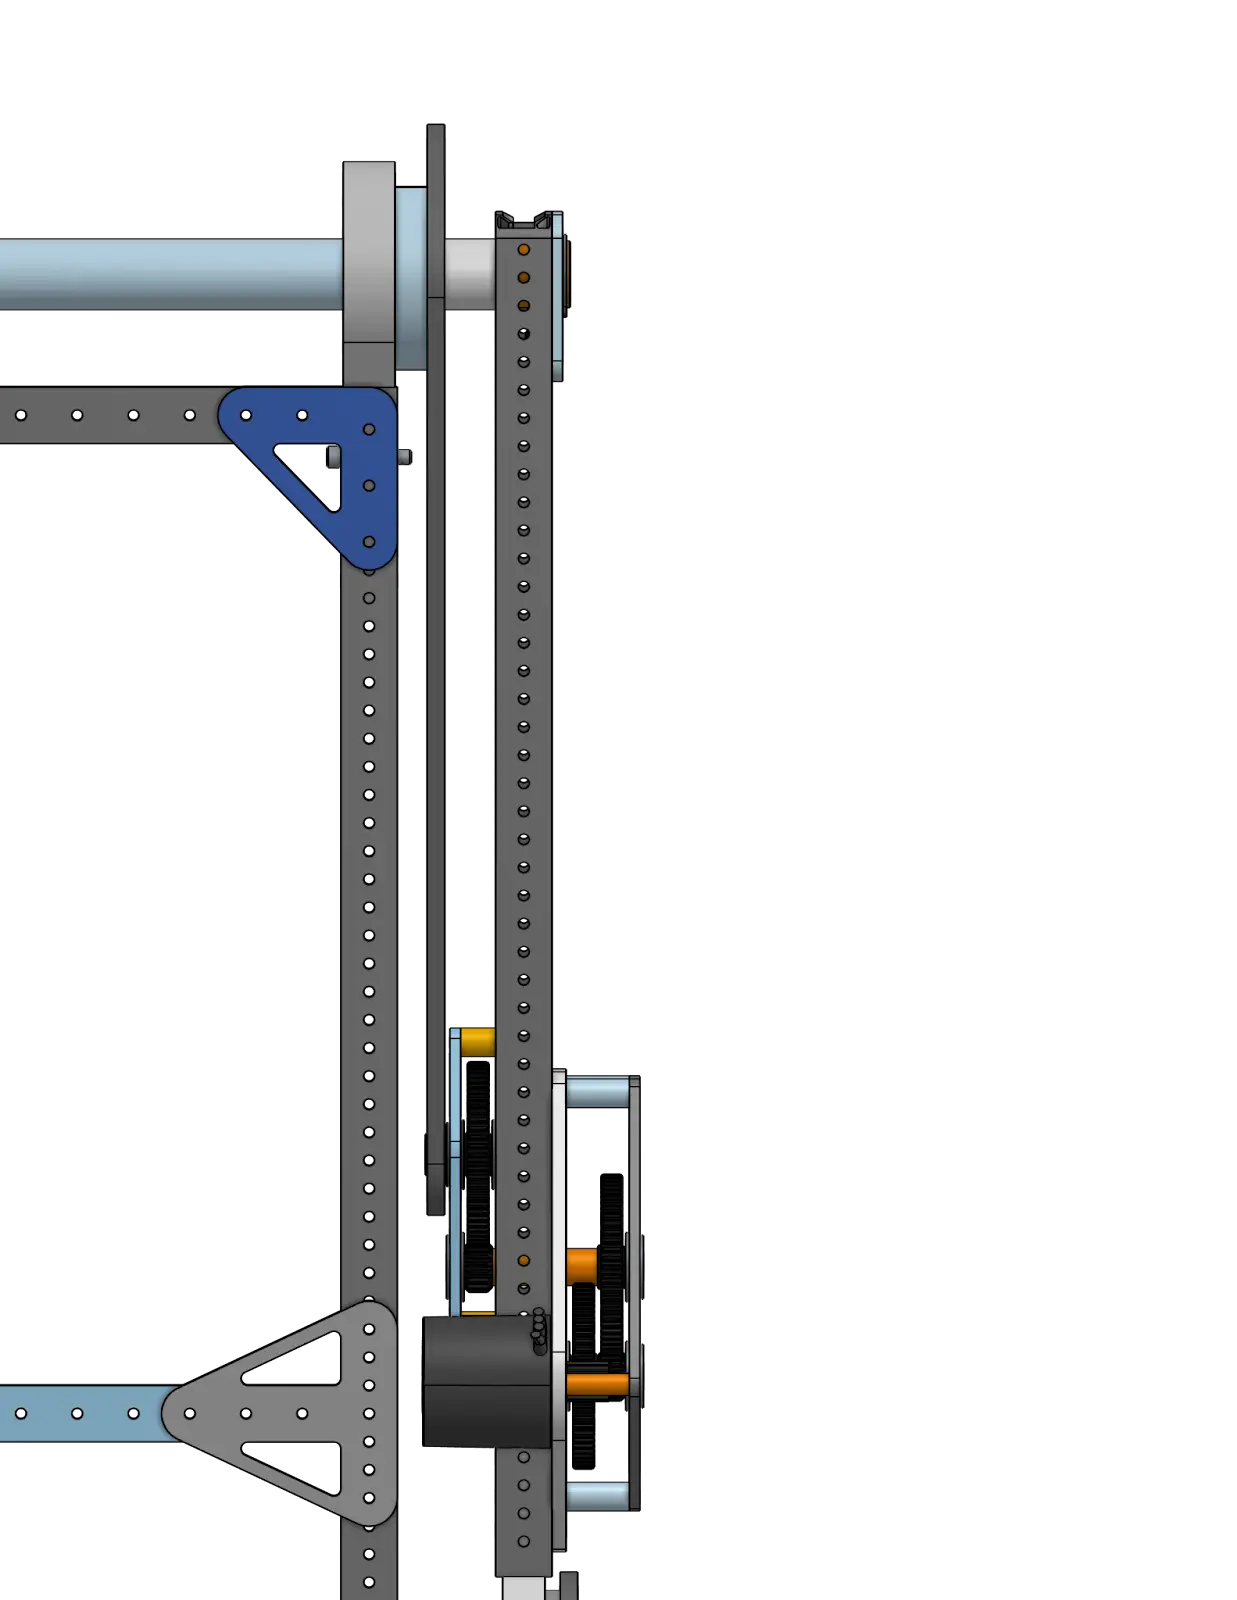
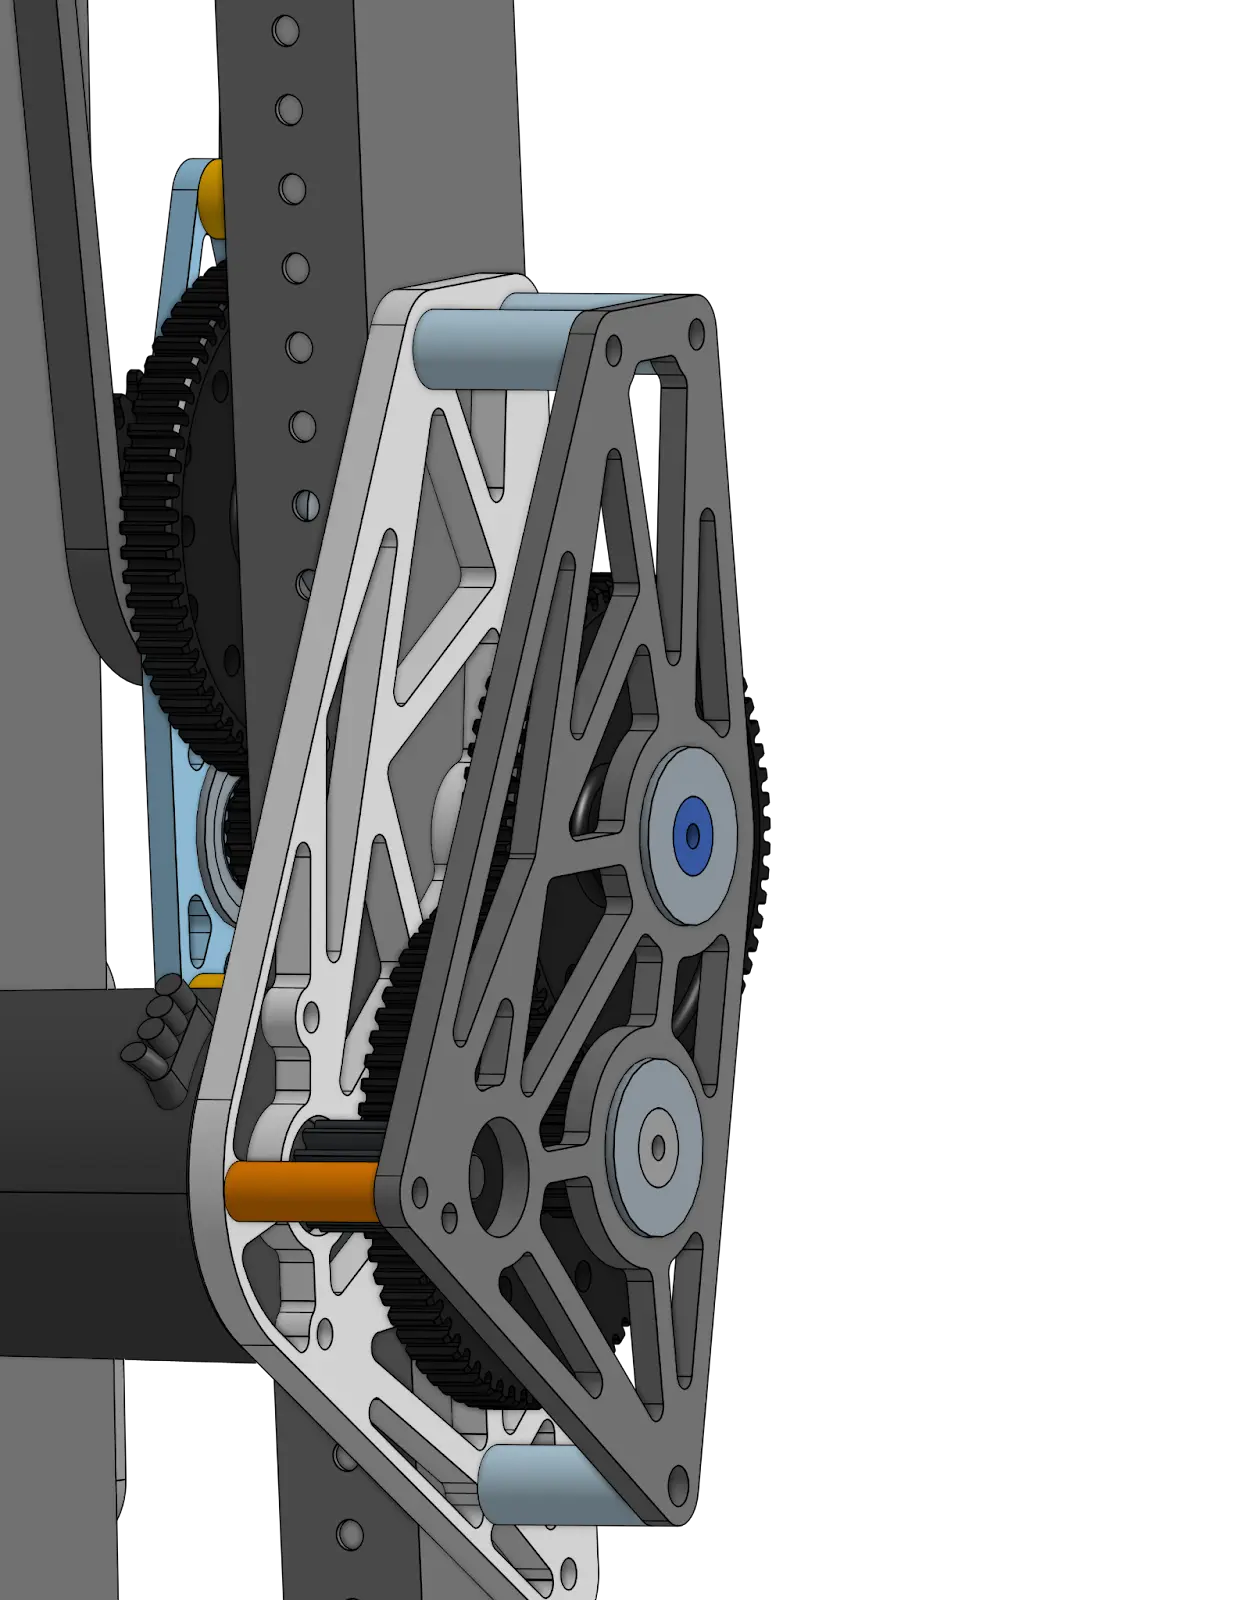
A caixa de redução possui 3 estágios de engrenagens (+ corrente final) totalizando uma redução de 228:1. Embora adicione peso ao braço, a gearbox está montada em uma posição muito baixa na estrutura em comparação à solução anterior, e preferimos aceitar o acréscimo de massa em troca de uma folga mecânica (backlash) drasticamente menor. A saída da caixa é conectada por corrente a uma sprocket REV MAXSpline de 64 dentes com o furo central alargado para 1,375” para passar com folga pelo dead axle. A sprocket é espaçada da articulação com um espaçador impresso em nylon PA12-CF parafusado com parafusos passantes.
A segunda articulação ganhou reforços estruturais maciços: tubos inteiros de 2” x 1” com parede de 1/16” agora cruzam o segundo elo (em vez de um simples eixo sextavado de 1/2” como no protótipo). Os gussets são rebitados no tubo transversal e parafusados nos MAXtubes para permitir desmontagem rápida.
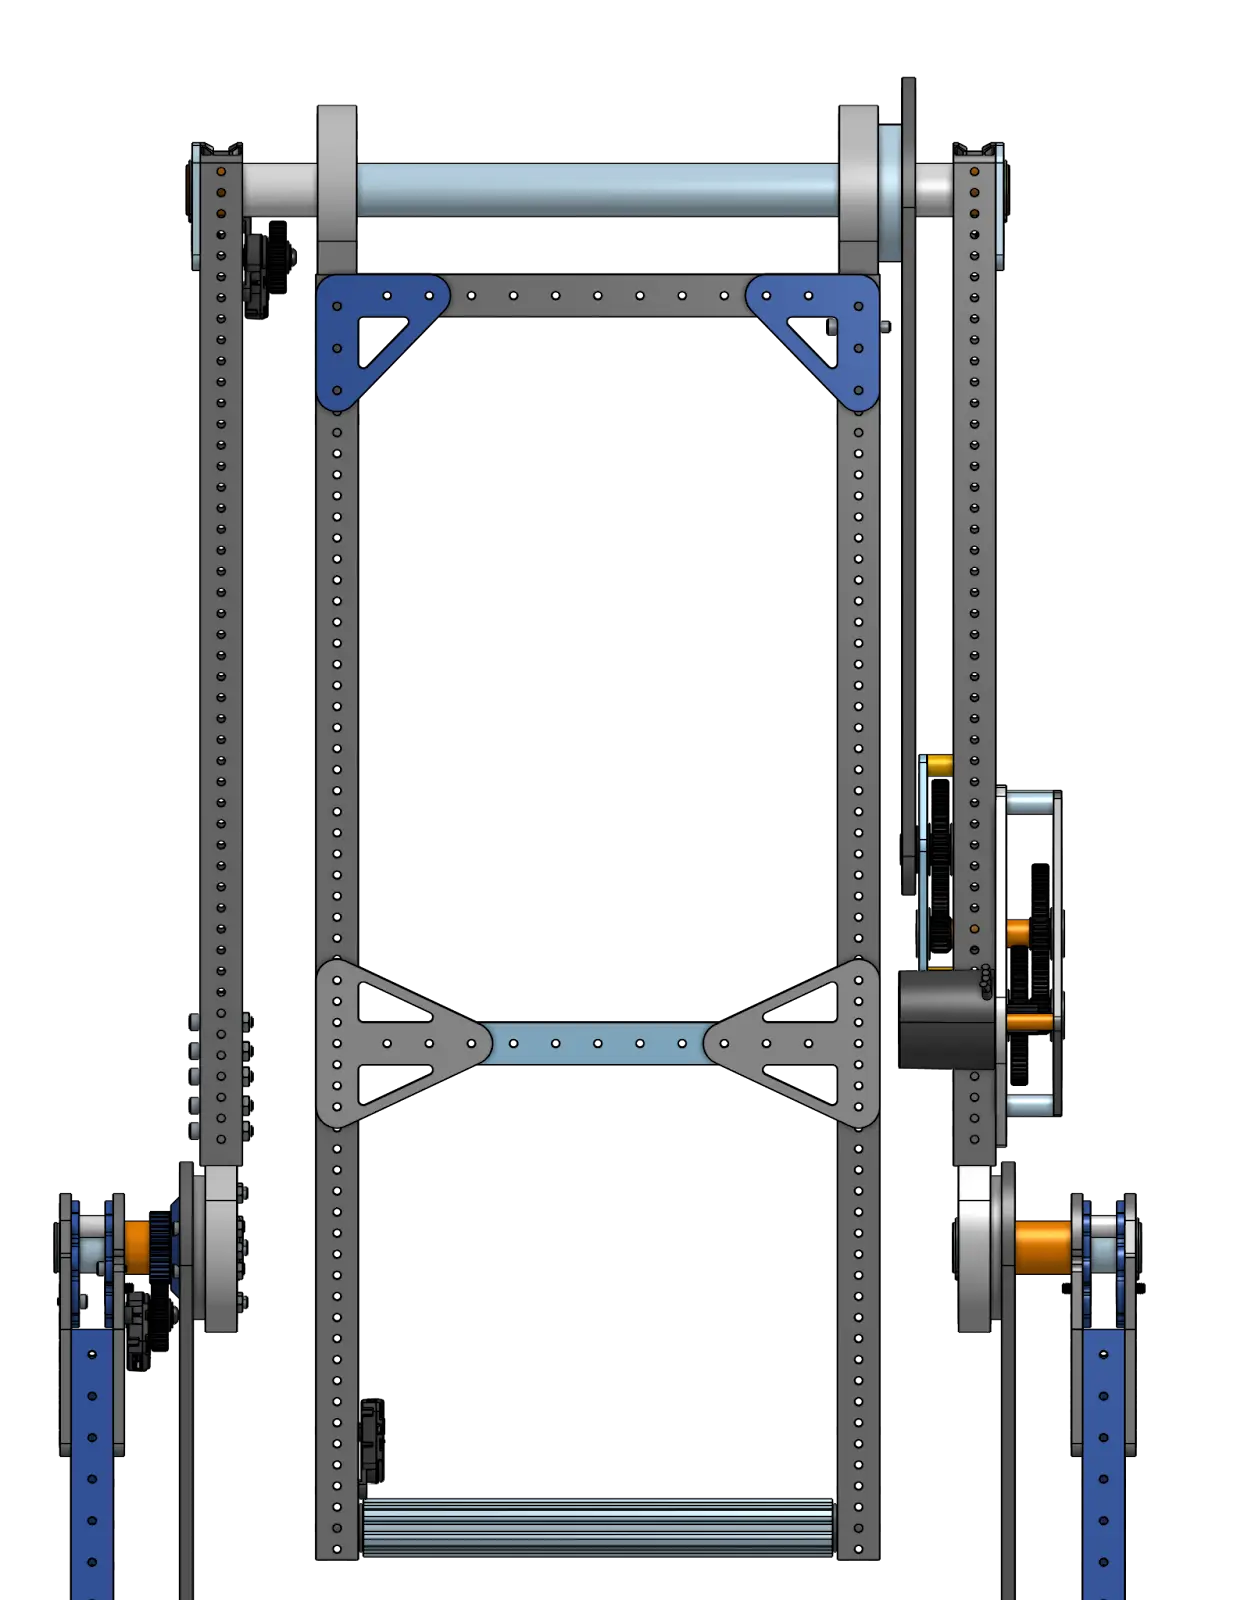
O conjunto do punho (wrist) manteve a mesma arquitetura do protótipo validado, com o mesmo manipulador (end effector) e o mesmo sistema de leitura de encoder por corrente.