Pular para o conteúdo

Exercício 1: Gearbox Simples

Hora de praticar! Comece fazendo uma cópia do Documento de Exercícios do Stage 1B através do botão abaixo, assim como fez com o documento do Stage 1A. Cada exercício possui uma pasta, uma aba de “referência” (uma prévia de como o modelo final deve ficar) e uma ou duas abas para realizar o seu trabalho. As soluções também são fornecidas no Documento de Soluções dos Exercícios do 1B para verificar seu trabalho depois.

Neste exercício, você modelará e montará uma gearbox simples de estágio único. O objetivo deste exercício é introduzir como modelar uma transmissão por engrenagens muito simples. Além disso, você aprenderá a usar os Featurescripts Robot Shaft e Robot Spacer e a ferramenta Replicate. Você também usará a biblioteca de peças FRCDesignLib para componentes além de fixadores, como engrenagens e motores.

Nota

O Exercício 1 adiciona fixadores (hardware: parafusos e porcas) aos modelos CAD. Você pode ler mais sobre padrões de fixadores na página do Design Handbook.

Um layout sketch é um esboço que captura a geometria principal de um projeto sem especificar todos os detalhes de fabricação. Eles funcionam como a estrutura de madeira de uma casa: definem a disposição geral e os relacionamentos entre componentes-chave, mas não incluem os detalhes de acabamento como paredes ou pintura. Manter as dimensões principais em um layout sketch facilita ajustes quando necessário. Usaremos layout sketches para praticamente todos os projetos daqui em diante.

Motor

O motor usado neste exercício é um motor da classe CIM chamado Falcon 500. Embora tenha sido descontinuado para compra, muitas equipes ainda possuem unidades e ele usa o mesmo padrão de furação de montagem de 2” que a maioria dos outros motores da FRC utiliza, conforme discutido na página de Motores.

Navegue até a aba “Exercise #1 Part Studio” no seu documento copiado e siga as instruções nos slides para concluir o part studio.
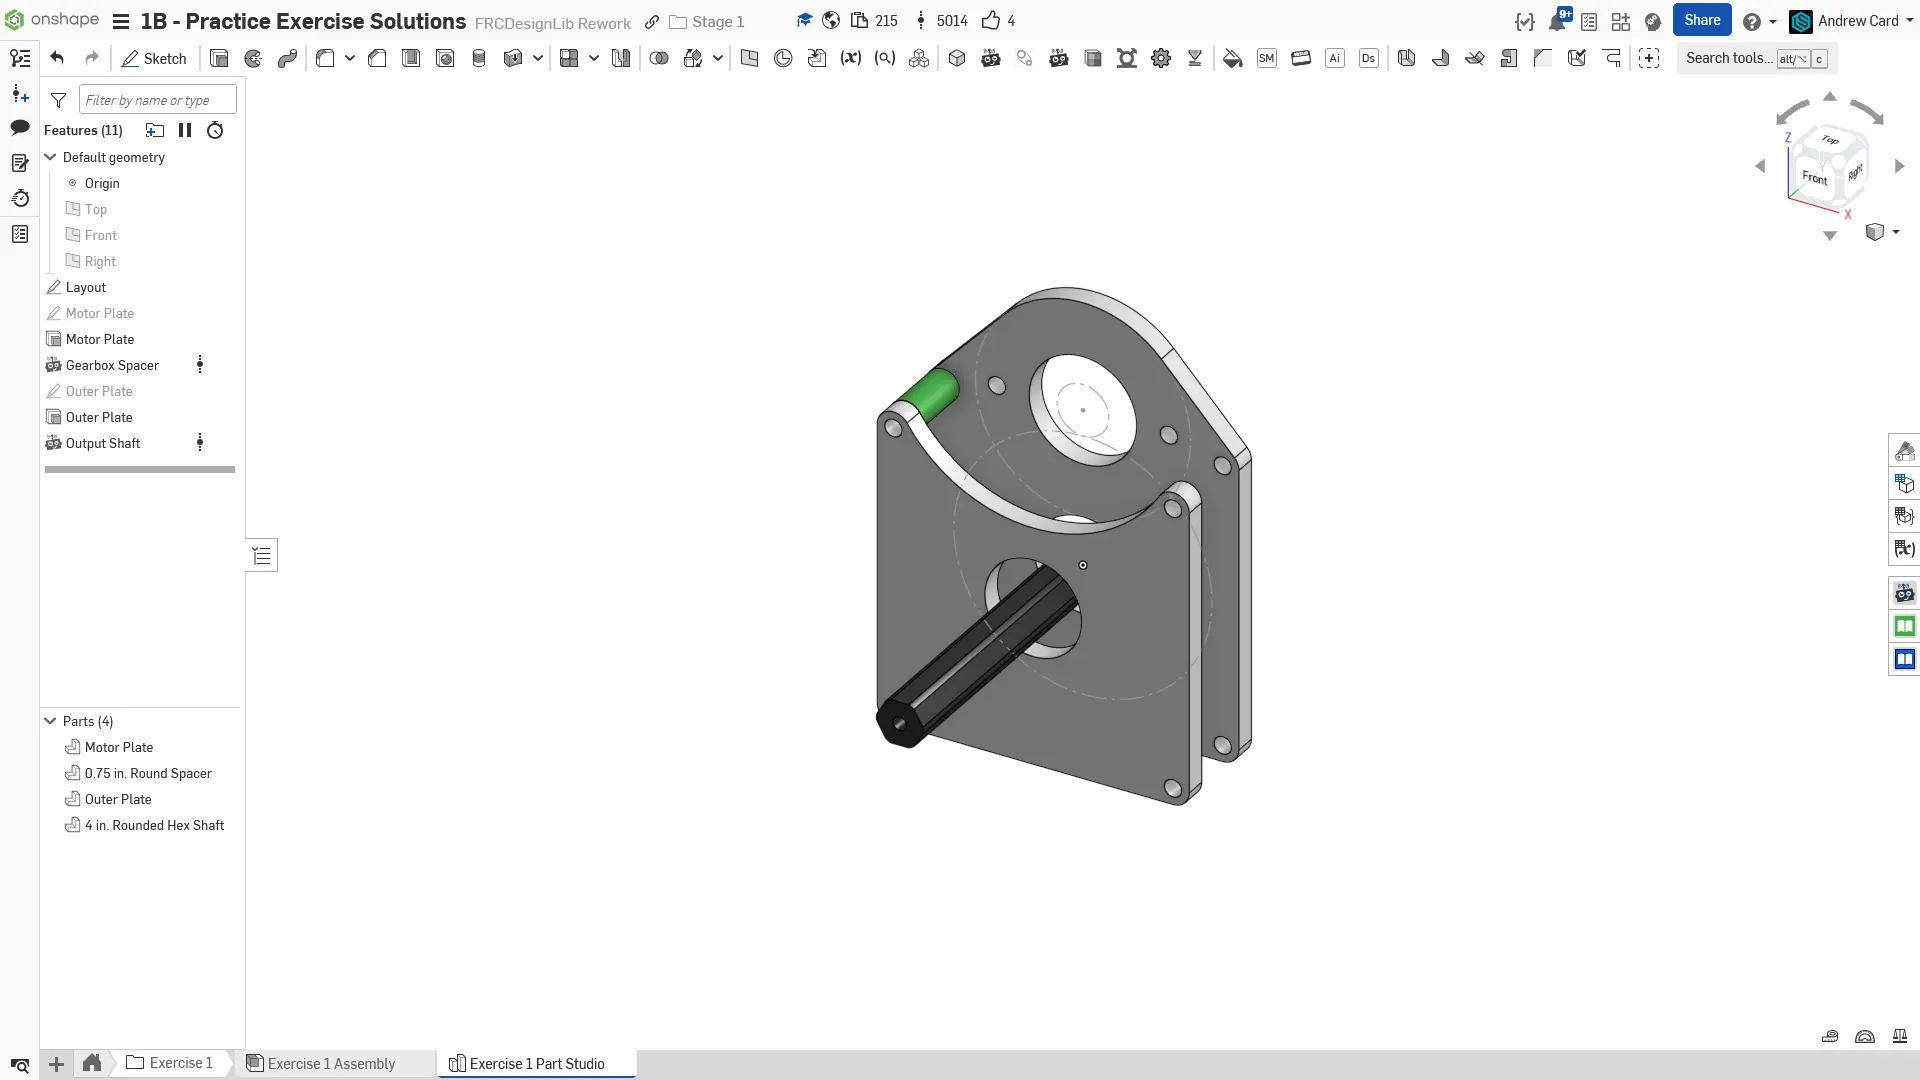
Part Studio concluído.

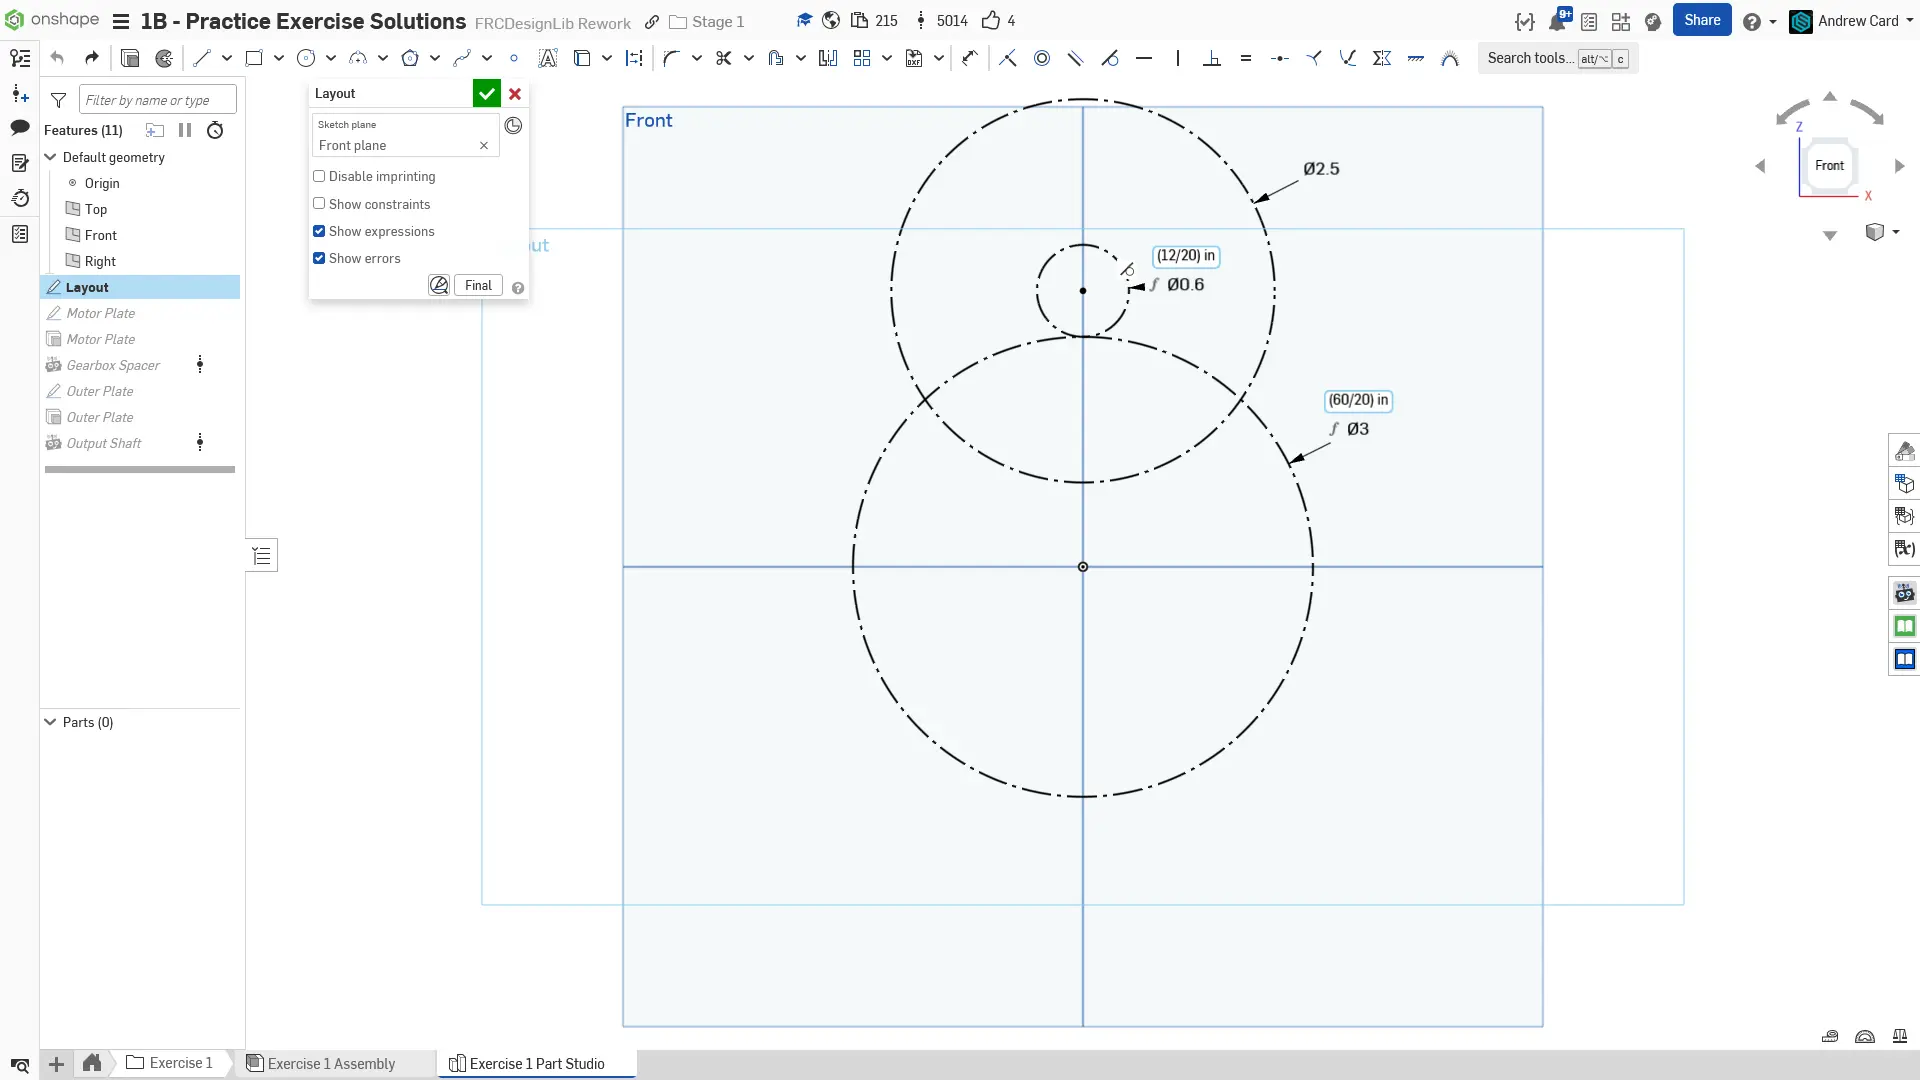
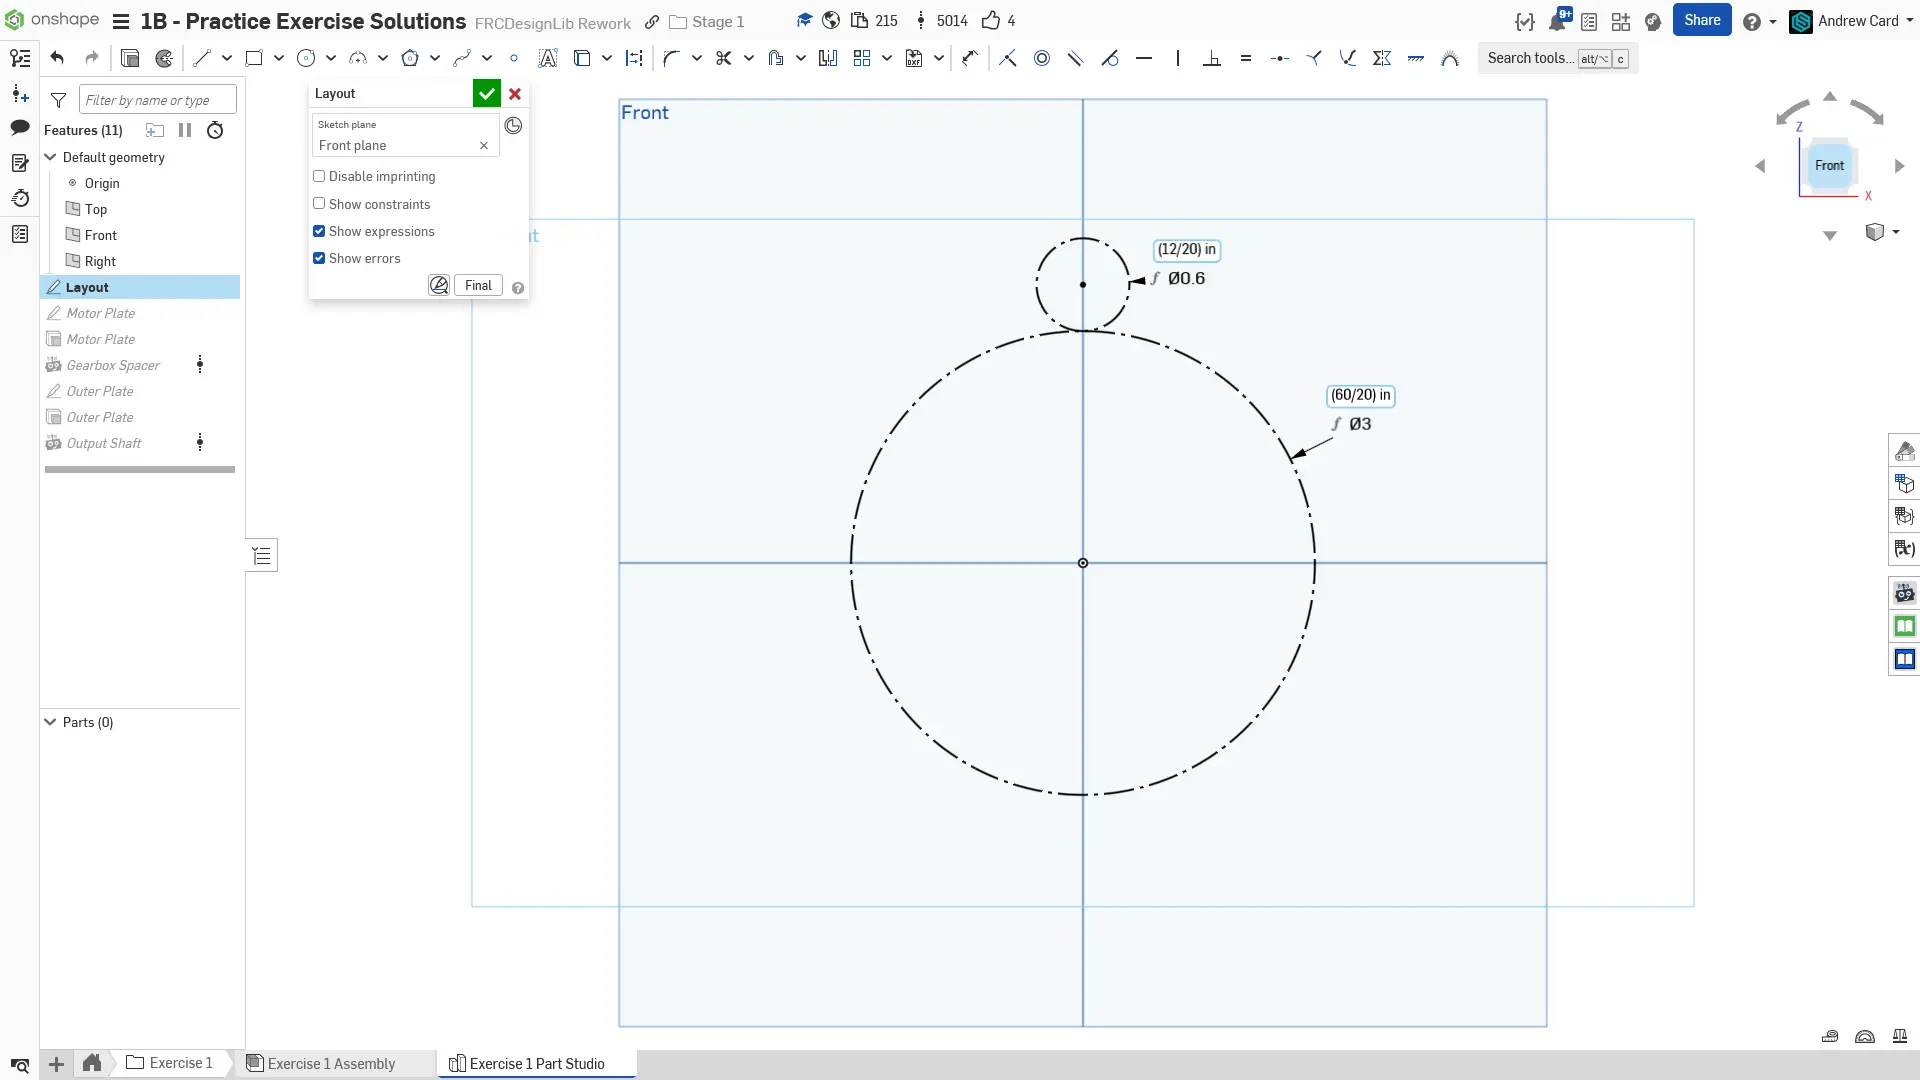
Comece criando o layout sketch da gearbox. Desenhe os pitch circles (círculos primitivos) para as engrenagens de 60T e 12T. Defina os pitch circles como tangentes para restringir a distância de centro a centro entre as engrenagens. Restrinja os centros das duas engrenagens na vertical.

Adicione o contorno do motor, um círculo de 2,5” de diâmetro, ao redor da engrenagem de 12T à qual o motor está acoplado. O layout sketch agora está concluído.

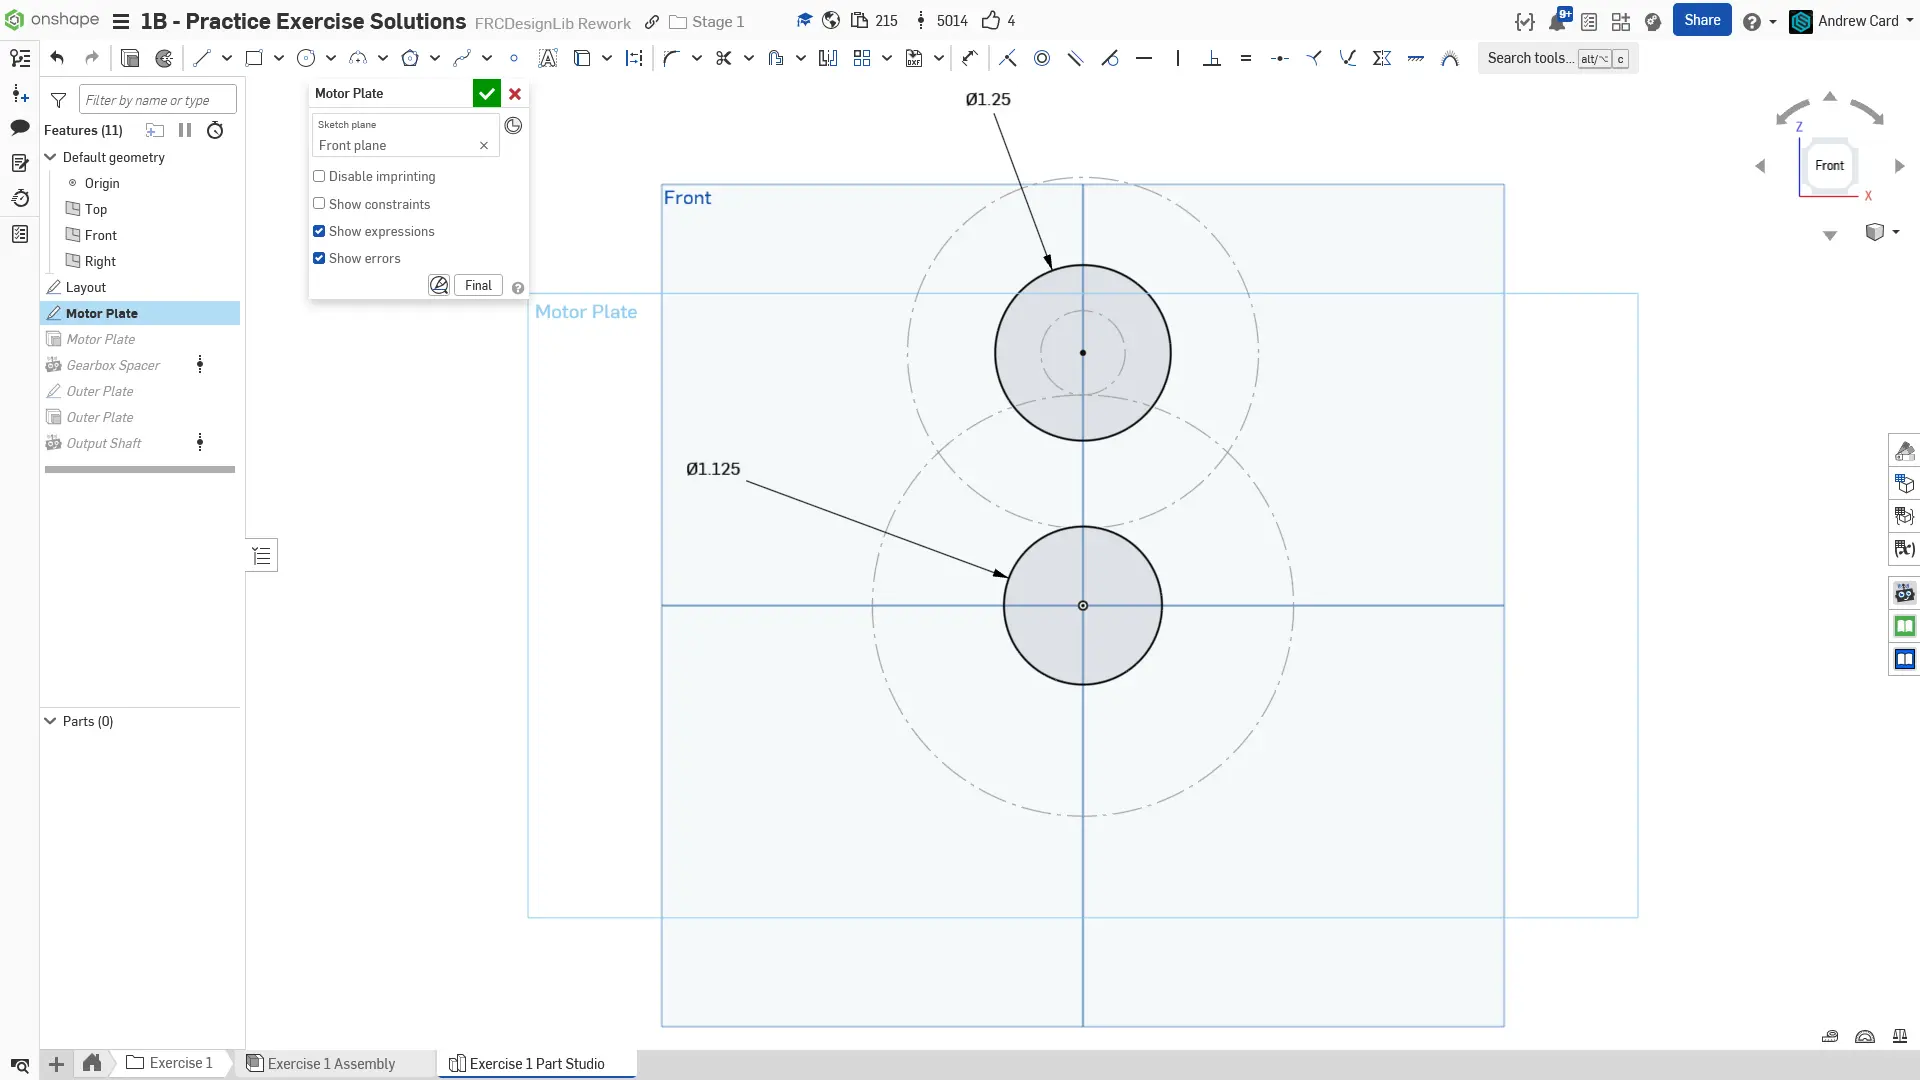
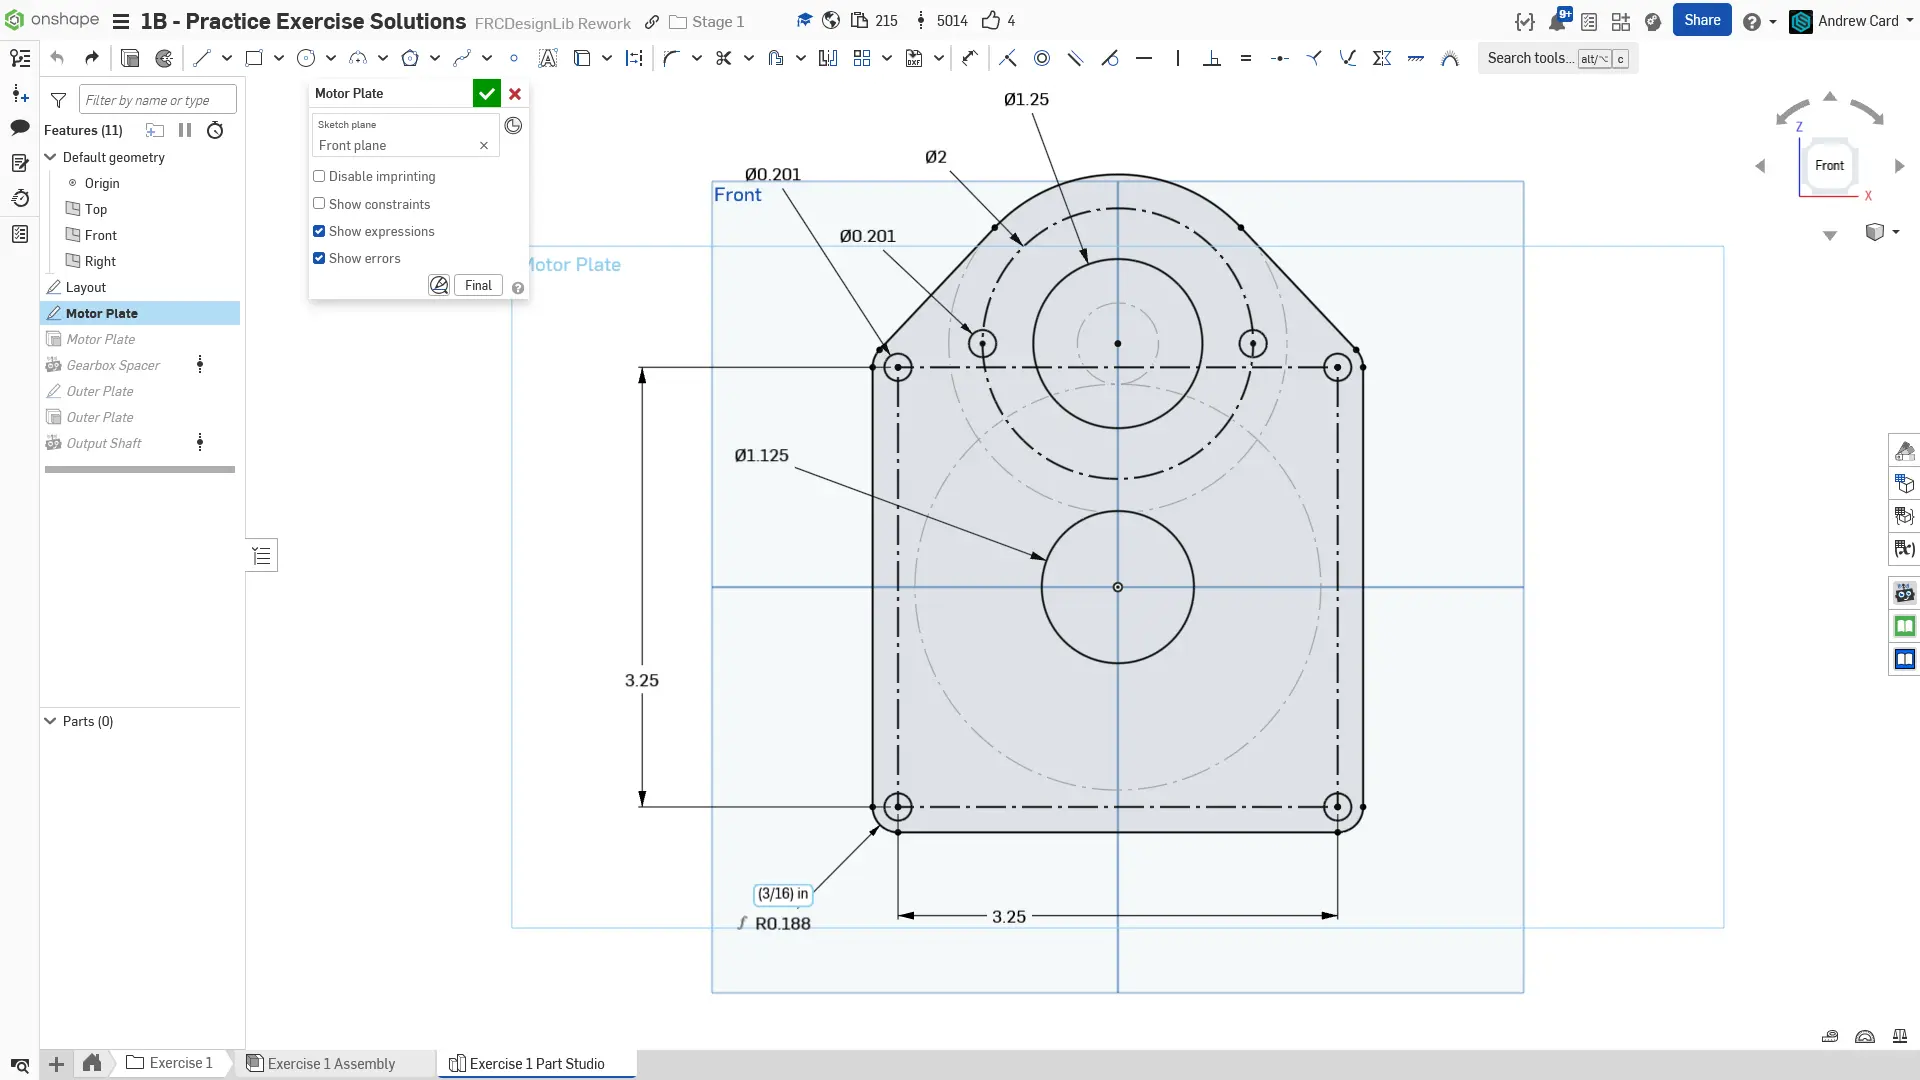
Crie um novo sketch para a placa do motor (motor plate). Usando o layout como referência, desenhe um furo de 1,125” para o rolamento e um furo de 1,25” para o boss do motor (o ressalto cilíndrico central do motor). Observe que, dependendo dos seus processos de fabricação e tolerâncias, você pode precisar desenhar os furos de rolamento ligeiramente maiores ou menores do que o valor nominal (1,125”).

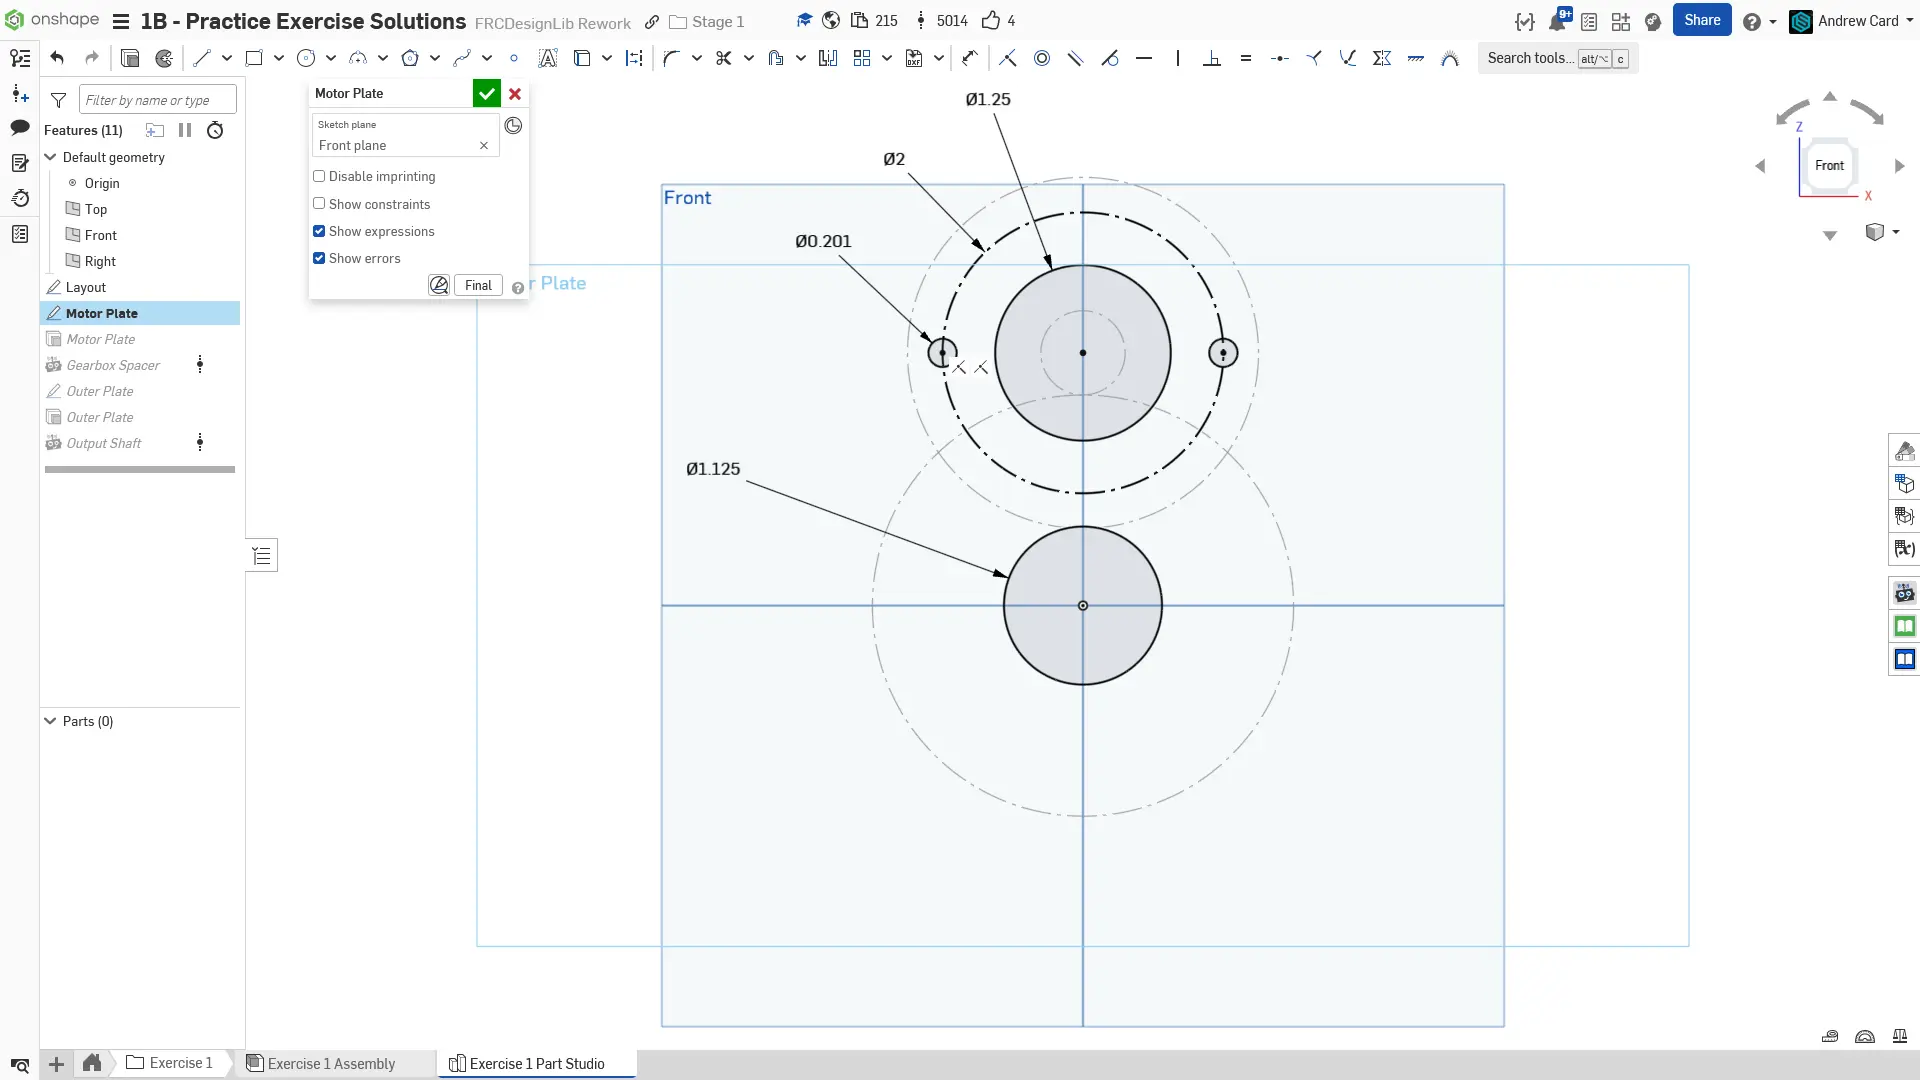
Adicione dois furos de montagem para o motor em um bolt circle de 2”. Ao usar apenas dois furos de montagem, uma alternativa ao padrão circular (circular pattern) é desenhar e cotar um círculo de construção de 2” e, em seguida, posicionar os furos dos parafusos nesse círculo. Certifique-se de restringir também o ângulo dos furos; aqui usamos uma restrição horizontal.

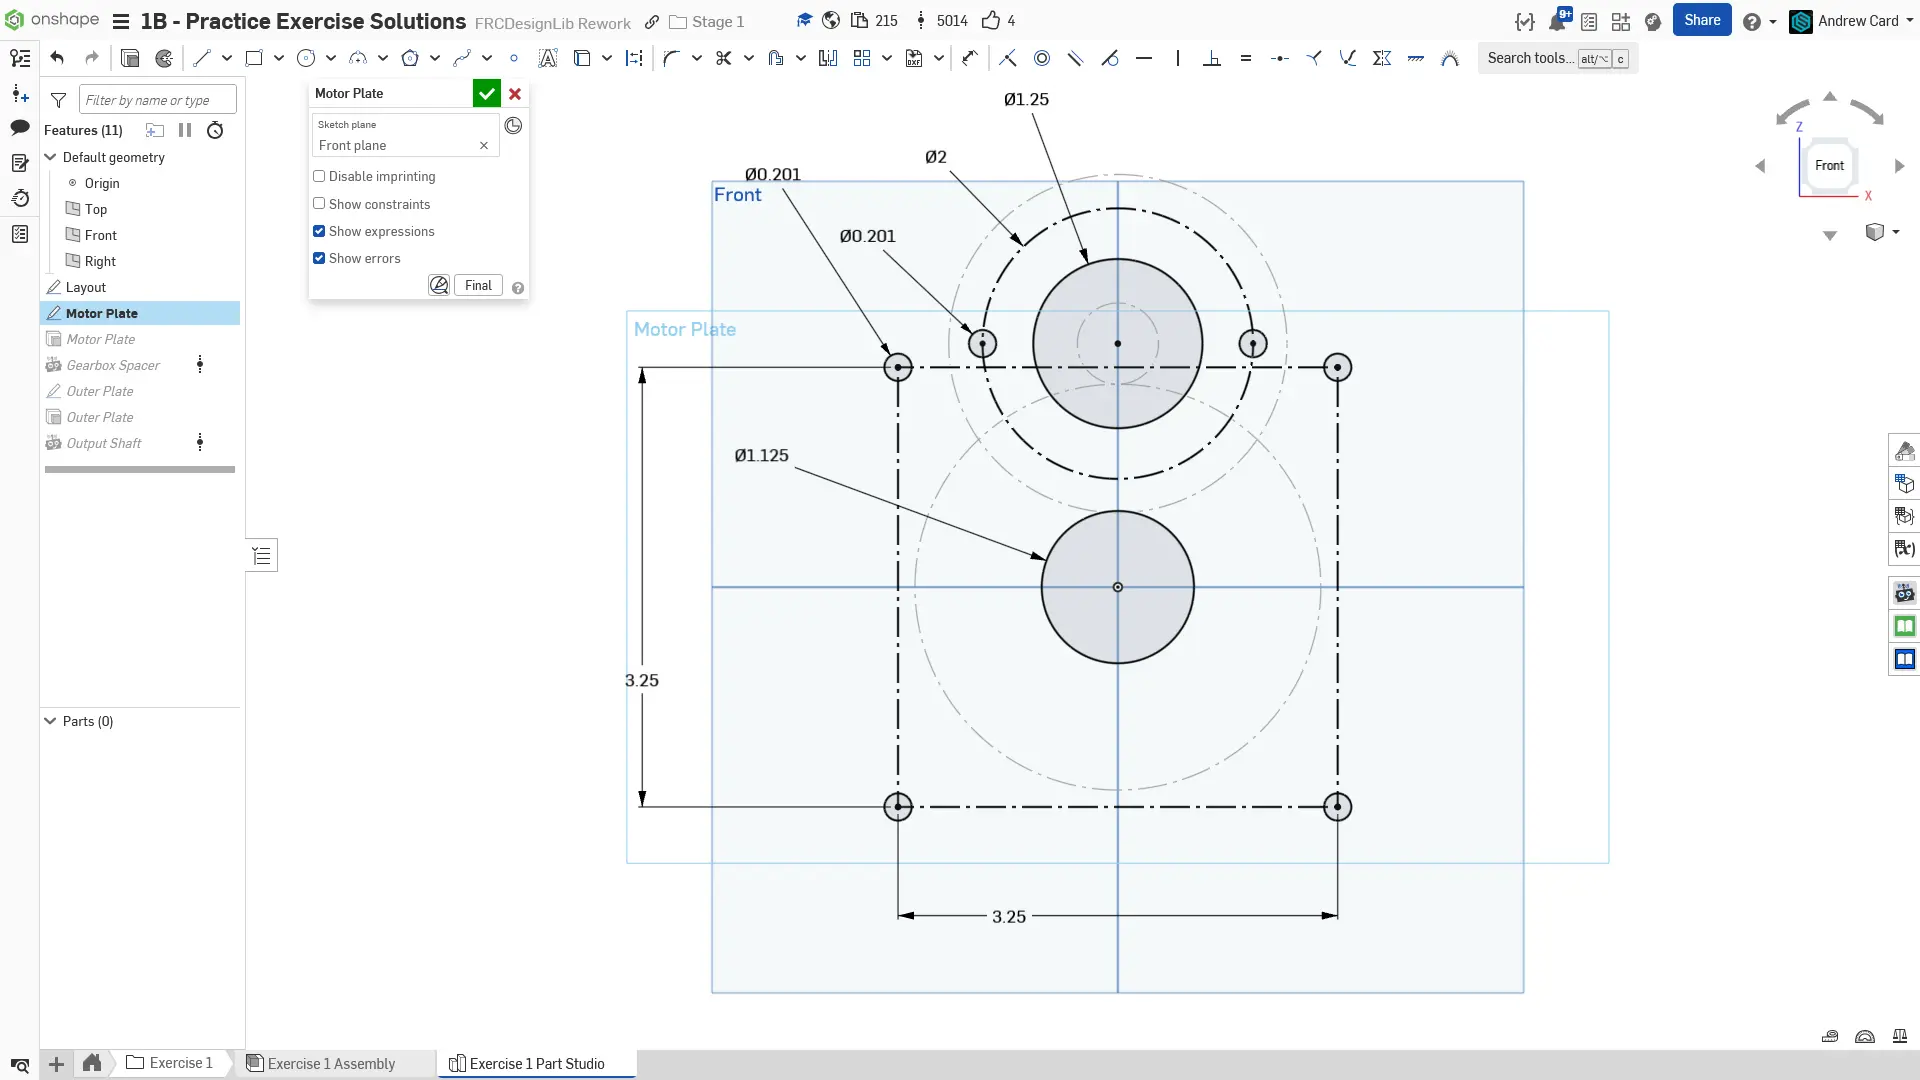
Adicione os quatro furos de parafusos para conectar as duas placas. Use um retângulo de centro (center rectangle) para criar a geometria de construção, de modo que apenas duas cotas sejam necessárias para restringir os furos.

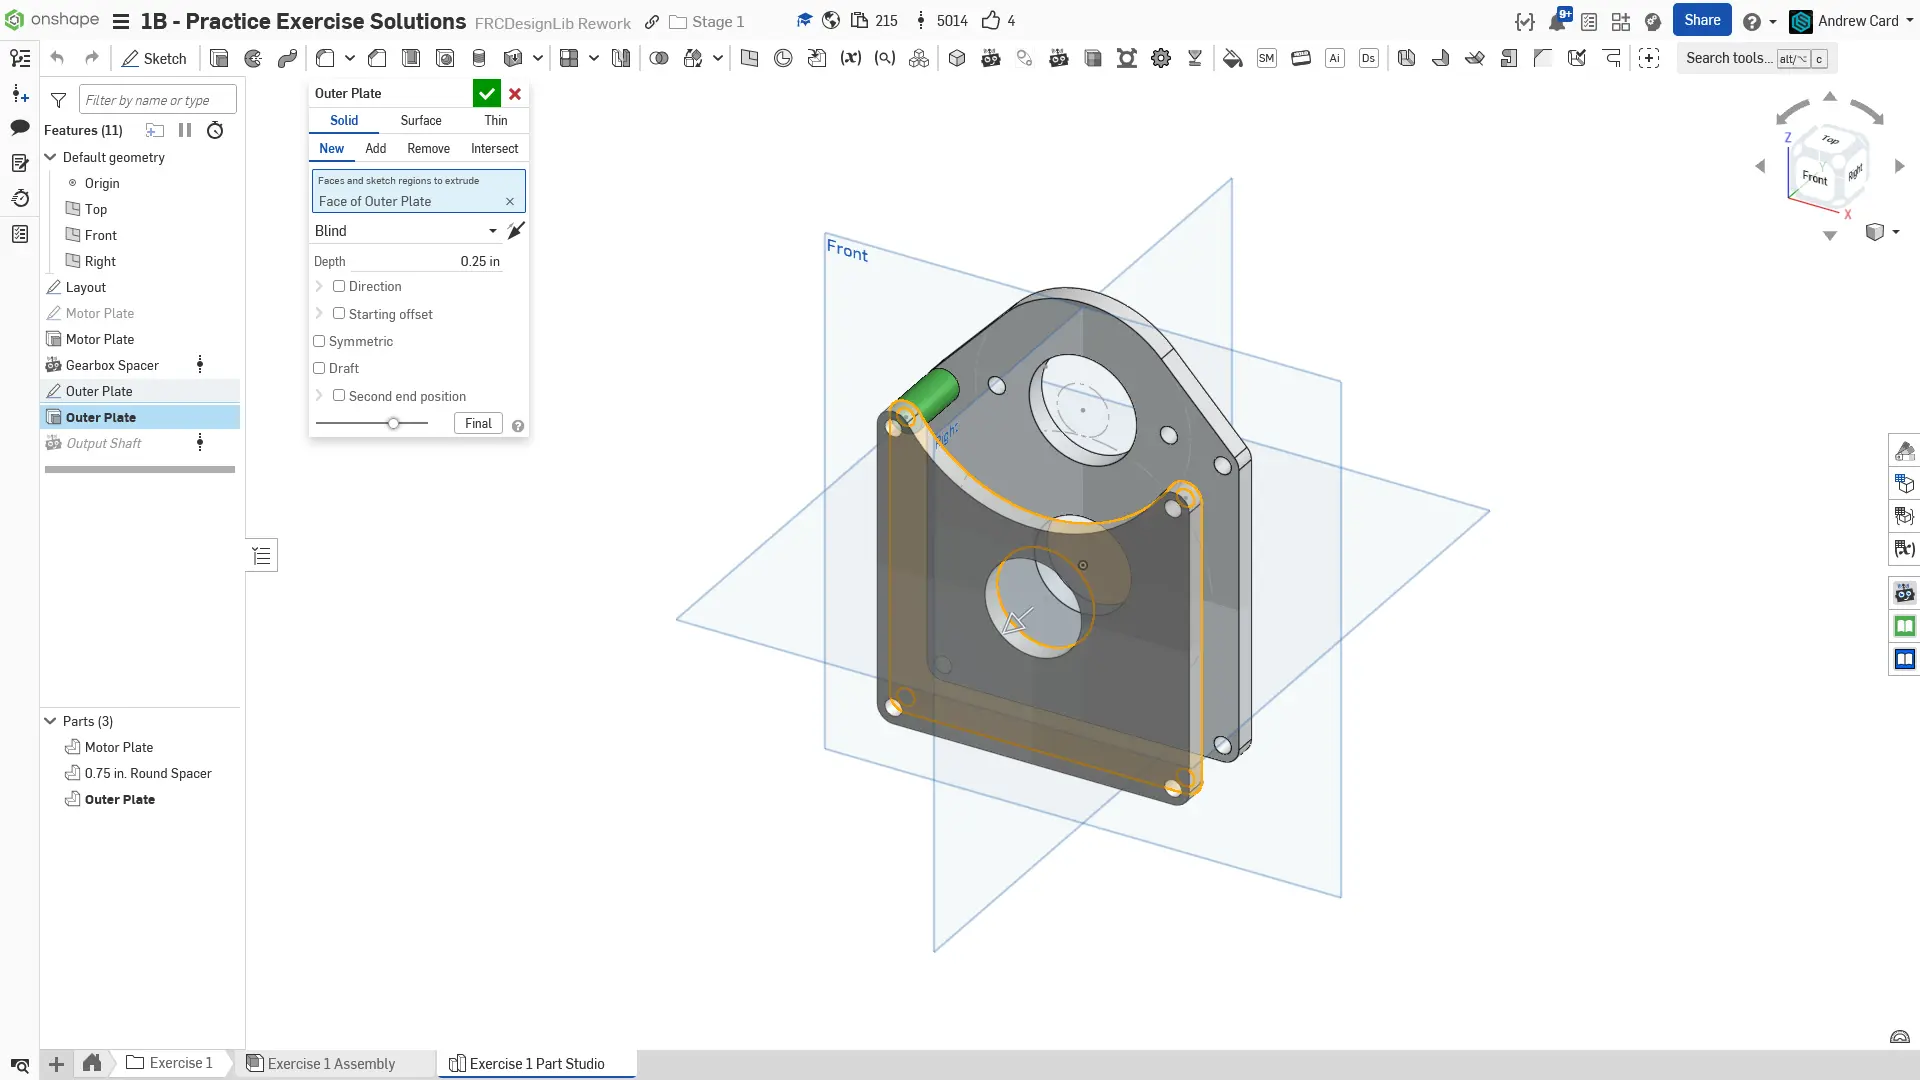
Usando arcos de ponto central, linhas e a ferramenta de espelhar (mirror), desenhe o contorno da placa ao redor dos furos e do perfil do motor. O posicionamento inteligente da origem sobre a linha vertical de simetria permite usar o plano direito (Right plane) para espelhar o contorno da placa.

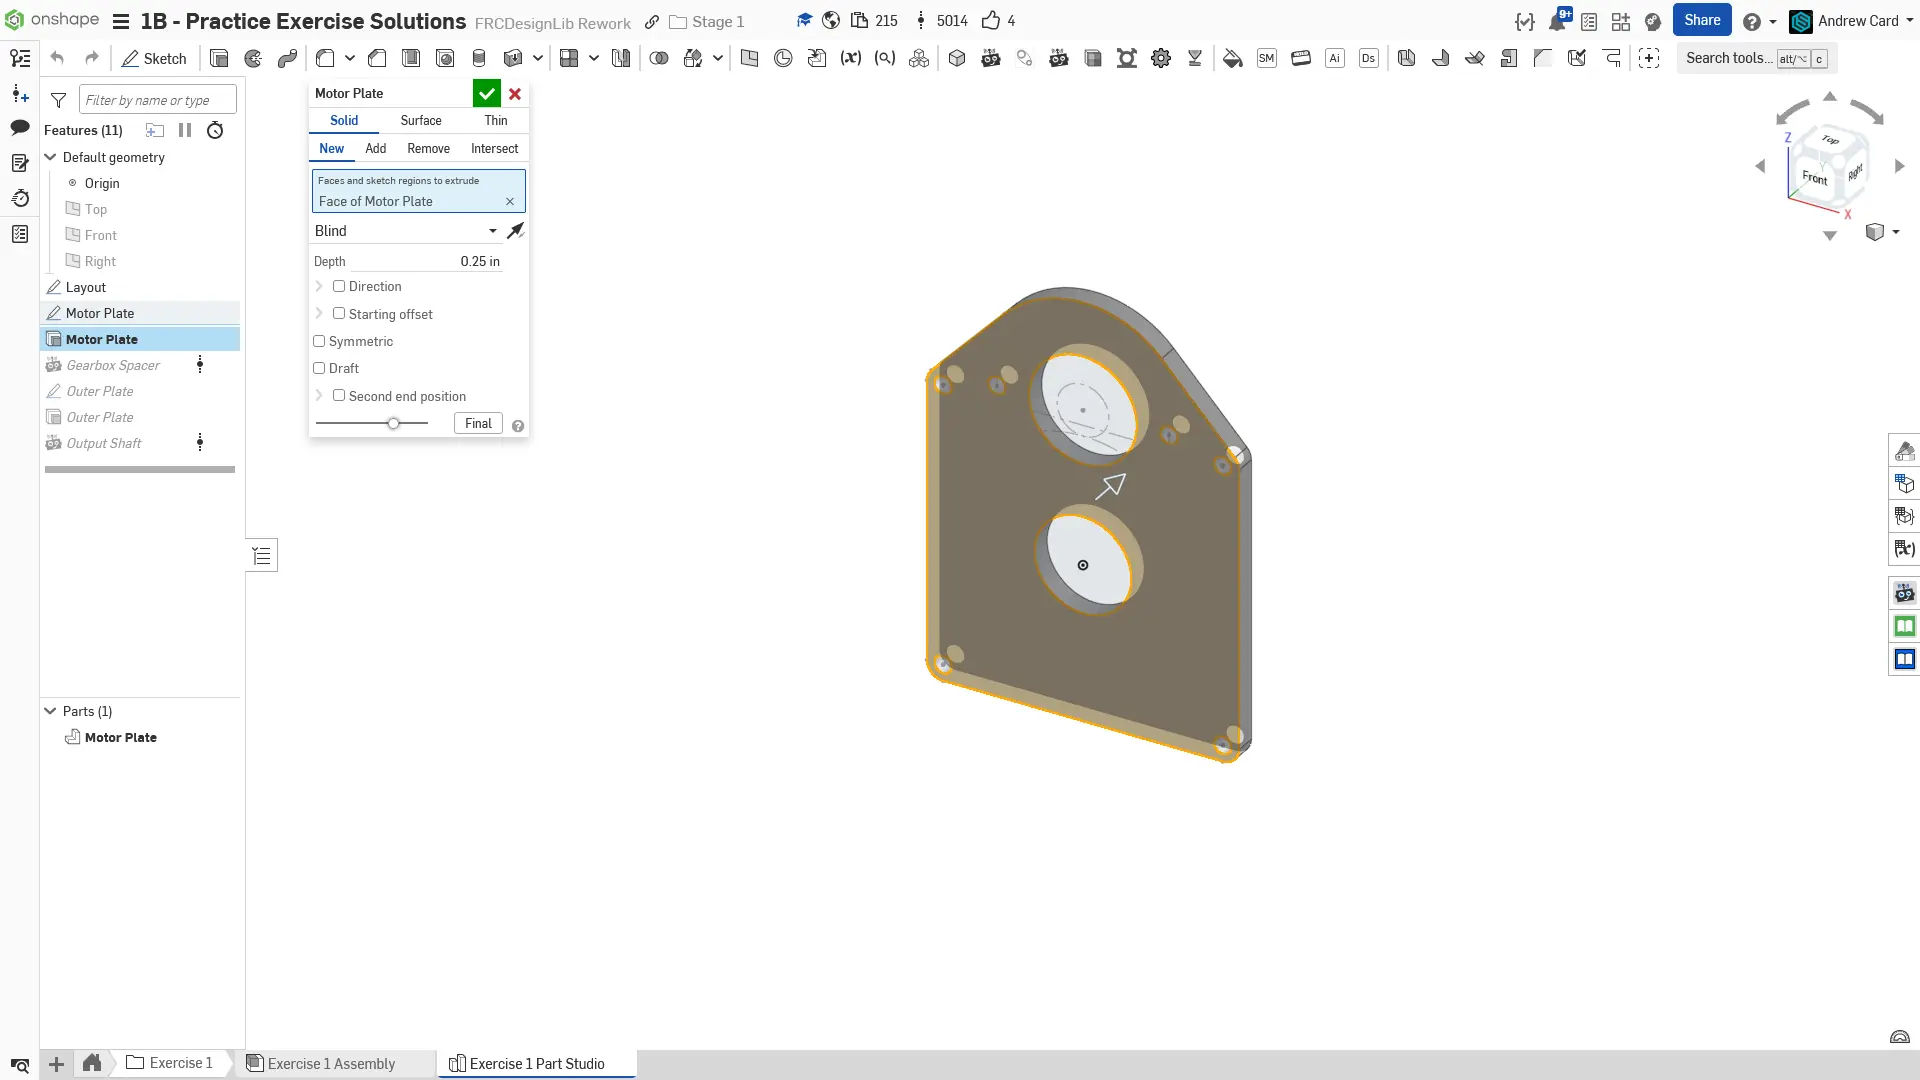
Faça a extrusão da placa do motor com 1/4” de espessura.

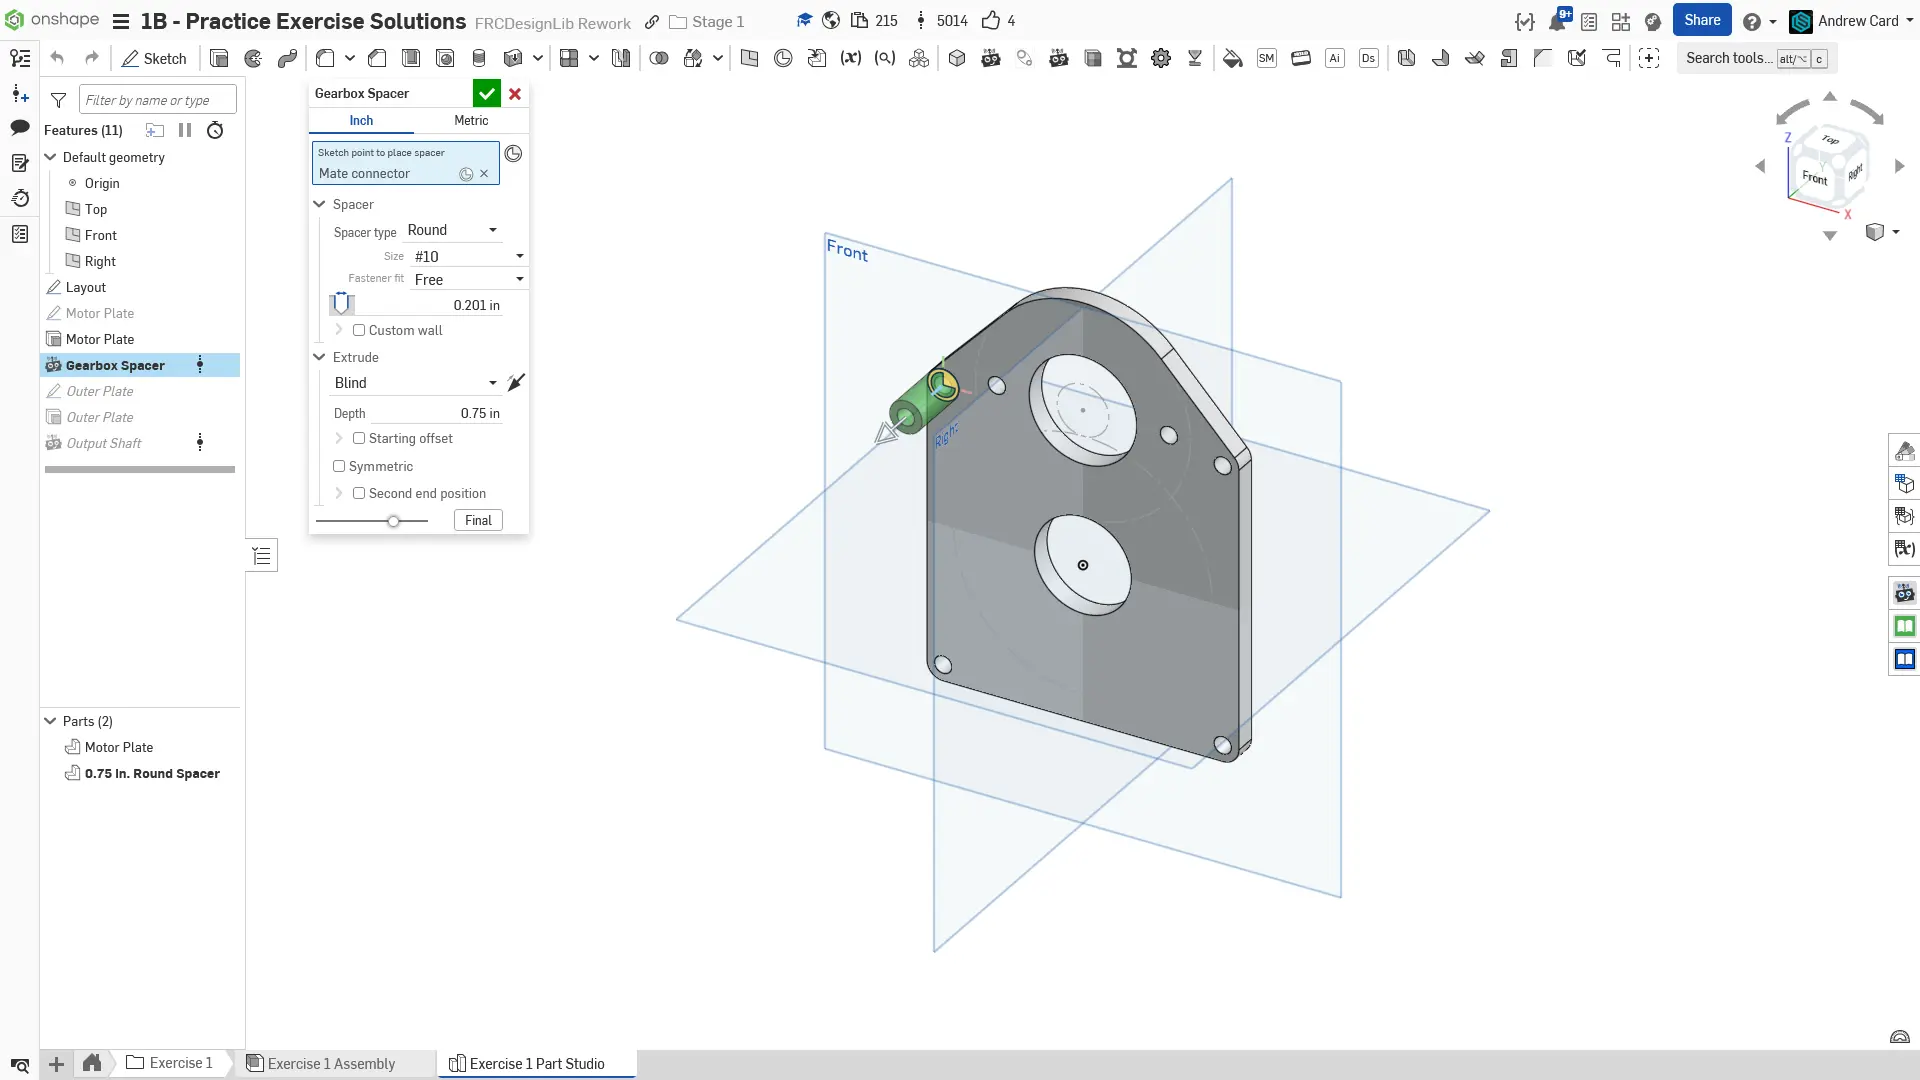
Use o Featurescript Robot Spacer para adicionar um espaçador com folga para #10 (free fit), diâmetro externo de 3/8” (automático) e comprimento de 3/4”.

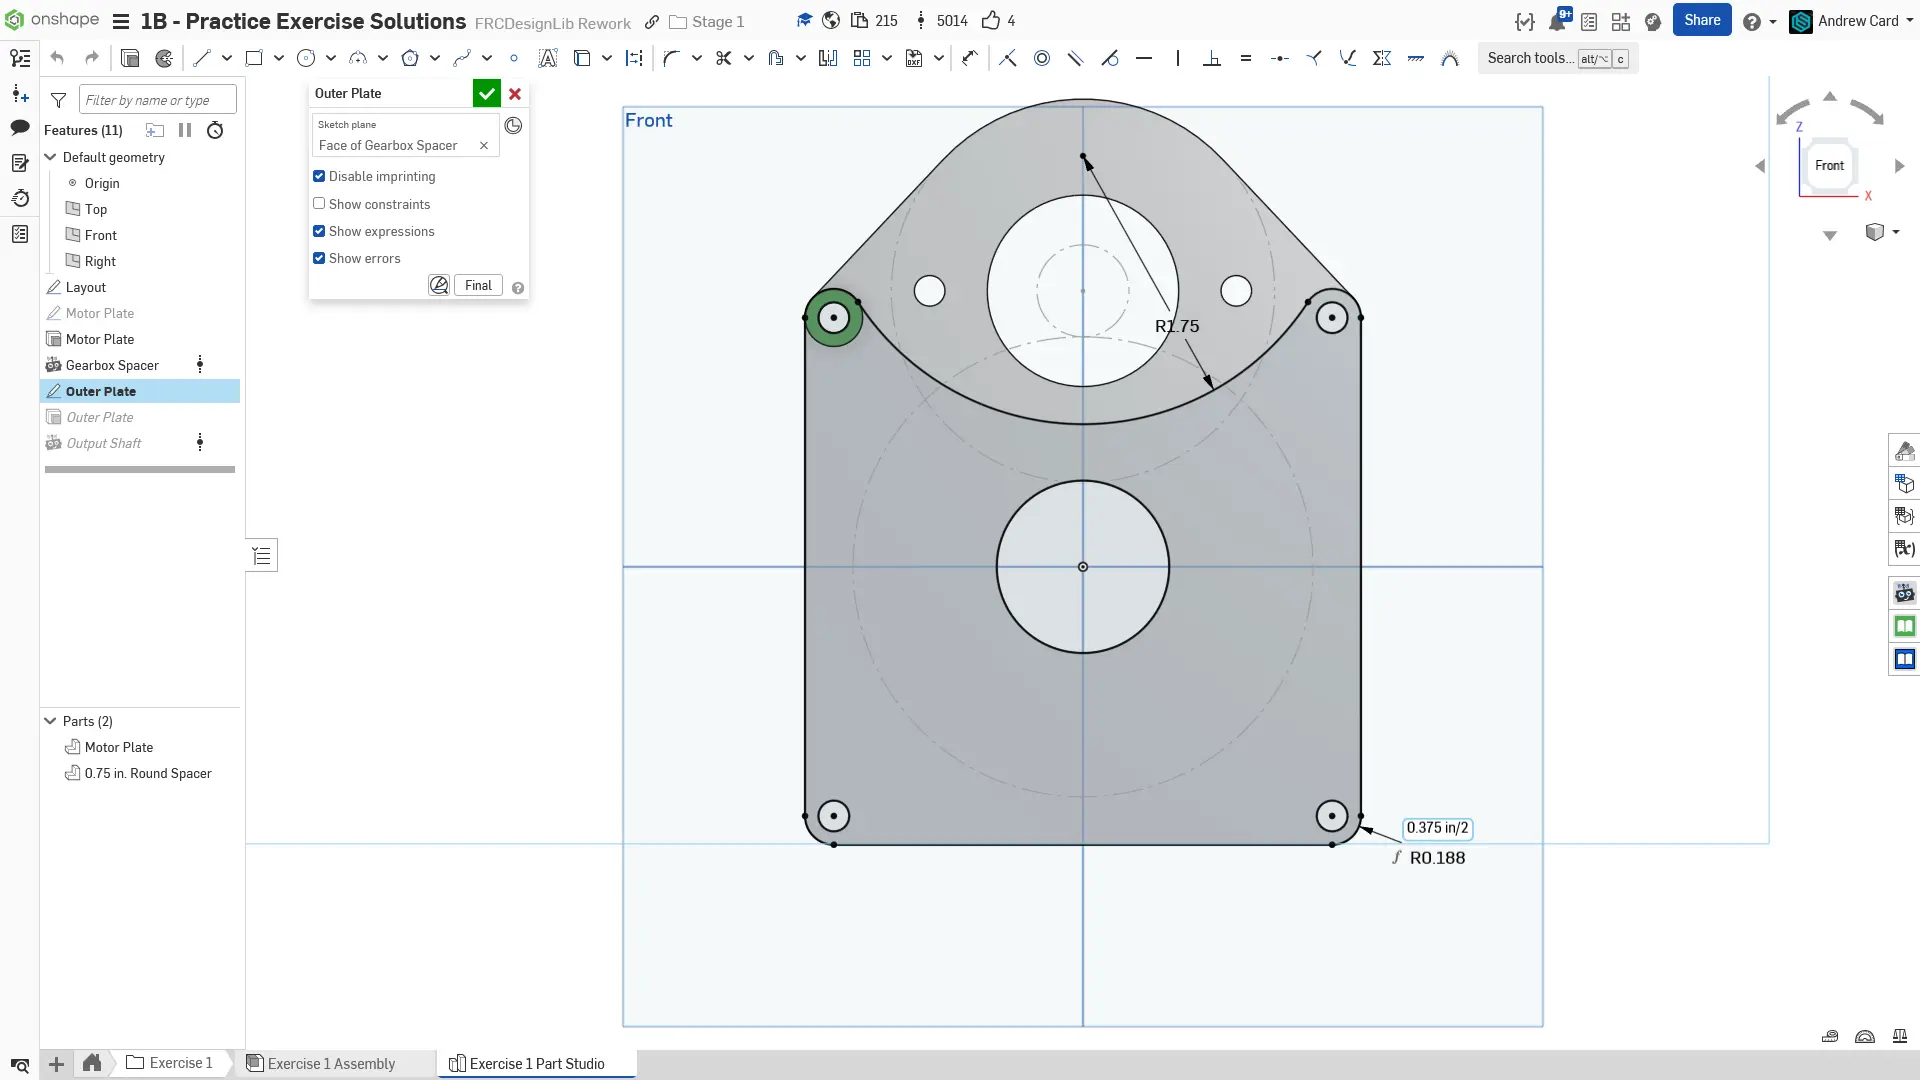
Crie o sketch da placa externa (outer plate) na face do espaçador. Use a ferramenta Use (projetar) para projetar os furos e arestas da placa do motor, mas adicione um recorte arredondado no topo usando uma das ferramentas de arco. Observe que o sketch pode ser quase totalmente definido por restrições como tangente, igual (equal) e vertical.

Faça a extrusão da placa externa com 1/4” de espessura.

Use o Featurescript Robot Shaft para modelar o eixo de saída (output shaft). Siga as configurações exibidas.

Part Studio concluído. Nomeie os sketches e features principais. Defina o nome, material (6061 Aluminum) e aparência das placas e espaçadores clicando com o botão direito nas peças na lista de peças. O eixo tem seu material definido automaticamente pelo Featurescript Robot Shaft.

Ao montar o conjunto, você pode ter alguma dificuldade para posicionar o pinhão do motor (motor pinion gear) no eixo do motor.

Você pode travar os mate connectors visíveis em uma face segurando a tecla Shift antes de clicar em um mate connector que não esteja fisicamente sobre a face. Assista ao vídeo abaixo para ver como funciona.

Usando a tecla Shift para travar inferências de mate durante a montagem

Agora navegue até a aba “Exercise #1 Assembly” no seu documento copiado e siga as instruções nos slides para concluir o exercício.
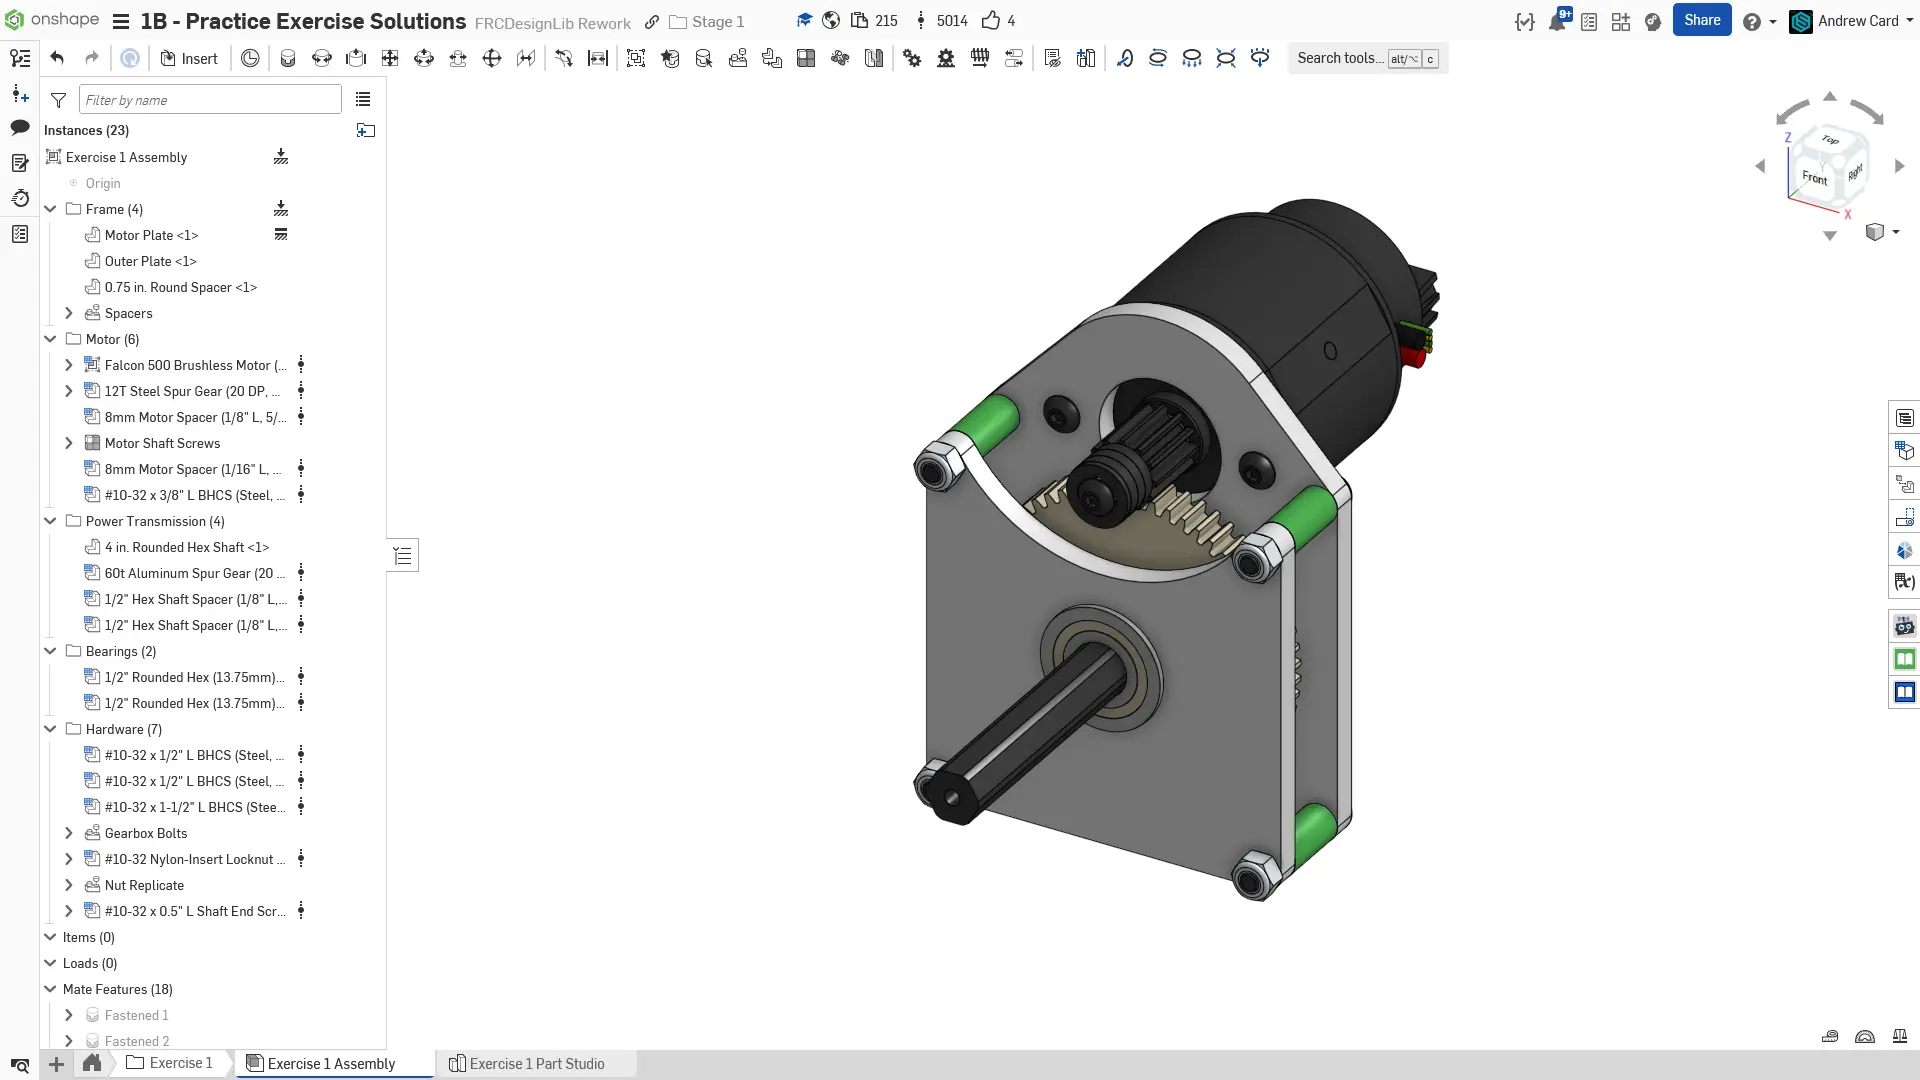
Montagem final.

Insira o part studio na montagem e fixe (fix) a placa da gearbox. Use group mate nas duas placas e, em seguida, monte o espaçador na placa do motor. Depois, use a ferramenta Replicate para replicar o espaçador e seu respectivo mate nos outros locais de espaçador.

Monte os rolamentos e o eixo usando peças da FRCDesignLib.

Monte o motor e a engrenagem pinhão do motor usando peças da FRCDesignLib. Você precisará usar o travamento de inferência de mate para fixar o motor ao pinhão: veja a dica acima para aprender como.

Monte o espaçador de eixo e a engrenagem usando peças da FRCDesignLib. Peças configuráveis terão um ícone de grade azul na lista de instâncias. Observe como você pôde alterar a contagem de dentes da engrenagem de 40T para 60T após montá-la. Usar componentes configuráveis como este torna seus modelos mais paramétricos, pois você pode alterar o componente sem precisar reinserir e remontar.

Insira os parafusos de retenção do eixo a partir da FRCDesignLib.

Adicione os parafusos do motor, parafusos da gearbox e porcas usando peças da FRCDesignLib.

Montagem concluída. Certifique-se de organizar suas peças em pastas e nomear suas features de replicação.

Verificação

Certifique-se de que você e/ou um membro/mentor mais experiente da sua equipe façam uma revisão do seu CAD! Sua montagem deve ter 19 instâncias e pesar aproximadamente 2,3 lbs.

Neste exercício, você criou sua primeira gearbox. Ao fazer isso, você também utilizou configurações de peças — uma ferramenta poderosa que permite variações da mesma peça. As engrenagens que você inseriu da FRCDesignLib eram configuráveis — foi possível alterar facilmente a contagem de dentes da engrenagem sem precisar inserir um novo componente. Procure usar peças configuráveis sempre que disponíveis para tornar seus modelos muito mais paramétricos.