
Visão Geral do Projeto
Visão Geral do Projeto
Seção intitulada “Visão Geral do Projeto”Nesta etapa, você projetará um chassi swerve (swerve drivebase). O chassi é a plataforma móvel sobre a qual todos os outros mecanismos são projetados e fixados. Com o surgimento de módulos swerve comerciais (COTS) confiáveis, projetar uma base swerve tornou-se infinitamente mais simples, tornando-se o tipo de drivetrain mais usado competitivamente na FRC.
Um chassi swerve é composto por quatro módulos swerve. Cada módulo possui dois motores: um para tracionar a roda e outro para esterçá-la (girar o ângulo da roda). Isso permite que o robô se desloque em qualquer direção no plano de forma independente da sua rotação angular (holonômico). Neste projeto, usaremos os módulos SDS MK4i. Existem muitas outras opções COTS disponíveis no mercado, cada uma com seus próprios prós e contras.
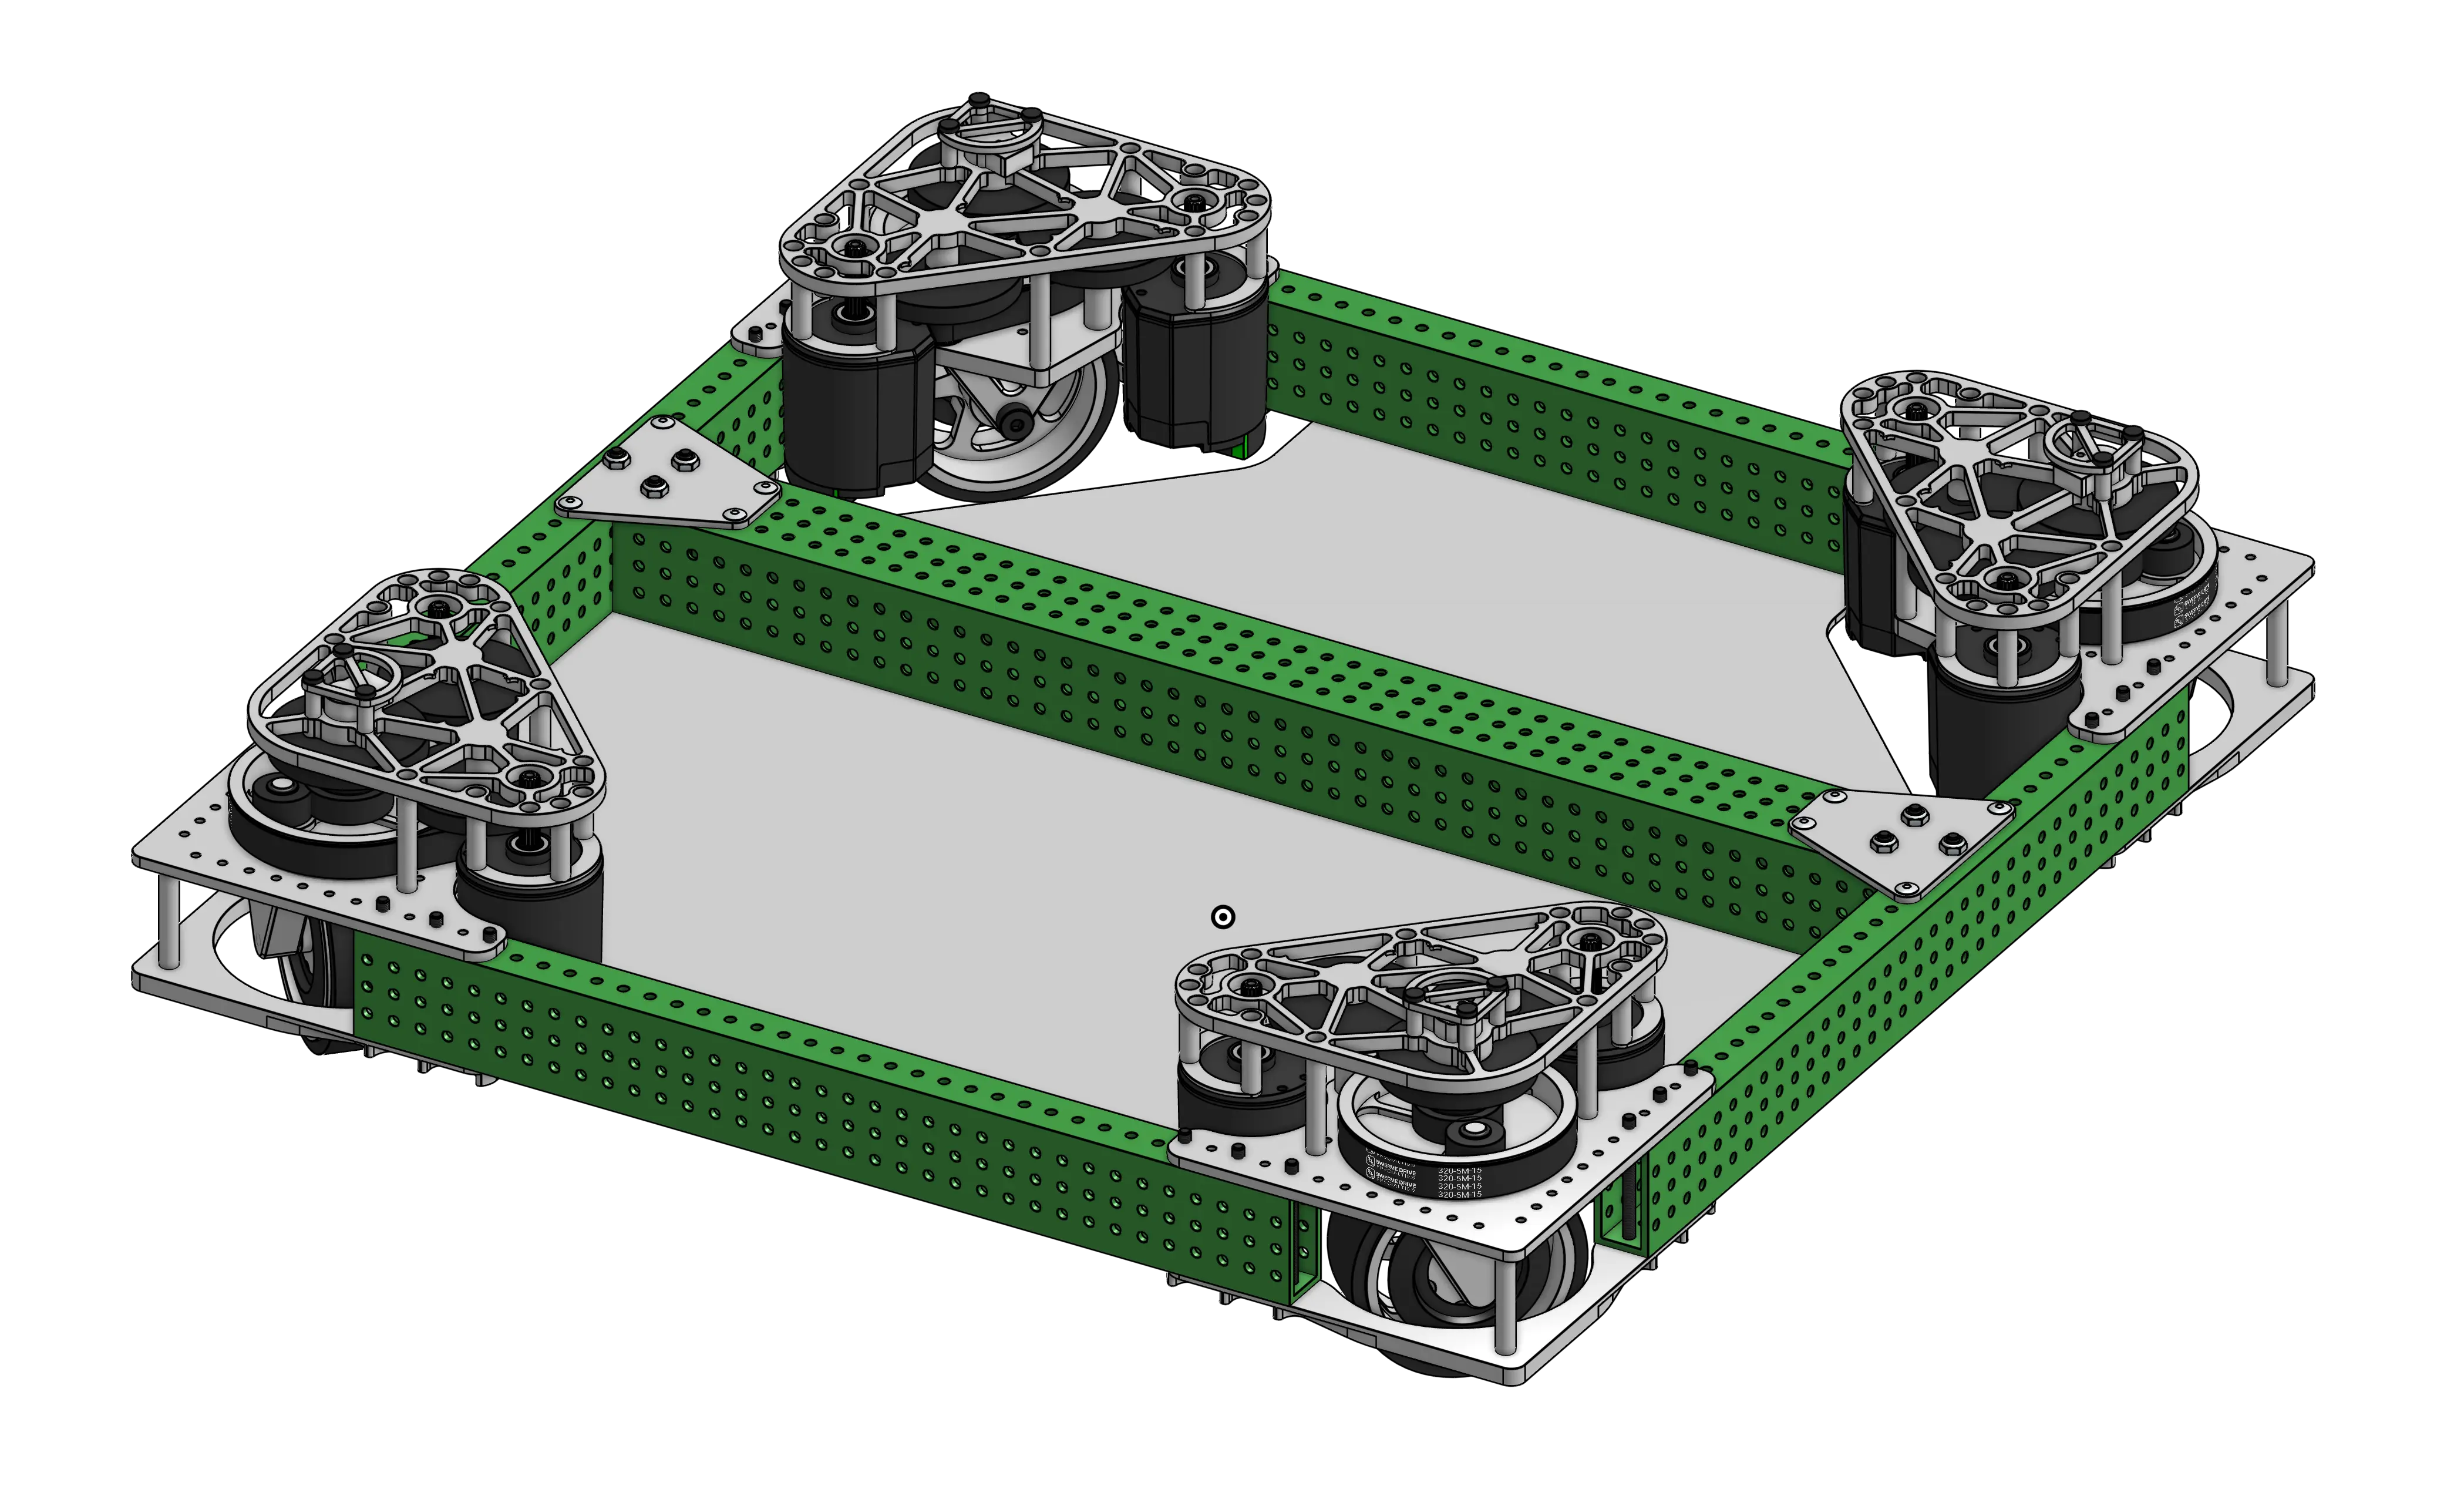
Assim como nos exercícios anteriores, o projeto concluído está disponível como referência. Se precisar de ajuda, fique à vontade para perguntar no nosso Discord!
Estrutura do Chassi (Drivebase Frame)
Seção intitulada “Estrutura do Chassi (Drivebase Frame)”Conforme introduzido no Stage 1A, as estruturas dos robôs são tipicamente fabricadas a partir de tubos quadrados ou retangulares de alumínio (box tubing). O chassi não é exceção a essa regra. A maioria das equipes opta por tubos com um padrão padrão de furos de 0,196” de diâmetro com espaçamento de 0,5” entre centros. Isso possibilita modularidade e permite a fácil integração de muitos componentes COTS, como gussets.
Tubos de alumínio sem furação podem ser adquiridos em distribuidores de metais comuns, mas diversos fornecedores da FRC, como WCP, TTB e REV, vendem tubos com furação pré-cortada de fábrica (patterned tubing), o que reduz drasticamente o tempo de usinagem e as ferramentas necessárias na oficina da equipe.