Pivô
Pivô (Pivot)
Seção intitulada “Pivô (Pivot)”Relação de Redução (Gear Ratio)
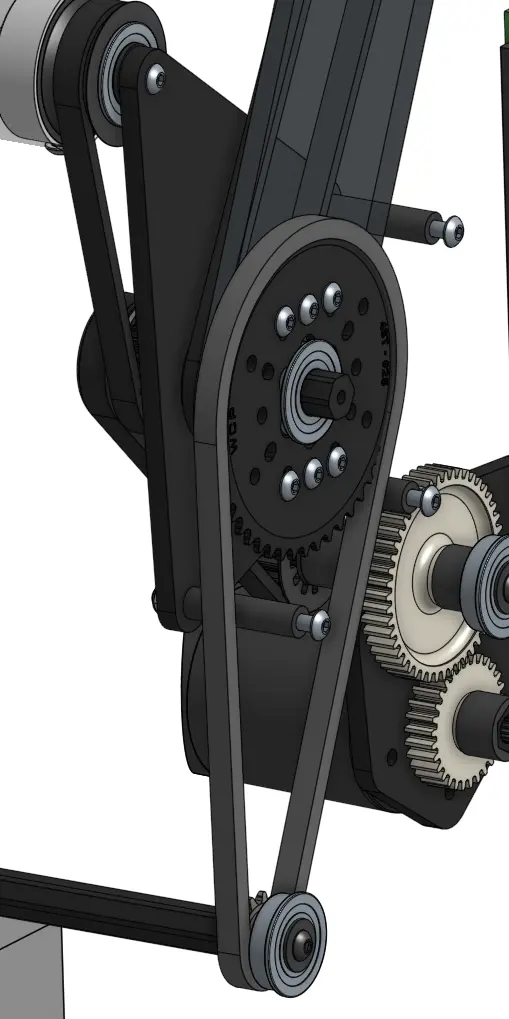
Seção intitulada “Relação de Redução (Gear Ratio)”O movimento de articulação do pivô é acionado por um único motor Kraken acoplado a uma caixa planetária MAXPlanetary de 2 estágios. Os estágios de 4:1 na MAXPlanetary (16:1) somados à redução por sprockets de 12:48 resultam em uma redução total de aproximadamente 42:1 para o pivô.
Você pode avaliar se necessita de tanta redução no seu próprio mecanismo utilizando calculadoras de braço rotativo (como no ReCalc), mas uma relação entre 30:1 e 42:1 funciona com excelência para a grande maioria dos intakes slapdown da FRC.
Projeto Mecânico do Pivô
Seção intitulada “Projeto Mecânico do Pivô”A saída da MAXPlanetary utiliza uma transmissão por correia/polia de 1:1 para transferir a rotação até um eixo transversal longo (cross-axle). Todas as polias personalizadas possuem alojamentos para receber inserts metálicos COTS para evitar que espanem sob esforço. Há sprockets em ambas as extremidades desse eixo transversal, com correntes subindo para sprockets parafusados diretamente nos braços laterais do intake. Essa configuração assegura que ambos os lados do intake subam e desçam de forma perfeitamente sincronizada, evitando qualquer torção indesejada na estrutura.
Backlash e Feedback de Sensores
Seção intitulada “Backlash e Feedback de Sensores”Para minimizar a folga angular (backlash) no sistema, a transmissão de correia 1:1 utiliza a distância exata de centro a centro e as correntes são reguladas com esticadores em linha (inline tensioners). Utilizar sprockets grandes fixados na articulação dos braços também é excelente para aumentar a quantidade de dentes engrenados com a corrente.
Para o controle de malha fechada da posição do intake, nem sempre é obrigatório um encoder absoluto. Você pode zerar a posição relativa (zeroing) quando o intake estiver recolhido contra o batente mecânico rígido (hardstop) ou apoiado no chão ao ligar o robô, utilizando o encoder relativo integrado do motor brushless para comandar as posições com altíssima repetibilidade.