Acesso restrito para alunos e mentores. Digite seu usuário e senha para acessar.
👤
UsuárioAluno
0 XP•Nível 1•0%
🎓
Painel de Acompanhamento da Mentoria
Visão em tempo real do andamento e engajamento de cada aluno no Curso de Aprendizado.
3Alunos Ativos
0%Média Geral (%)
0Lições Concluídas
0% (Início)Destaque Geral 🏆
🎮CURSO DE APRENDIZADO
Aprendiz de CAD0 XP
0% Concluído
0 de 114 lições concluídas (0%)
Exercício 5: Gearbox Invertida
A partir do Exercício 5, apenas uma visão geral do processo de projeto e os detalhes principais serão fornecidos. Isso serve para preparar você para o Stage 2, onde os exercícios terão muito menos tutoriais passo a passo.
Foque em capturar a intenção do projeto (design intent) e manter as melhores práticas em seus part studios e montagens. Acompanhe o fluxo de trabalho demonstrado no documento de soluções.
Neste exercício, você modelará uma gearbox invertida (flipped gearbox) de dois motores e dois estágios. Esses tipos de caixas de redução são chamados de “flipped” (invertidos) porque o eixo de saída aponta na direção oposta à dos motores de entrada. Esse estilo de gearbox é muito desejado em situações com restrições de empacotamento no robô. Esta caixa também atua como um mecanismo de tensionamento de corrente, permitindo que ela deslize ao longo do tubo de montagem para regular a tensão da corrente. Ter uma corrente de fácil tensionamento é crucial para evitar folga (backlash) e manter uma manutenção simples.
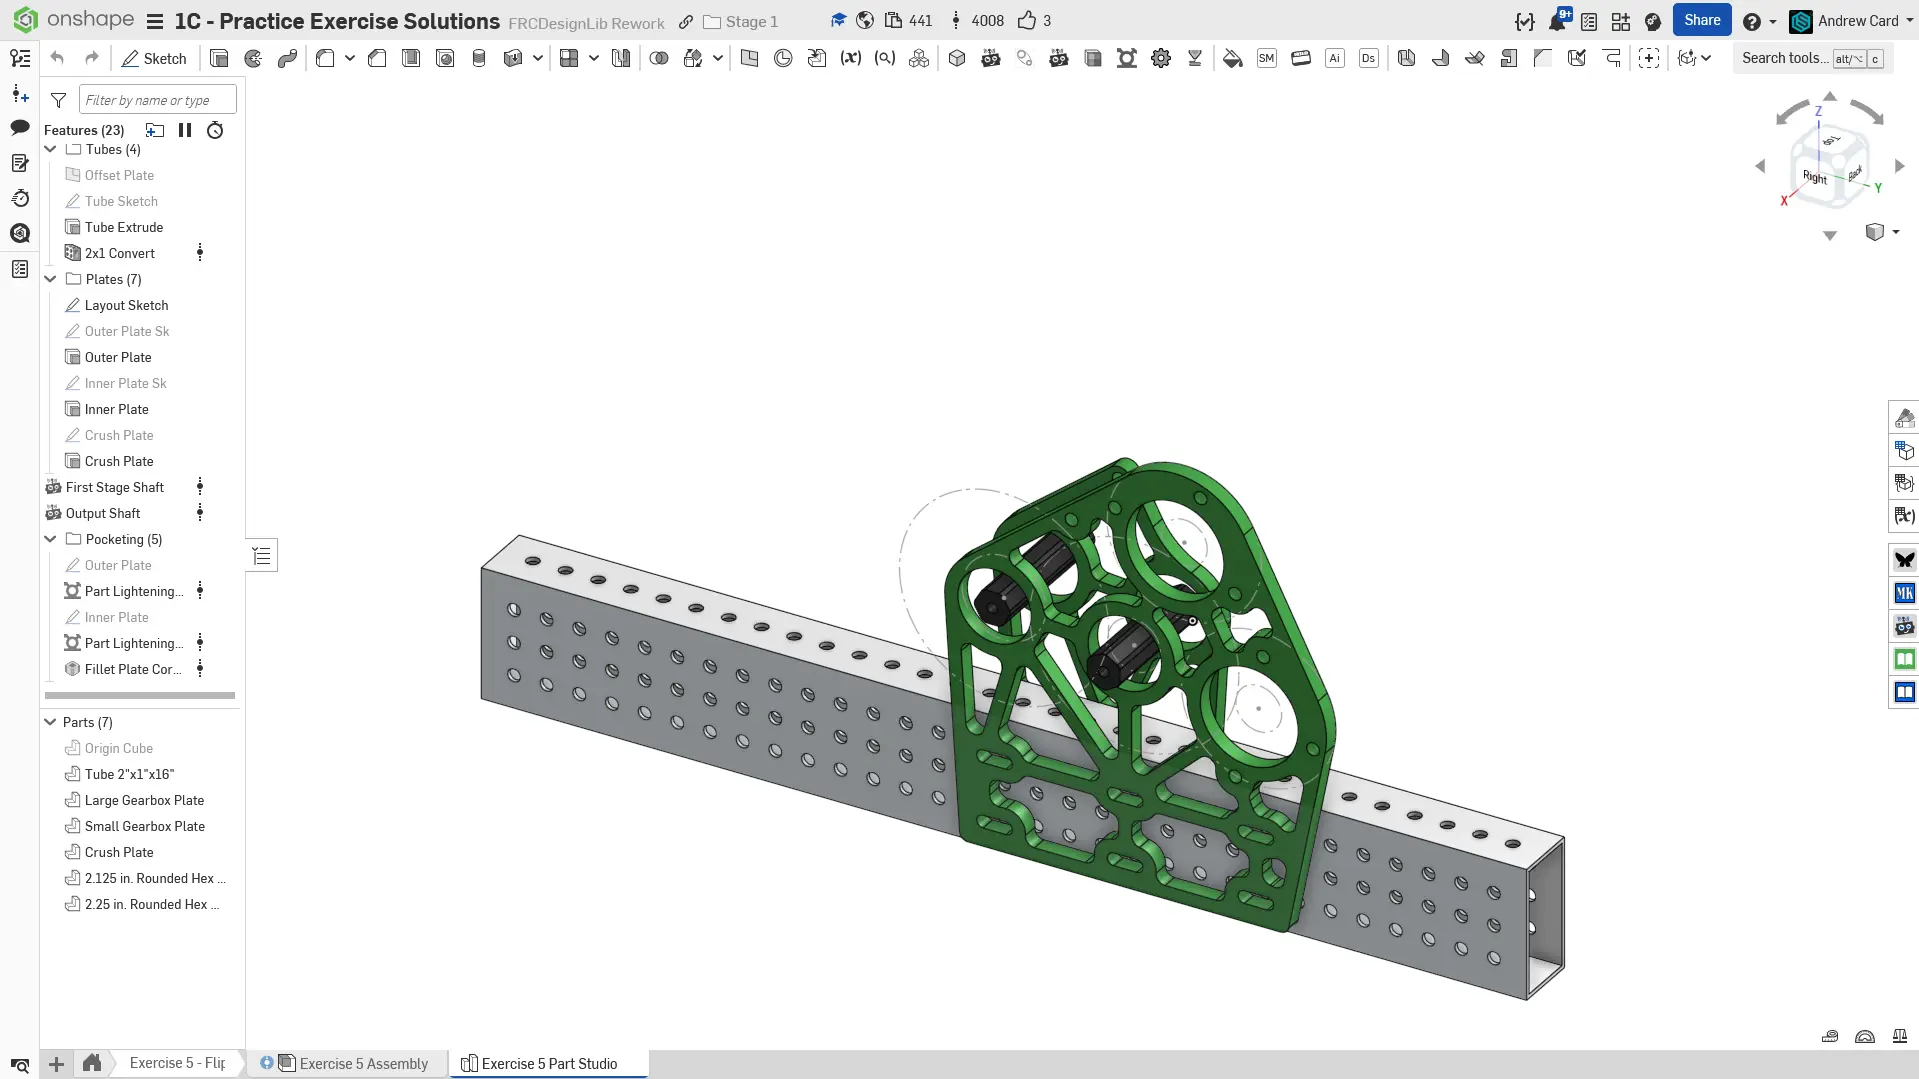
Navegue até a aba “Exercise #5 Part Studio” no seu documento copiado e consulte o documento de soluções para concluir o part studio deste exercício. Os slides a seguir fornecem apenas uma visão geral e alguns detalhes-chave.
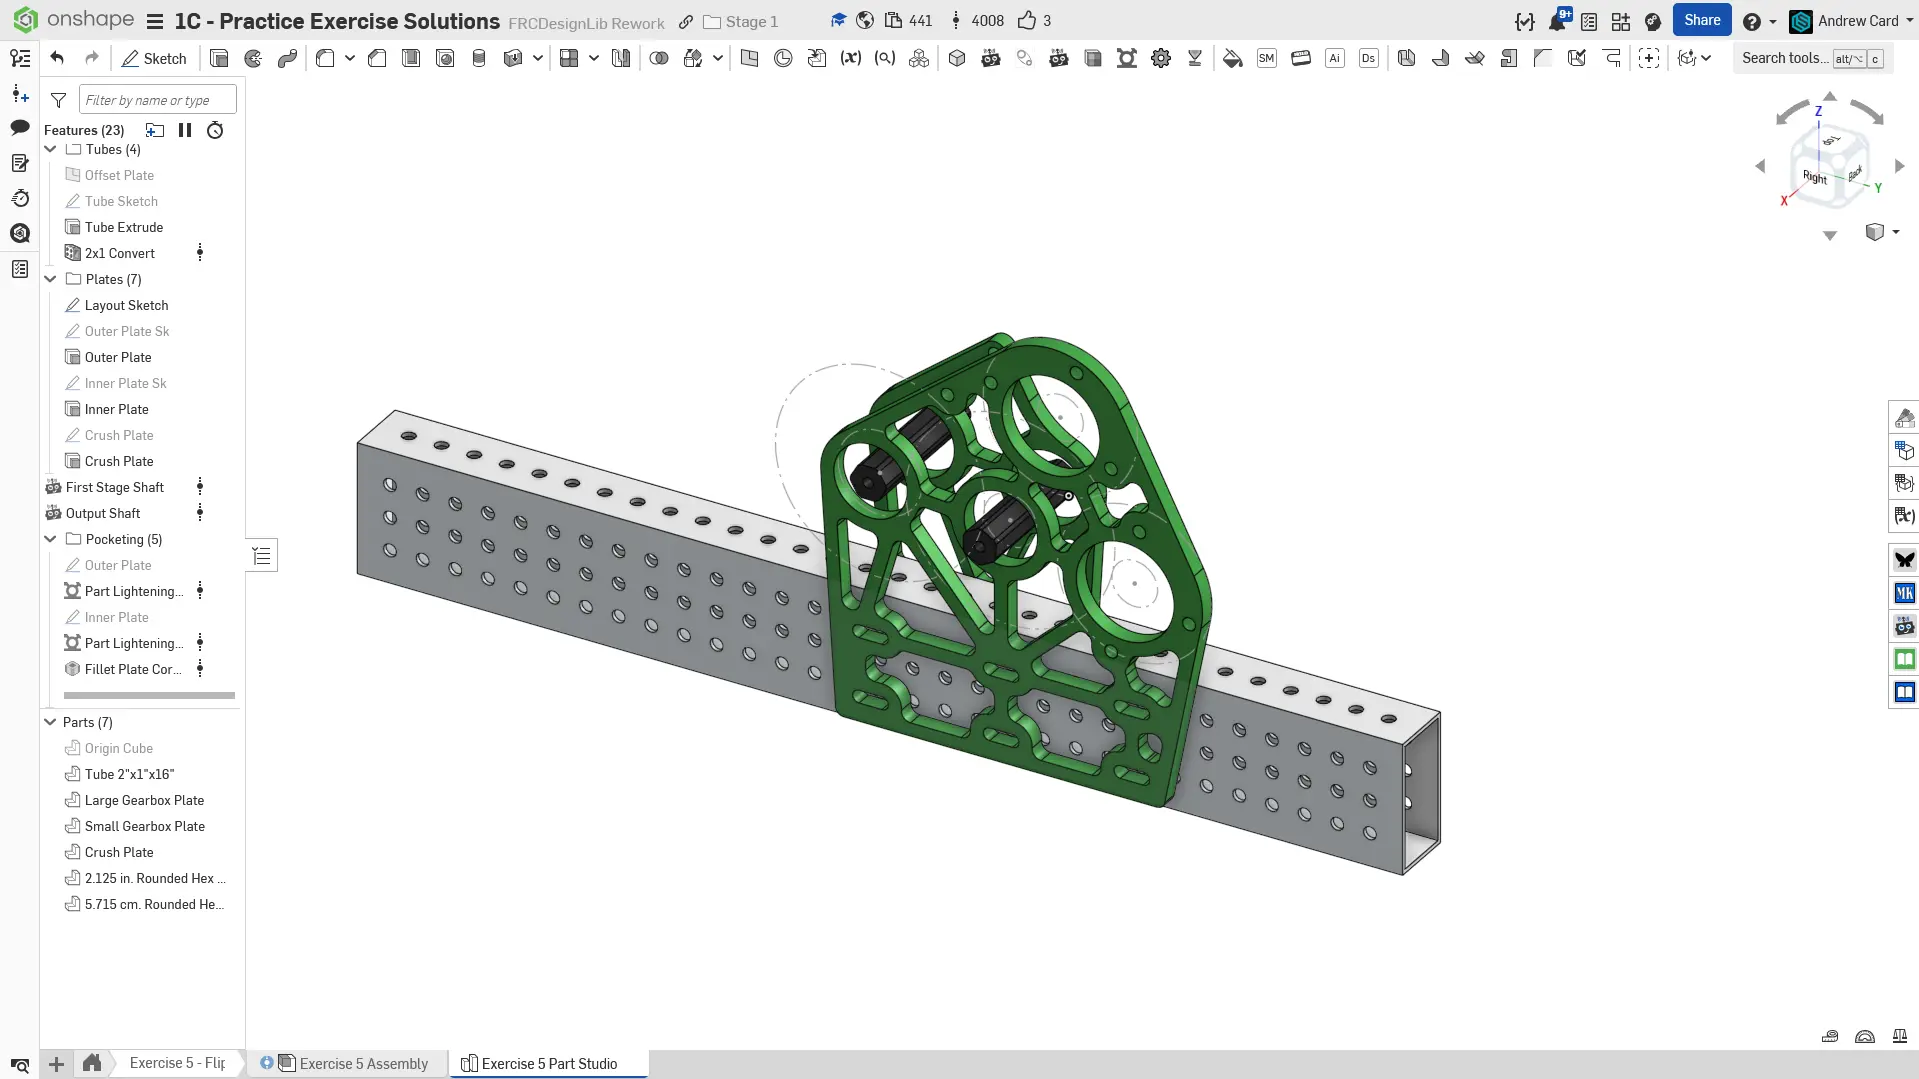
Part Studio finalizado.
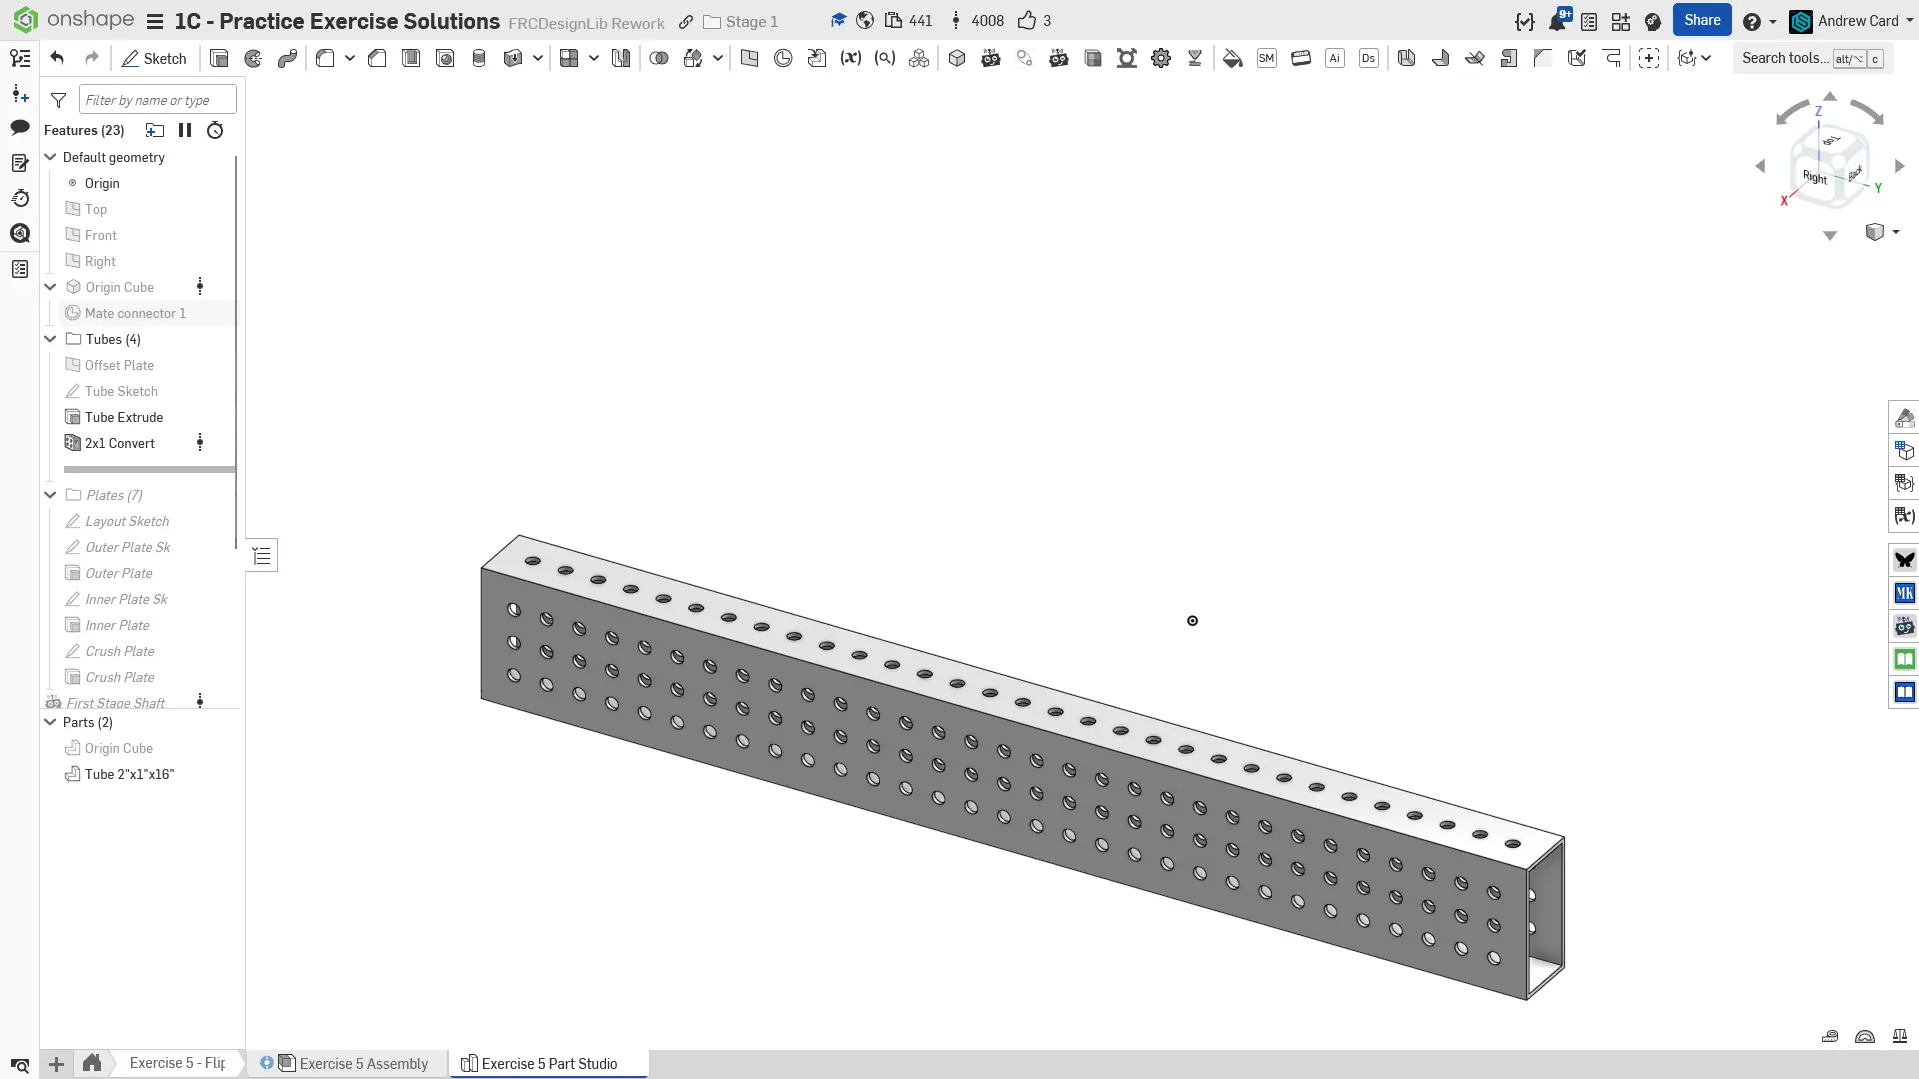
Comece modelando o tubo no qual a gearbox será montada.
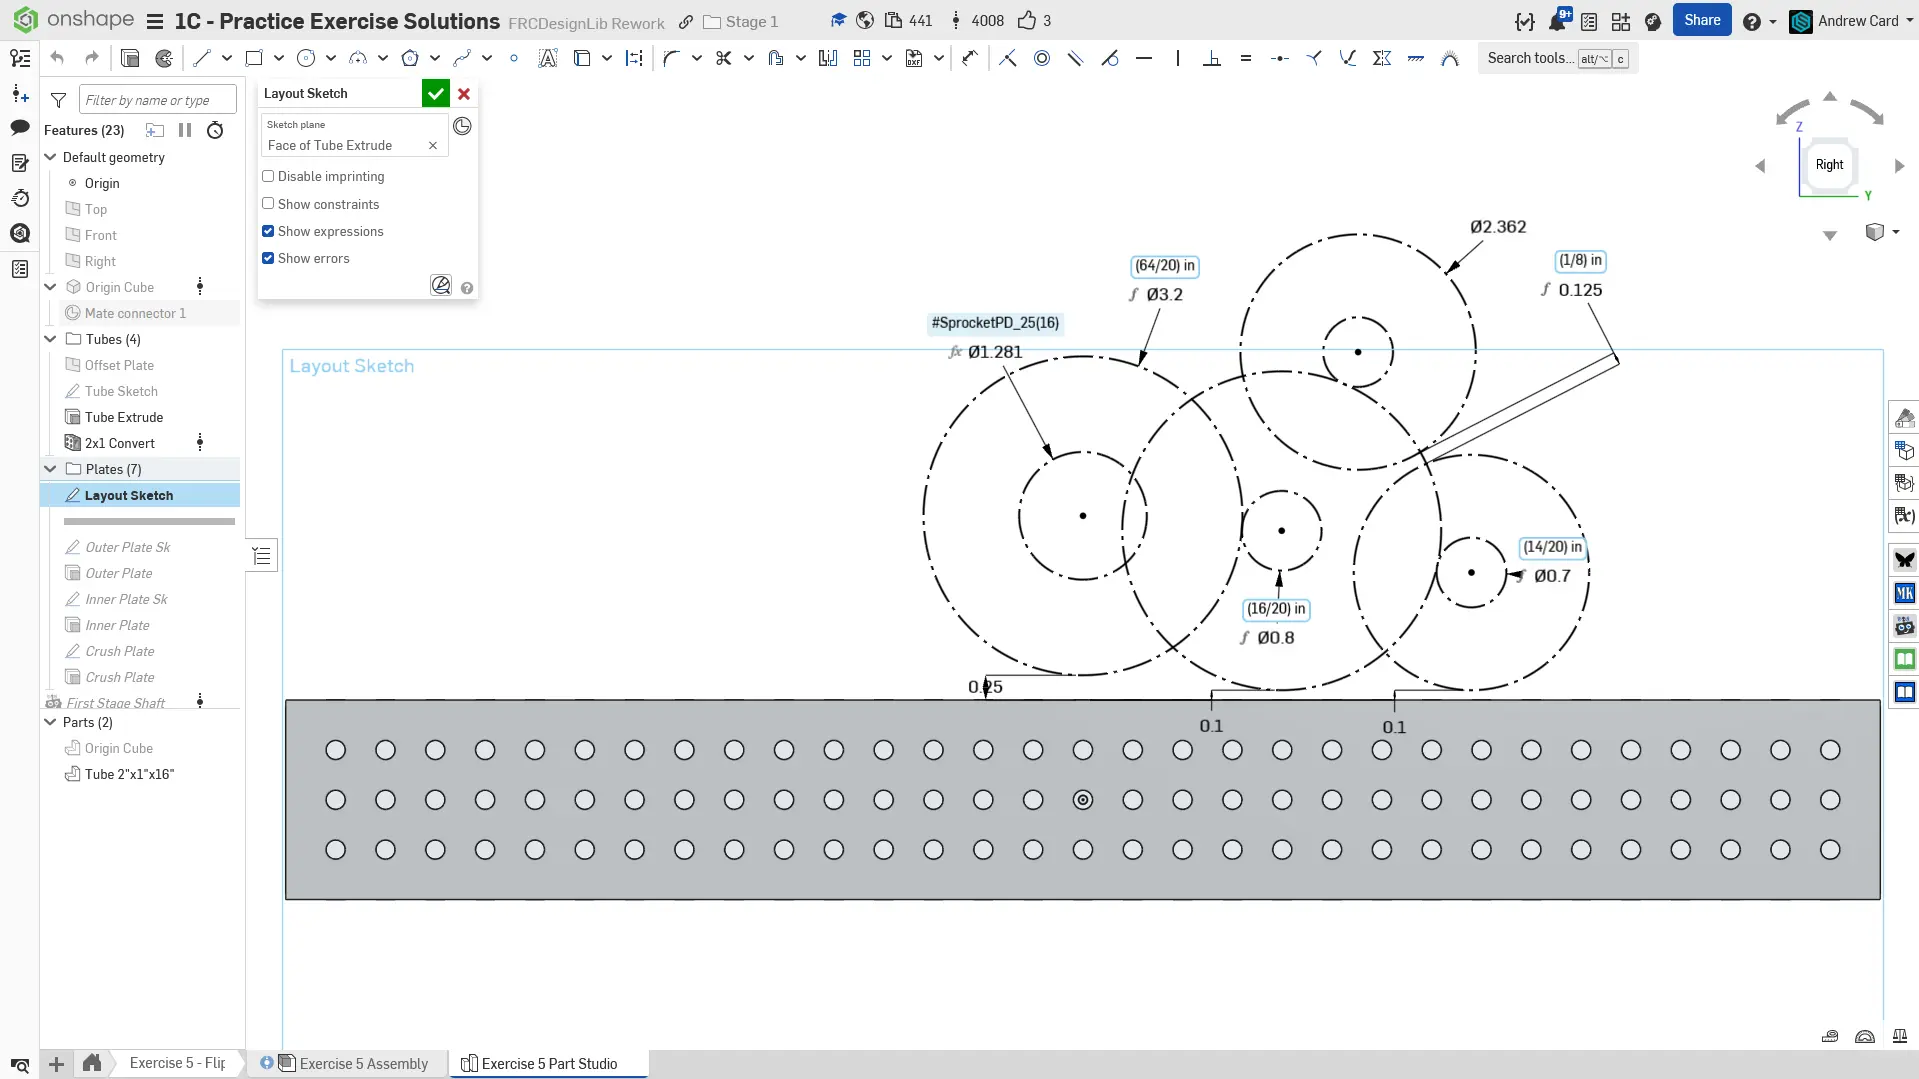
Crie o layout sketch na face do tubo. Lembre-se de incluir apenas as informações essenciais no layout sketch. Neste caso, apenas os PDs das engrenagens e os ODs dos motores são necessários.
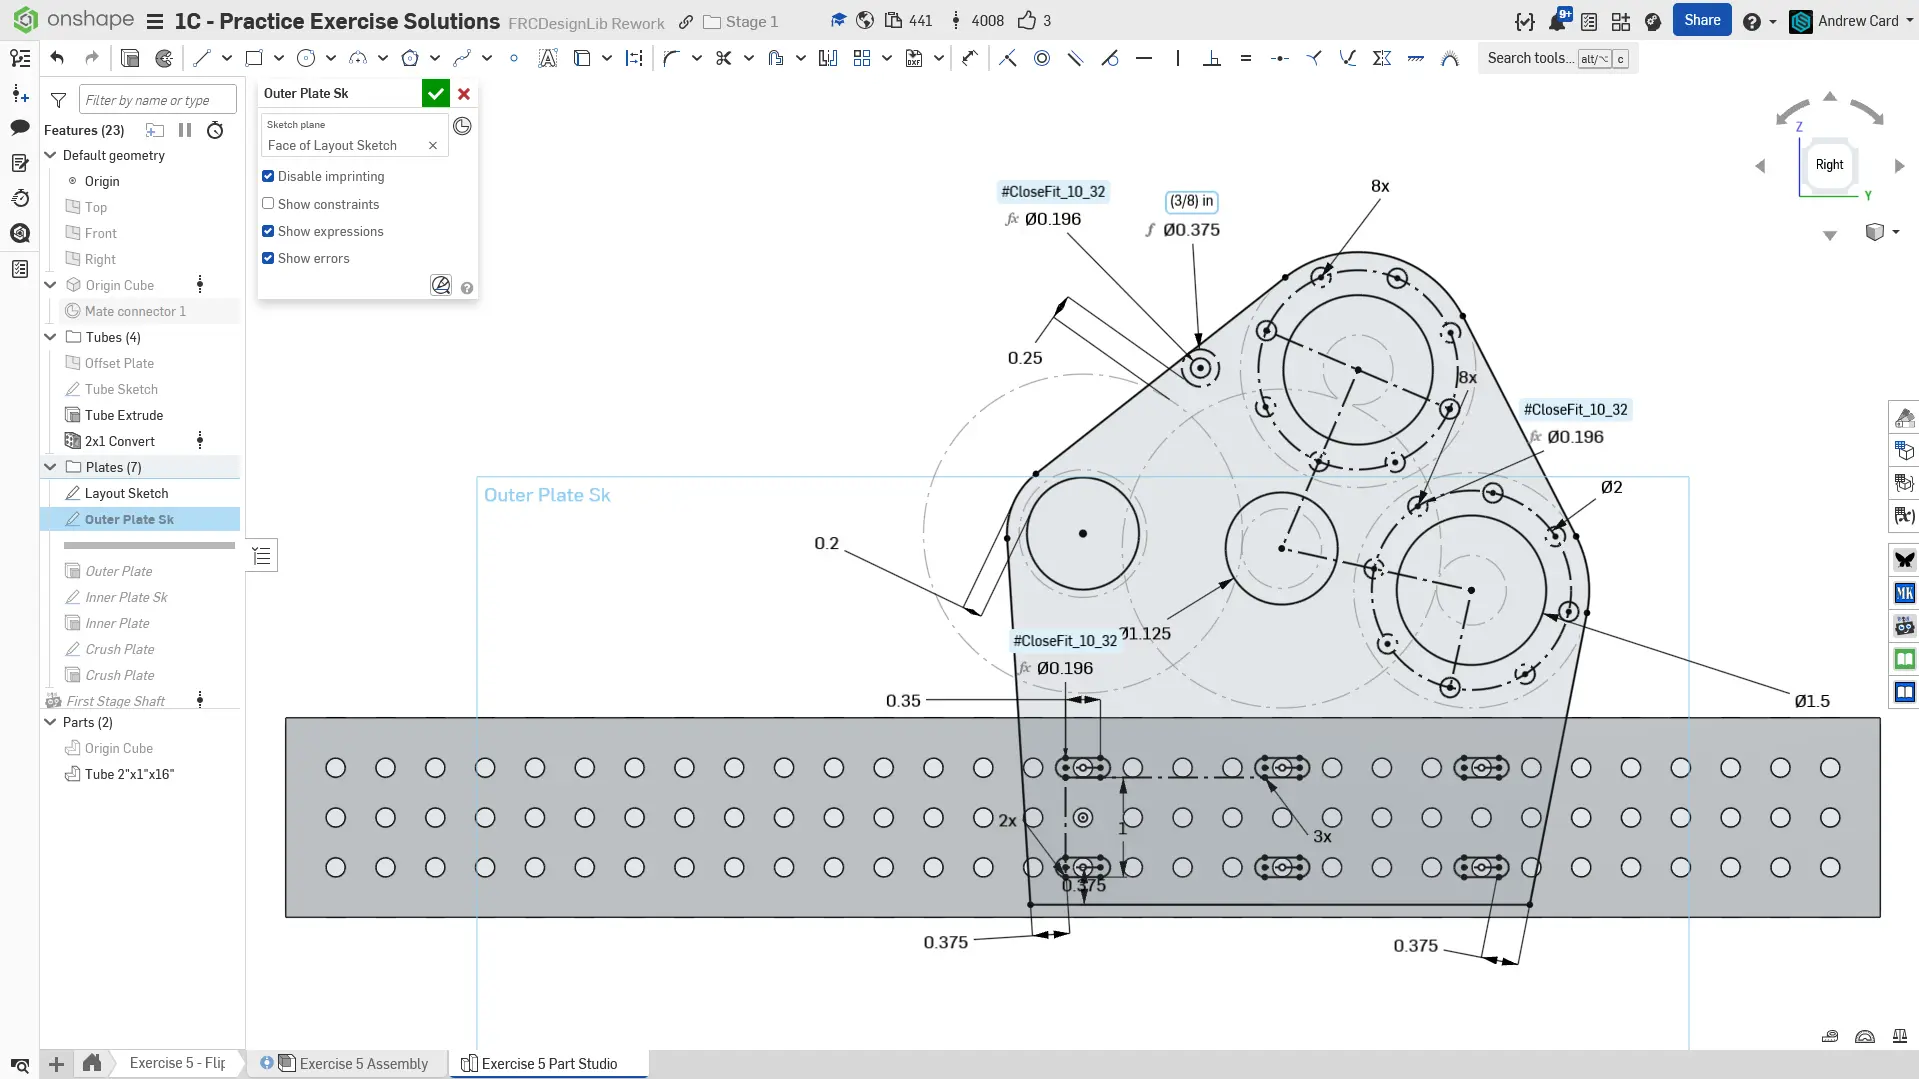
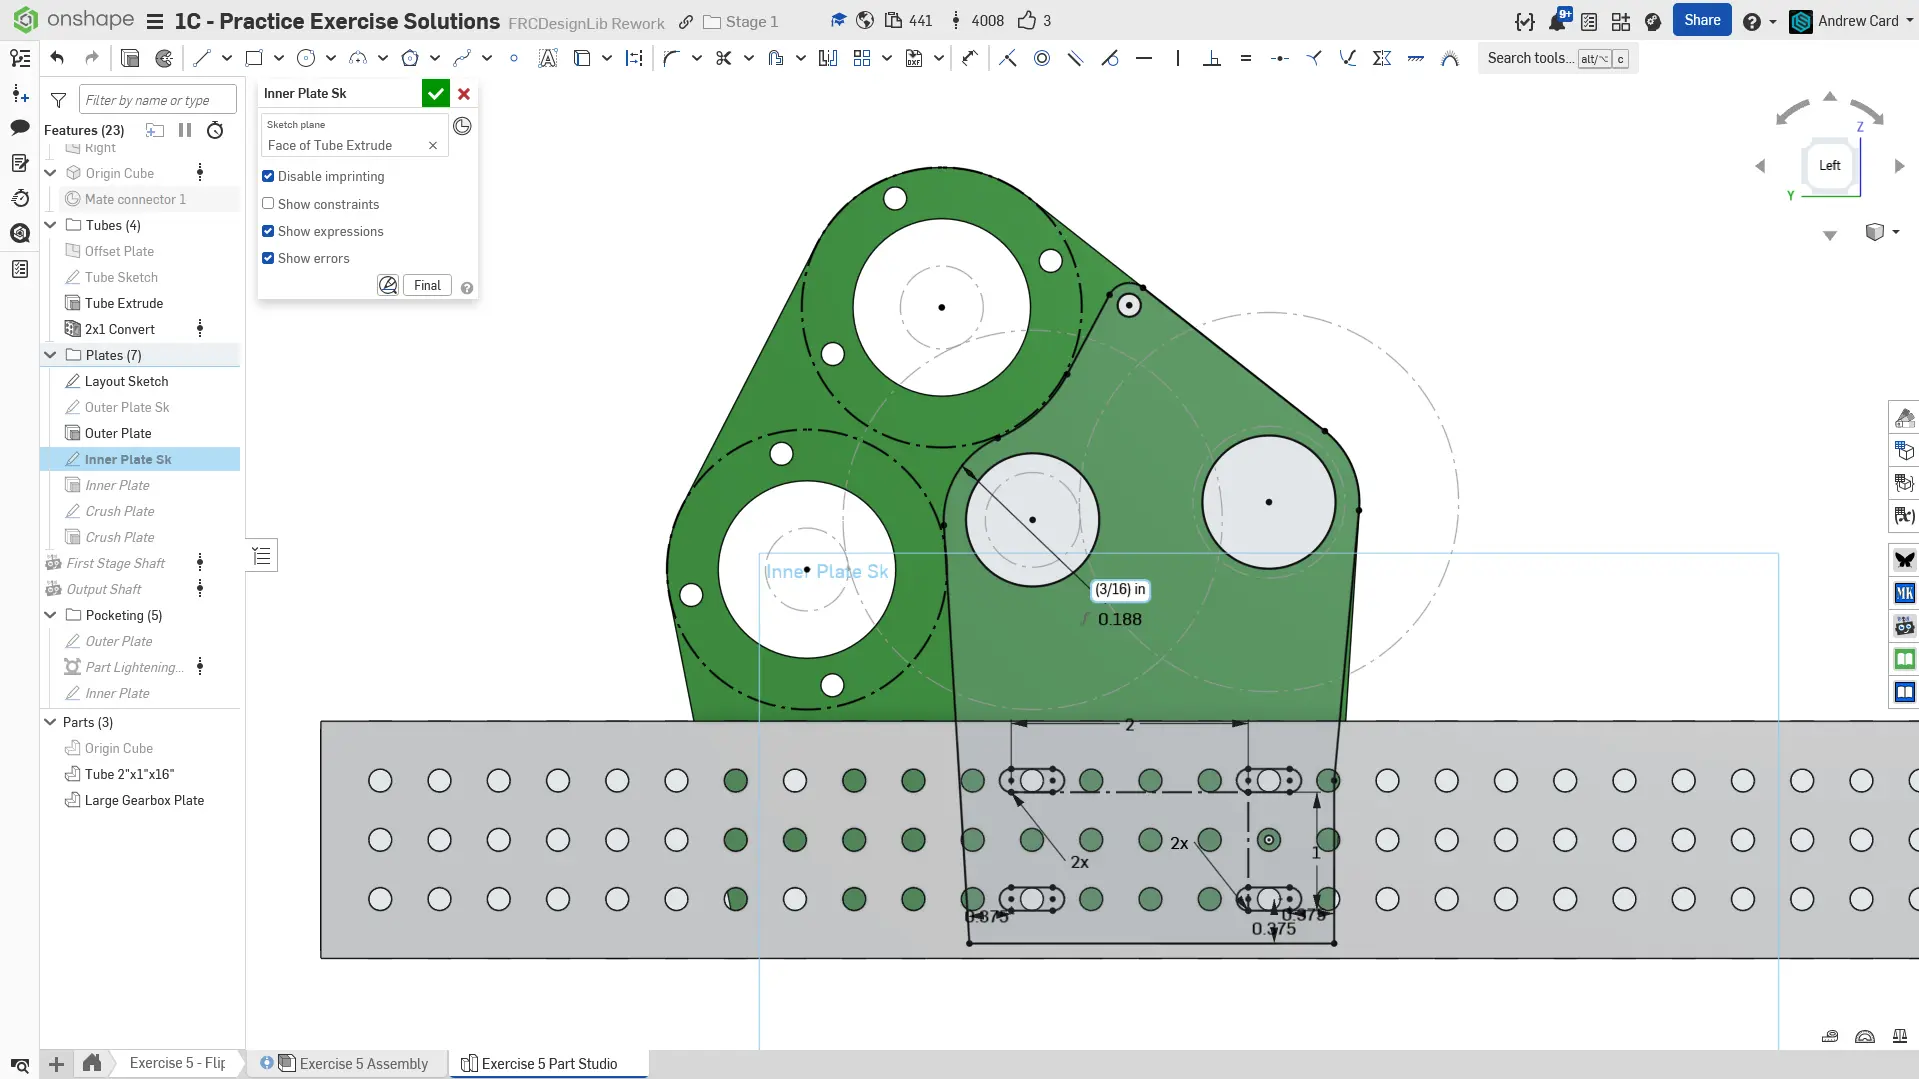
Desenhe a placa externa. Precisamos de apenas dois parafusos para fixar o motor; escolha os dois furos que formam uma linha perpendicular à linha de centro a centro entre o pinhão do motor e a engrenagem. Isso garante que os parafusos do motor permaneçam acessíveis o tempo todo. Os furos inferiores de fixação são modelados como rasgos oblongos (slots) em vez de furos circulares comuns. Isso permite que toda a gearbox deslize ao longo do tubo para esticar a corrente.
Ao esboçar a placa interna, confirme se há folga adequada entre o motor e as placas internas. Preste bastante atenção à tangência de todas as arestas para que o contorno da placa fique suave. Certifique-se também de que a face posterior da placa permaneça plana ao longo da maior parte do tubo. Essa face plana é empurrada por um parafuso para manter a corrente esticada.
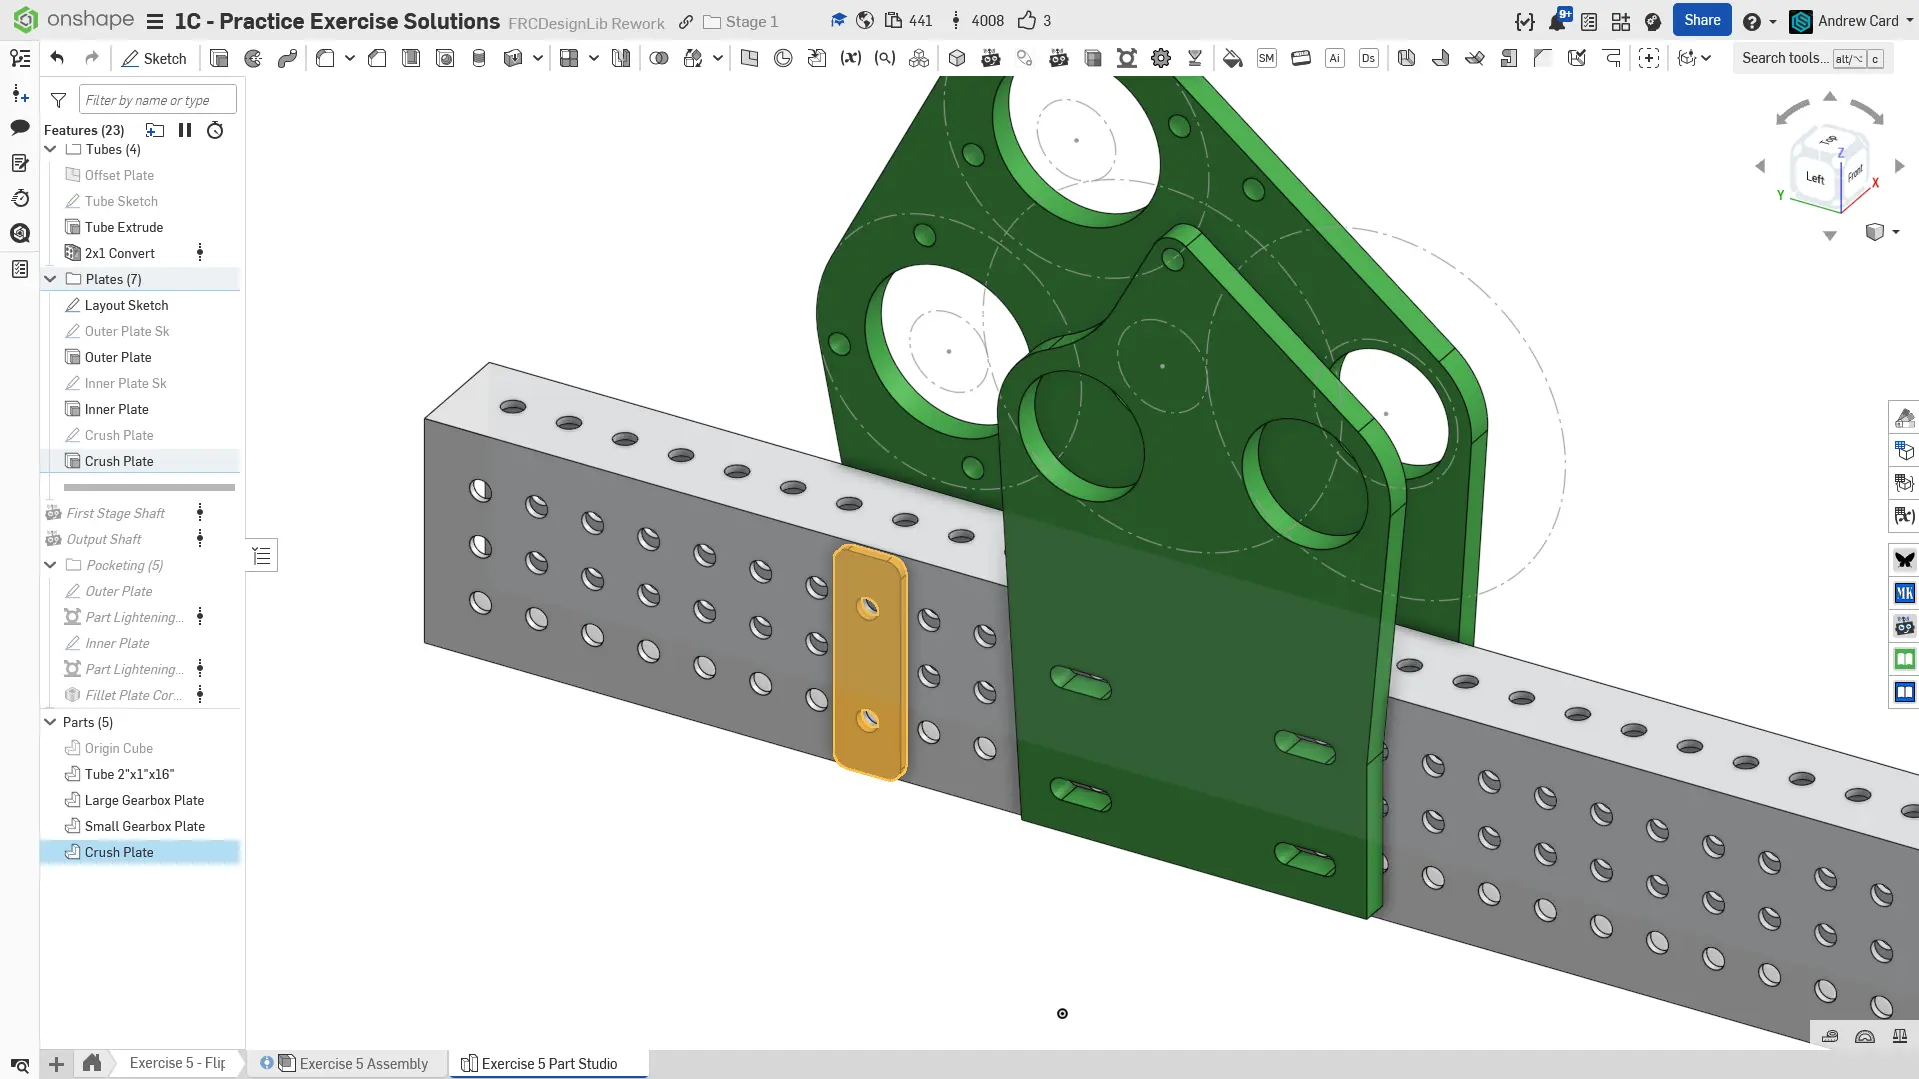
Modele uma pequena crush plate na face externa do tubo. Conforme explicado no exercício anterior, isso evita que o tubo seja amassado pelo aperto dos parafusos durante a montagem, distribuindo a pressão.
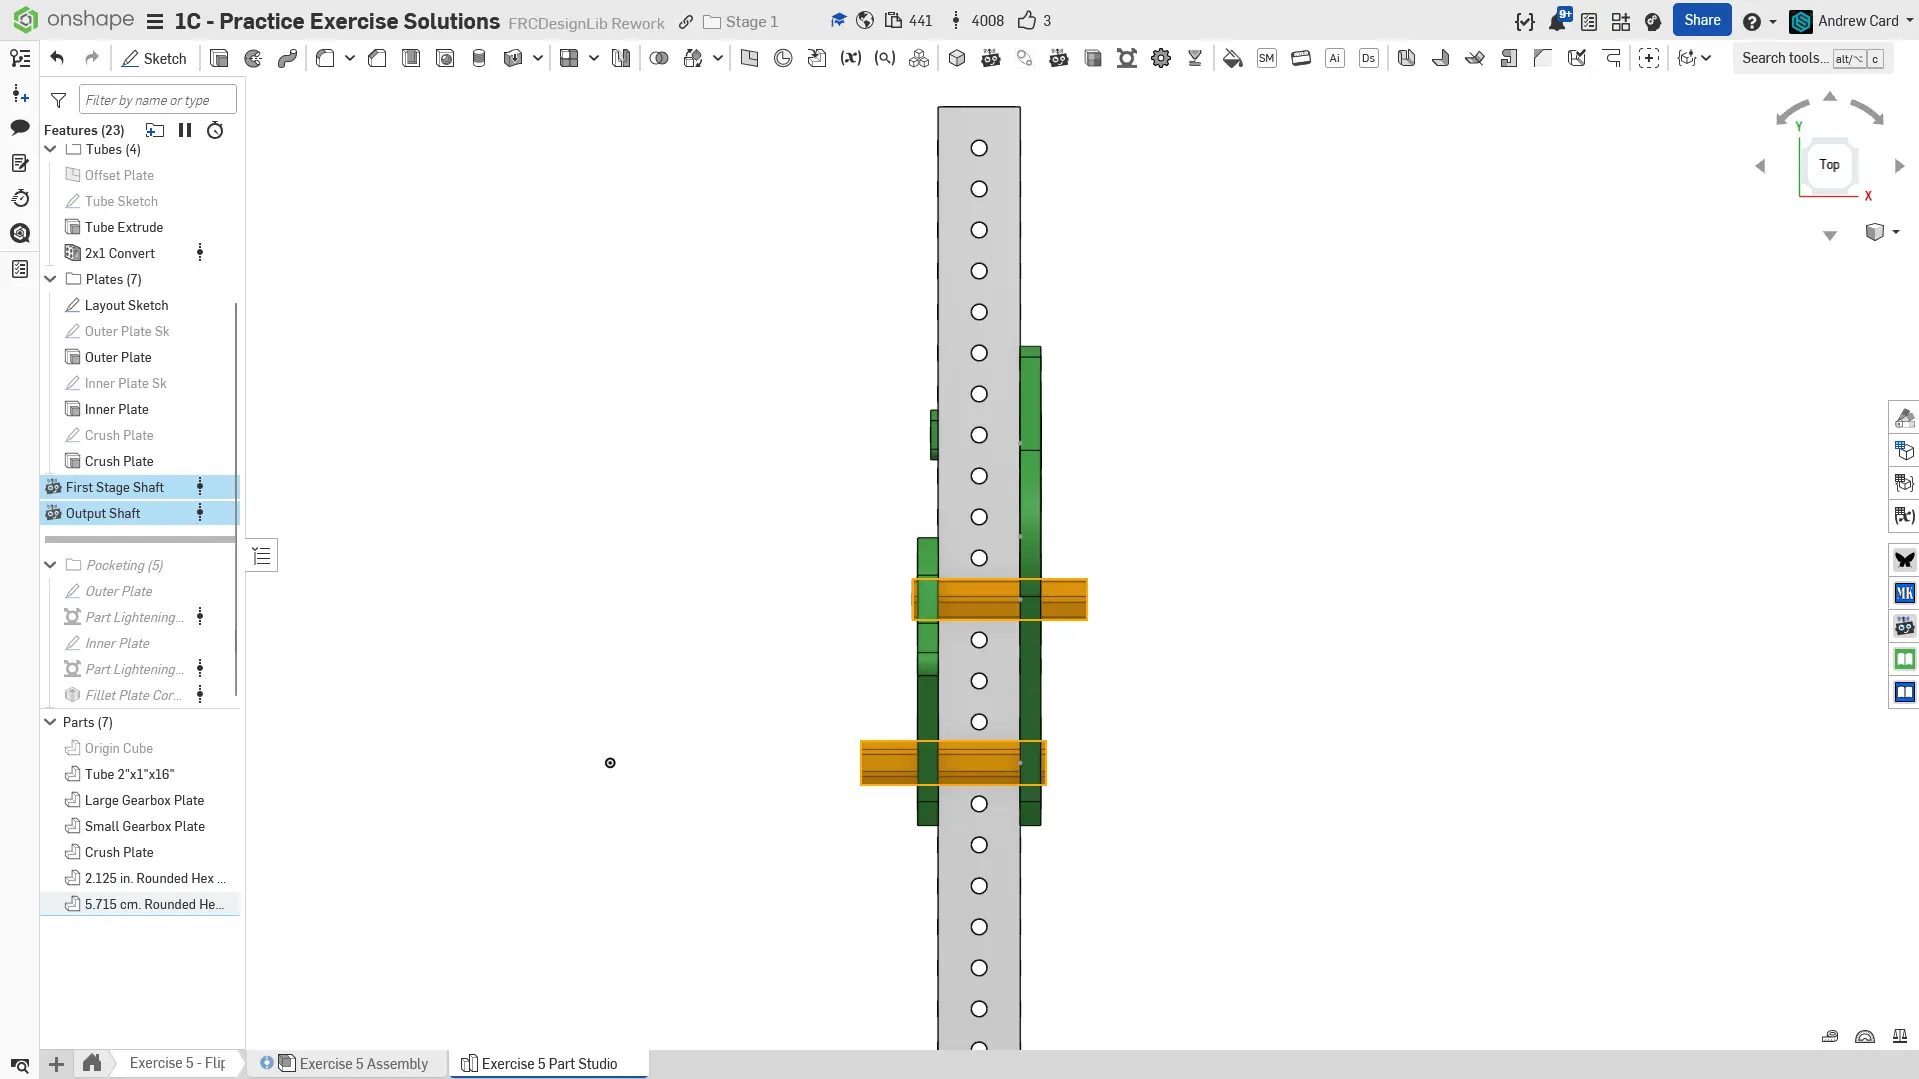
Use o Featurescript Robot Shaft para gerar os eixos da gearbox.
Faça o alívio de peso (pocketing) nas placas da gearbox.
Prepare o modelo para a montagem organizando as peças e nomeando as features.
Part Studio finalizado.
Comece modelando o tubo no qual a gearbox será montada.
Crie o layout sketch na face do tubo. Lembre-se de incluir apenas as informações essenciais no layout sketch. Neste caso, apenas os PDs das engrenagens e os ODs dos motores são necessários.
Desenhe a placa externa. Precisamos de apenas dois parafusos para fixar o motor; escolha os dois furos que formam uma linha perpendicular à linha de centro a centro entre o pinhão do motor e a engrenagem. Isso garante que os parafusos do motor permaneçam acessíveis o tempo todo. Os furos inferiores de fixação são modelados como rasgos oblongos (slots) em vez de furos circulares comuns. Isso permite que toda a gearbox deslize ao longo do tubo para esticar a corrente.
Ao esboçar a placa interna, confirme se há folga adequada entre o motor e as placas internas. Preste bastante atenção à tangência de todas as arestas para que o contorno da placa fique suave. Certifique-se também de que a face posterior da placa permaneça plana ao longo da maior parte do tubo. Essa face plana é empurrada por um parafuso para manter a corrente esticada.
Modele uma pequena crush plate na face externa do tubo. Conforme explicado no exercício anterior, isso evita que o tubo seja amassado pelo aperto dos parafusos durante a montagem, distribuindo a pressão.
Use o Featurescript Robot Shaft para gerar os eixos da gearbox.
Faça o alívio de peso (pocketing) nas placas da gearbox.
Prepare o modelo para a montagem organizando as peças e nomeando as features.
Em seguida, navegue até a aba “Exercise #5 Assembly” no seu documento copiado e consulte o documento de soluções para concluir a montagem deste exercício. Os slides a seguir fornecem apenas uma visão geral e alguns detalhes-chave.
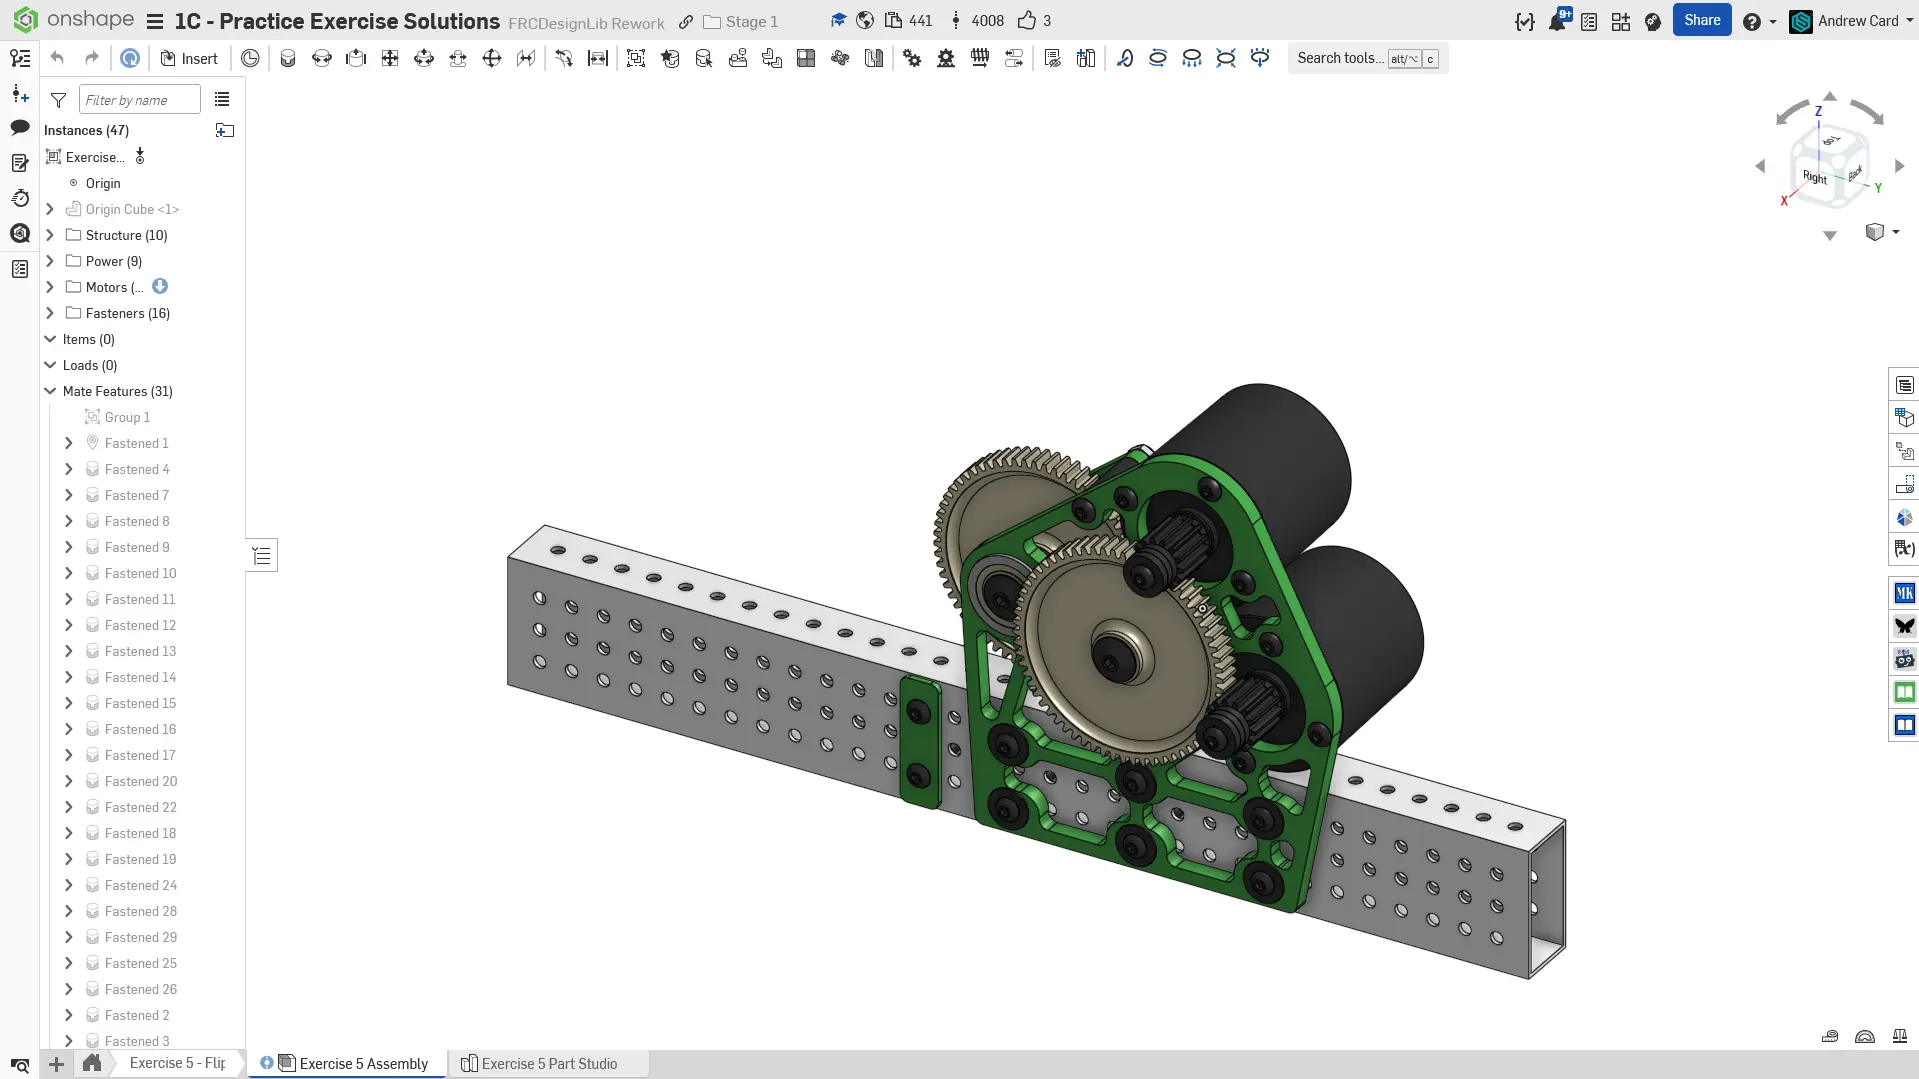
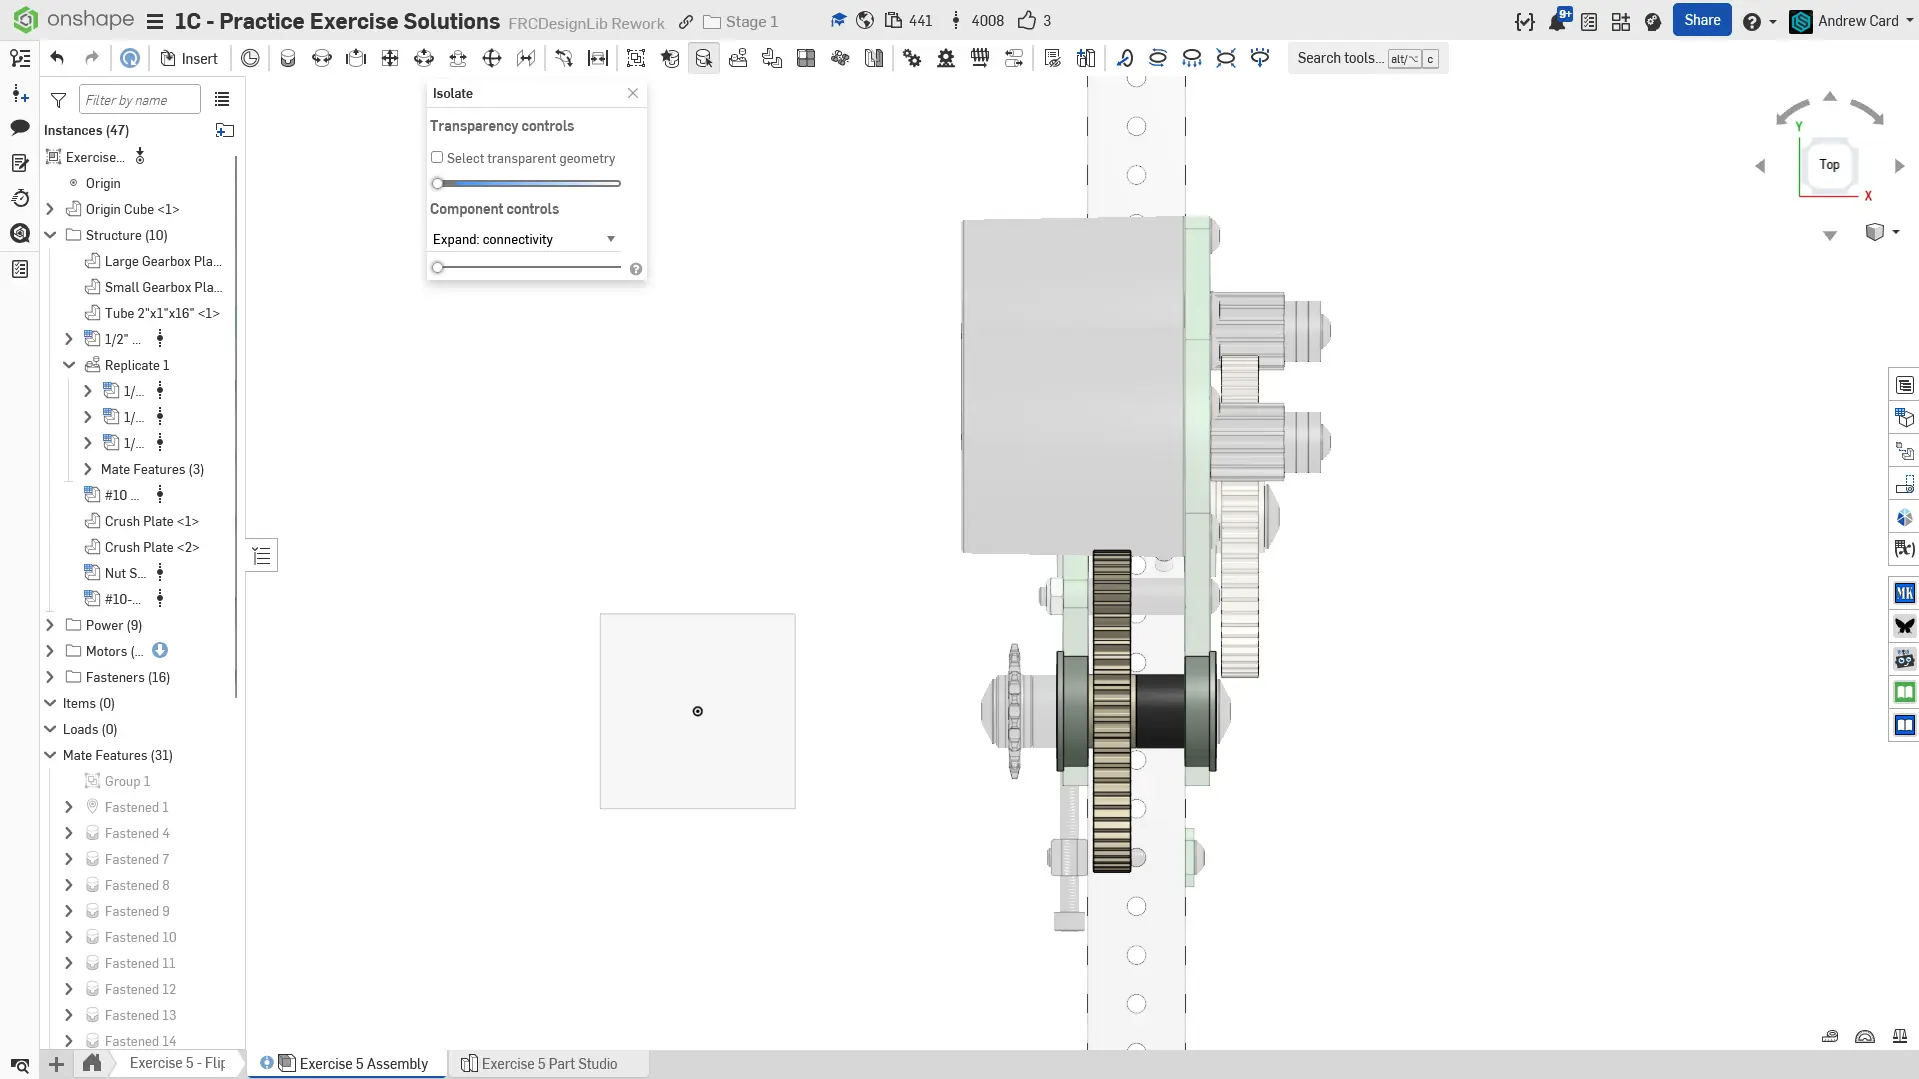
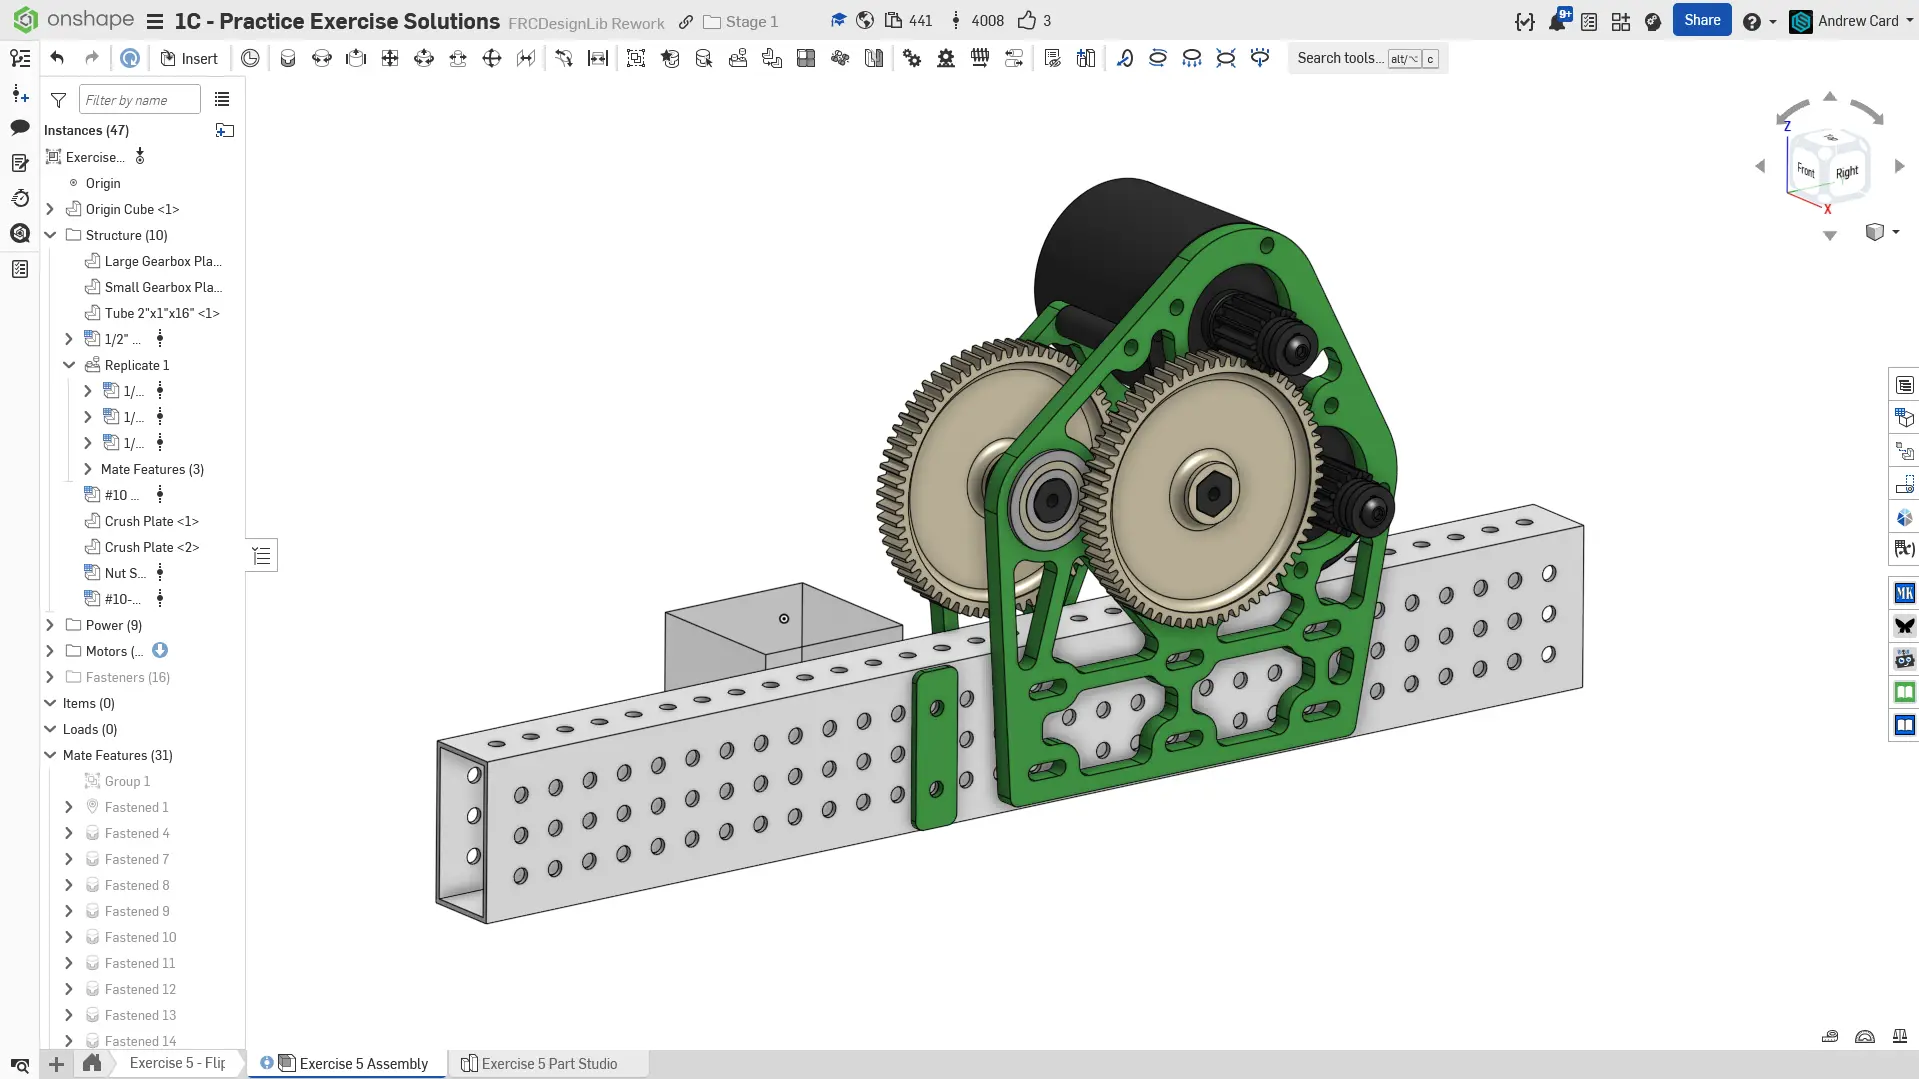
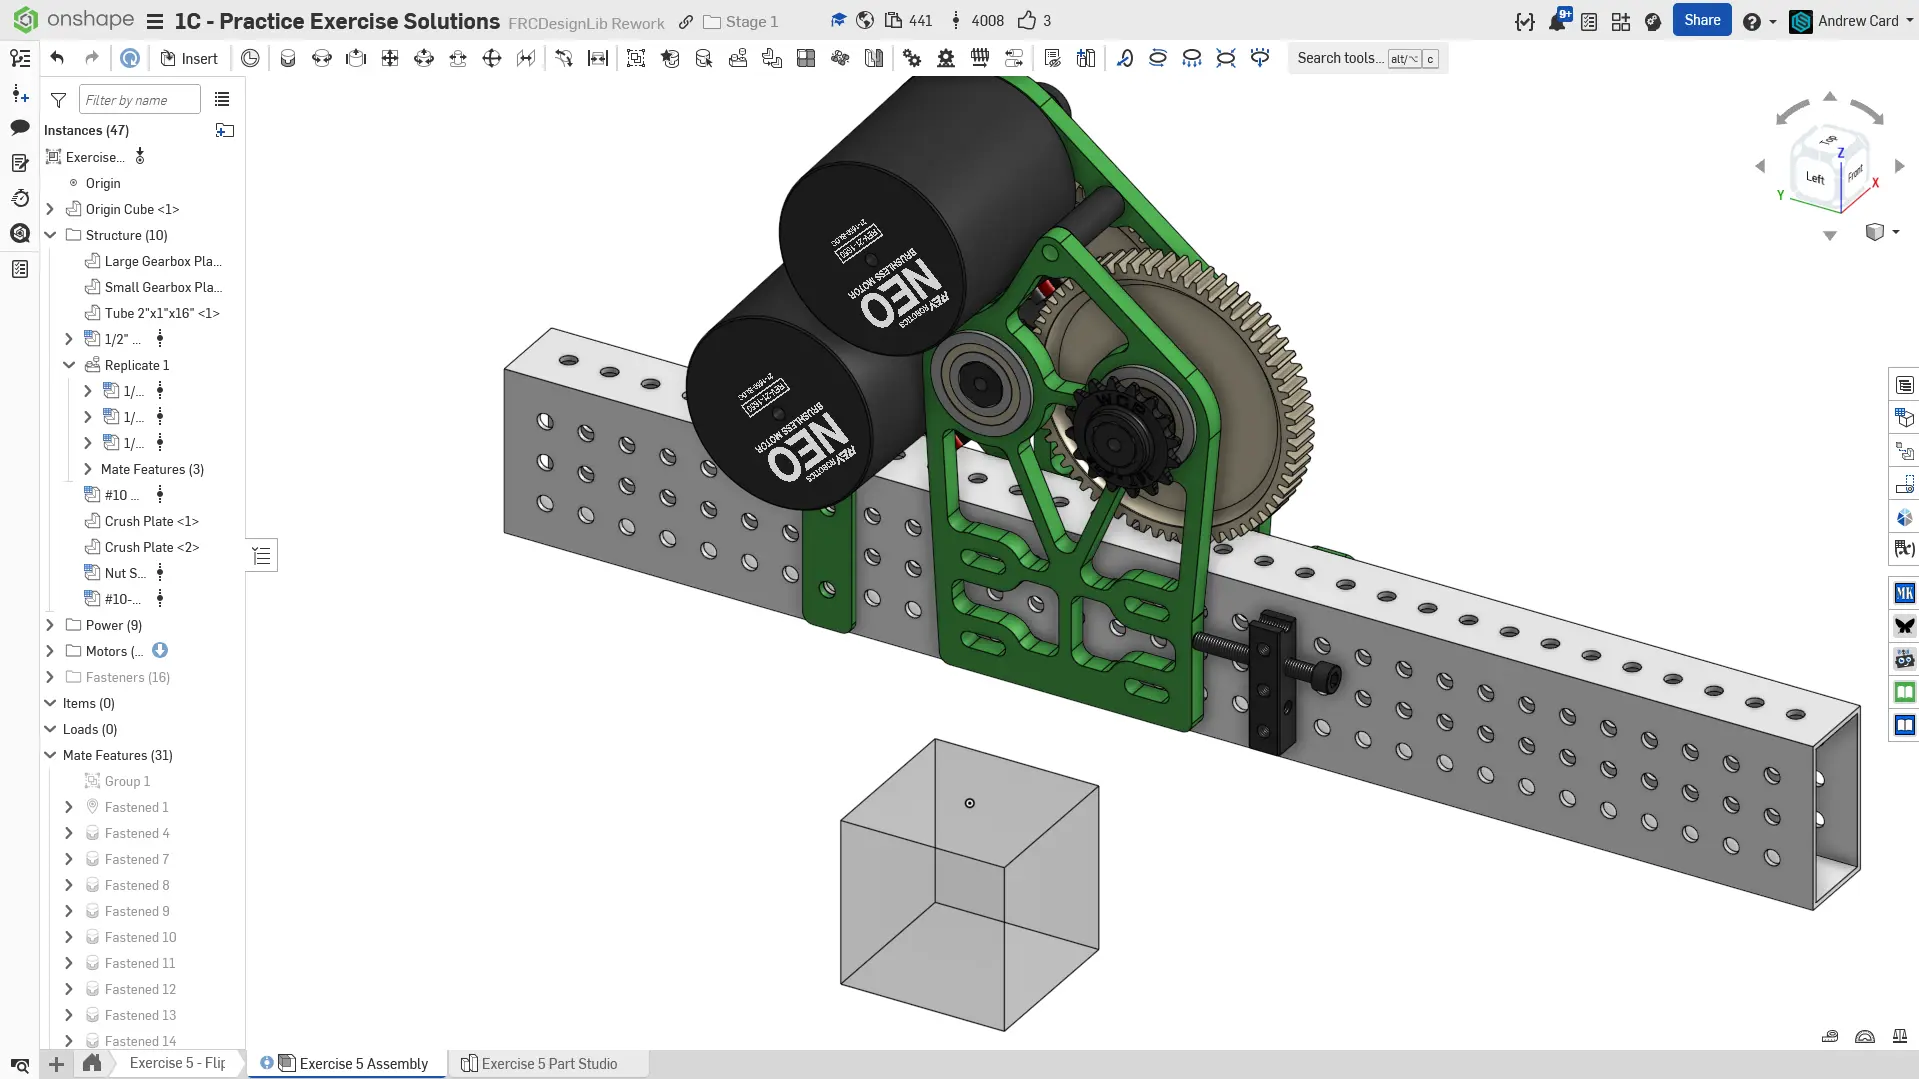
Montagem final.
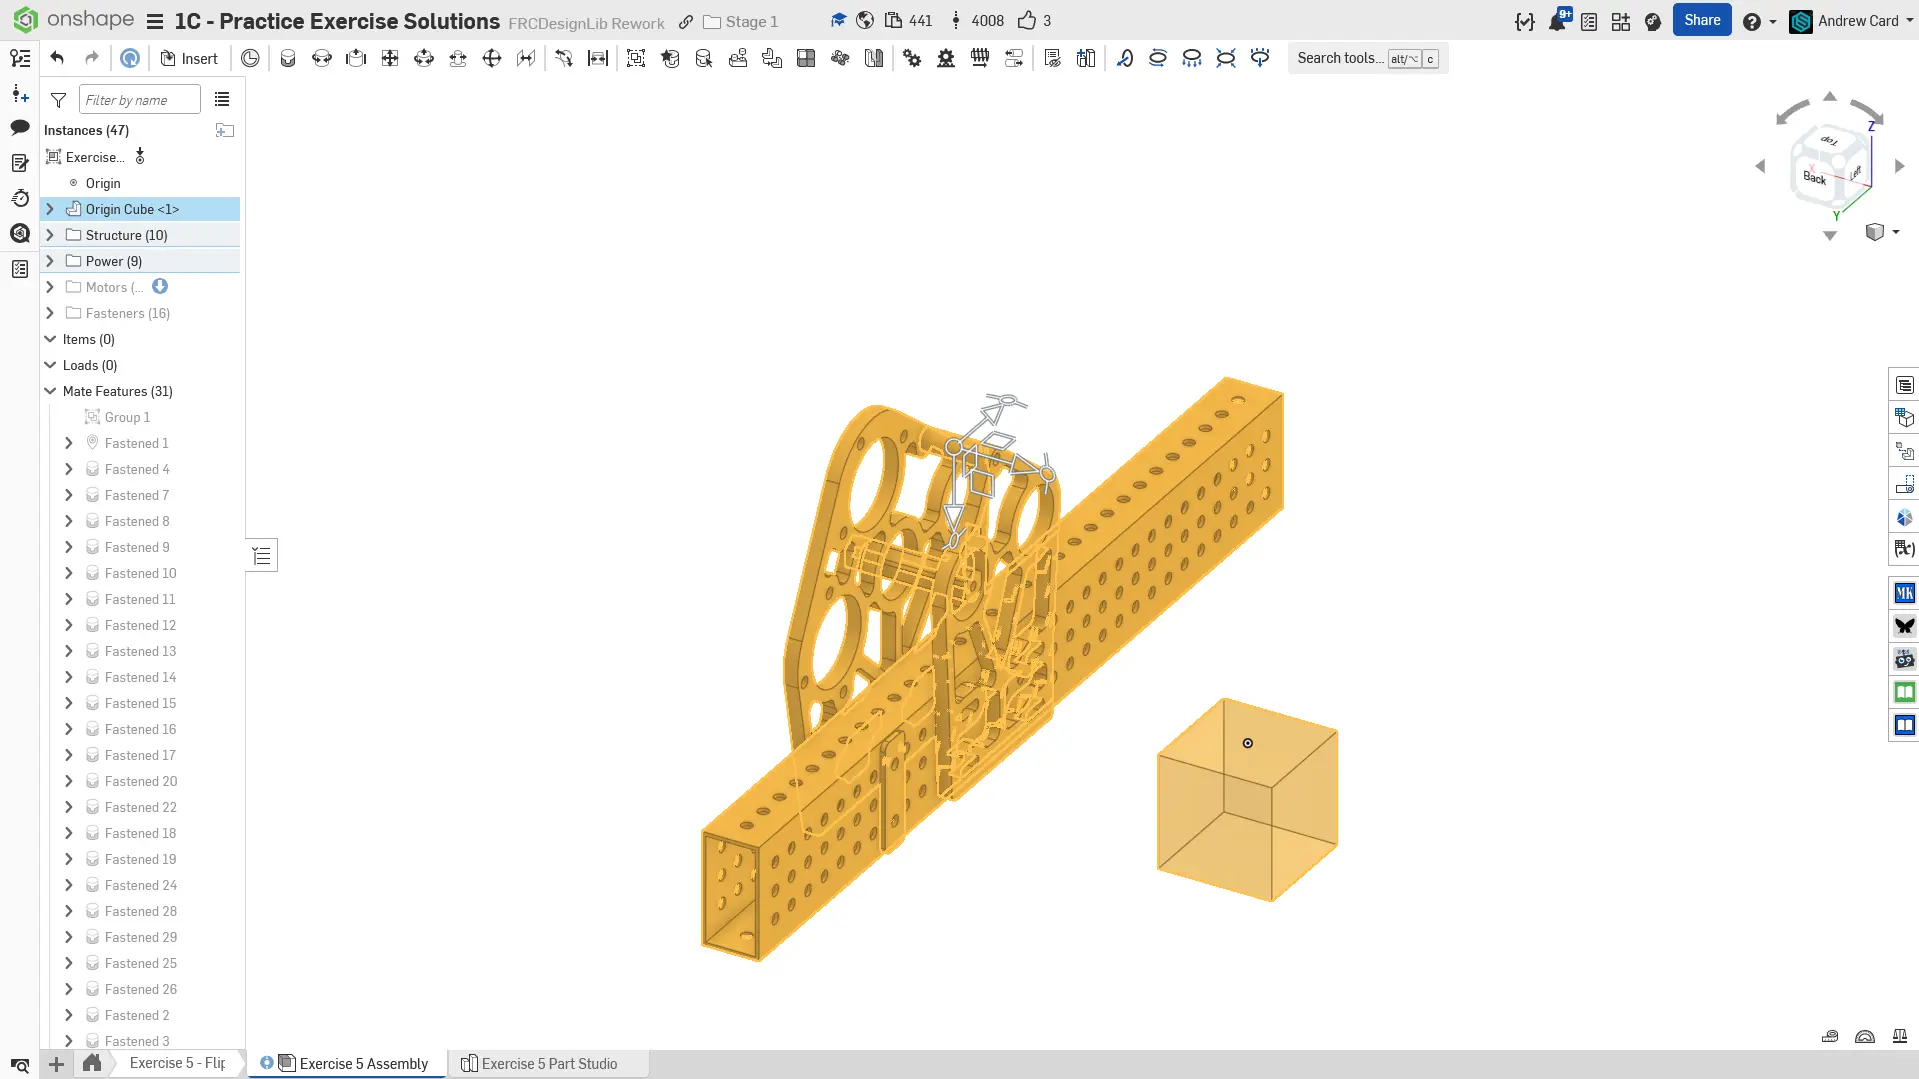
Adicione a estrutura, as placas da gearbox, o espaçador da gearbox e os eixos à montagem. Assim como antes, agrupe os componentes rígidos com o Origin Cube via Group Mate e fixe o Origin Cube na origem da montagem.
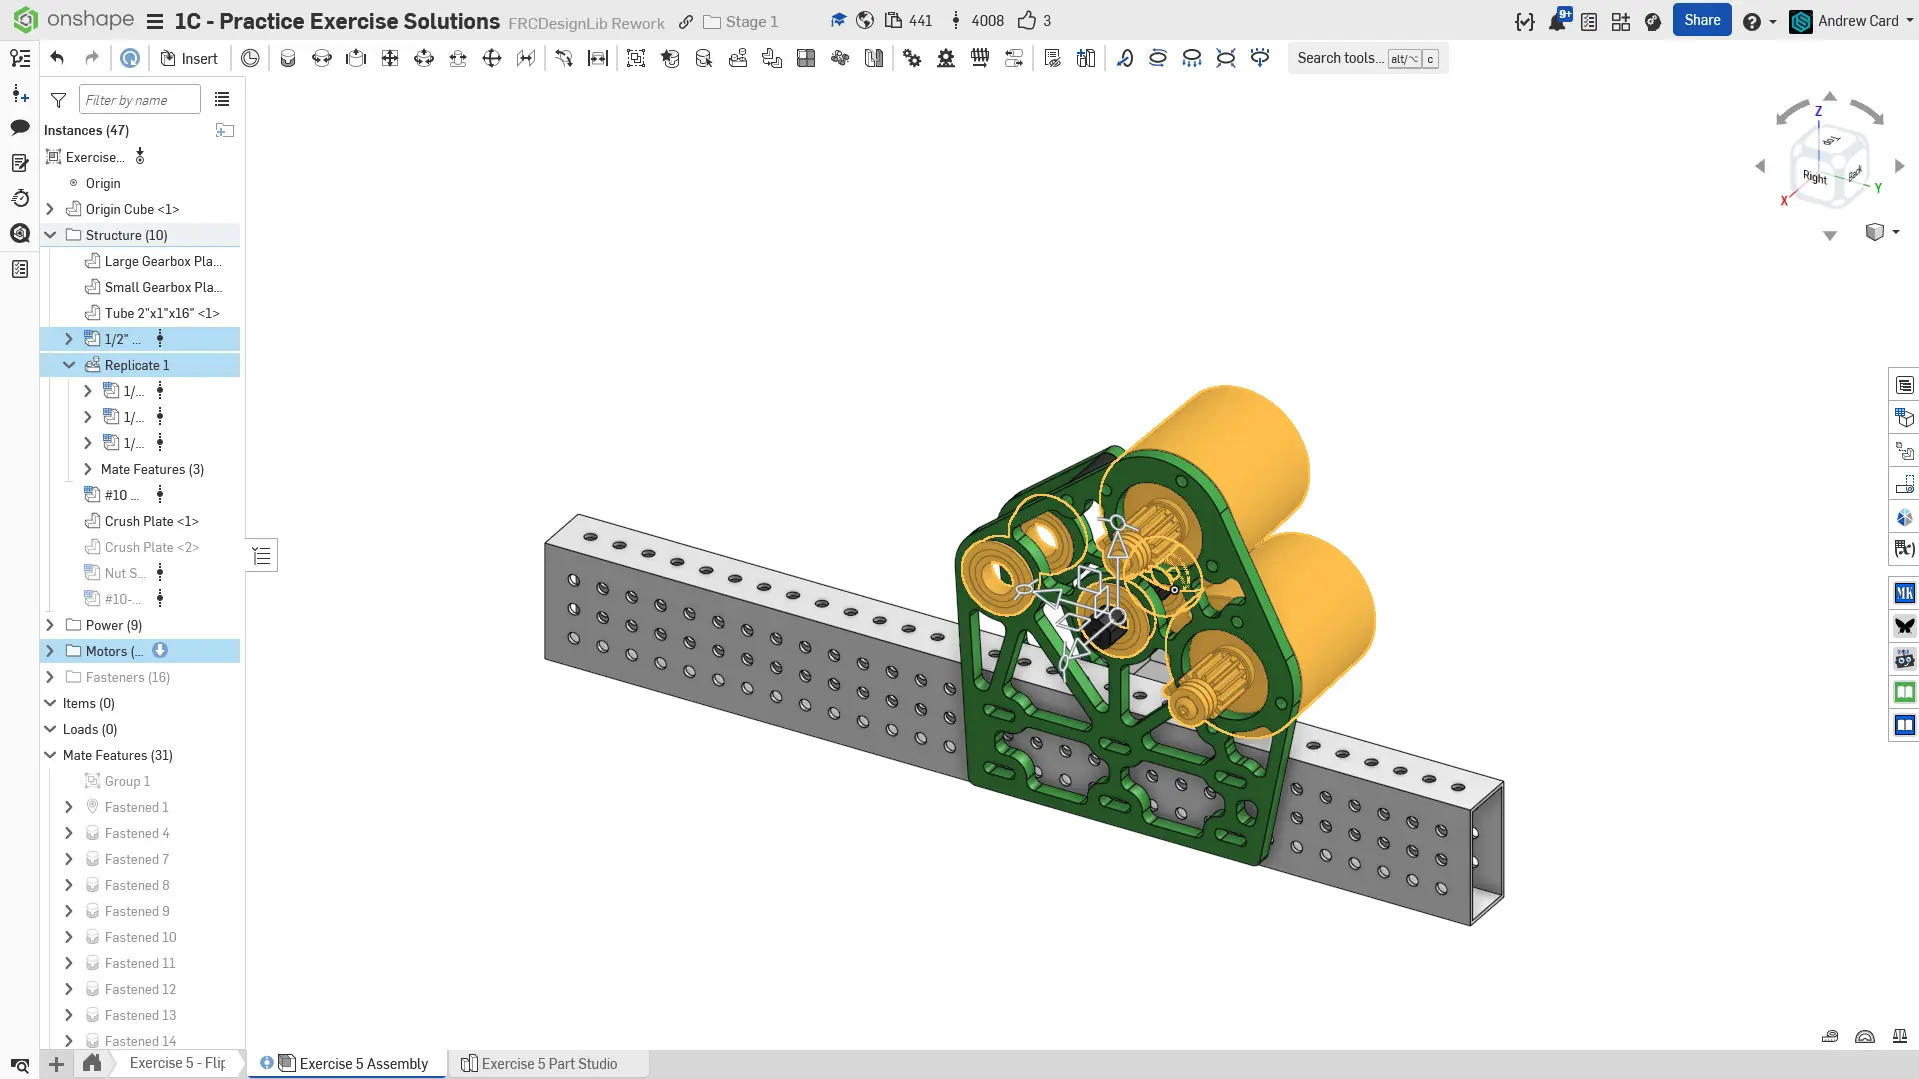
Insira e fixe os motores e rolamentos. Certifique-se de montar o motor com o pinhão correto e os espaçadores de eixo necessários.
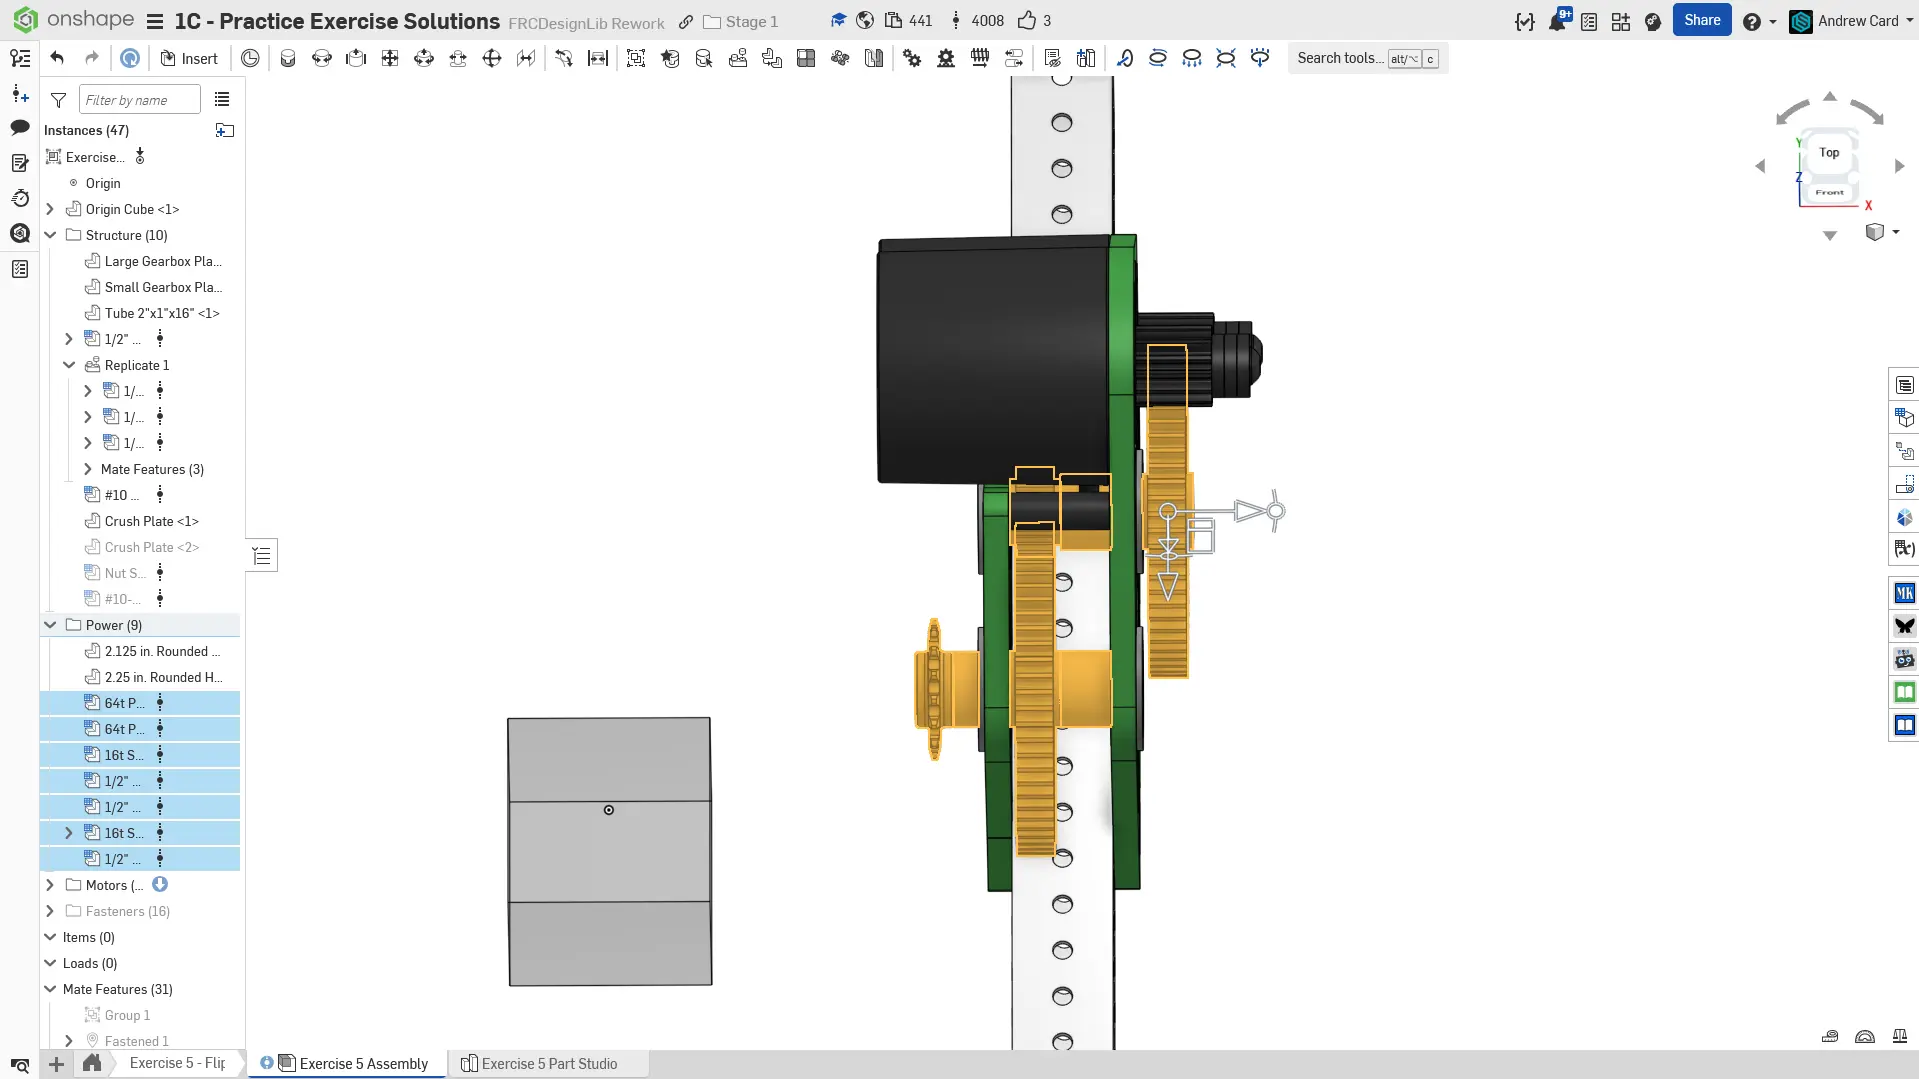
Insira e fixe os componentes de transmissão de potência, incluindo engrenagens, pinhões, espaçadores e o sprocket.
Usamos um único espaçador de 1/2” em vez de dois espaçadores de 1/4” em cada lado da engrenagem para reduzir a contagem de peças. Na vida real, a montagem é muito mais fácil com apenas um espaçador, e centralizar a engrenagem entre os rolamentos não traz nenhum benefício prático mensurável.
Copie a crush plate e monte-a no outro lado do tubo.
Fixe uma nut strip no outro lado da crush plate recém-adicionada, com um parafuso pressionando a face plana da placa da gearbox. Conforme explicado anteriormente, isso impede que a gearbox deslize devido à tração exercida pela corrente.
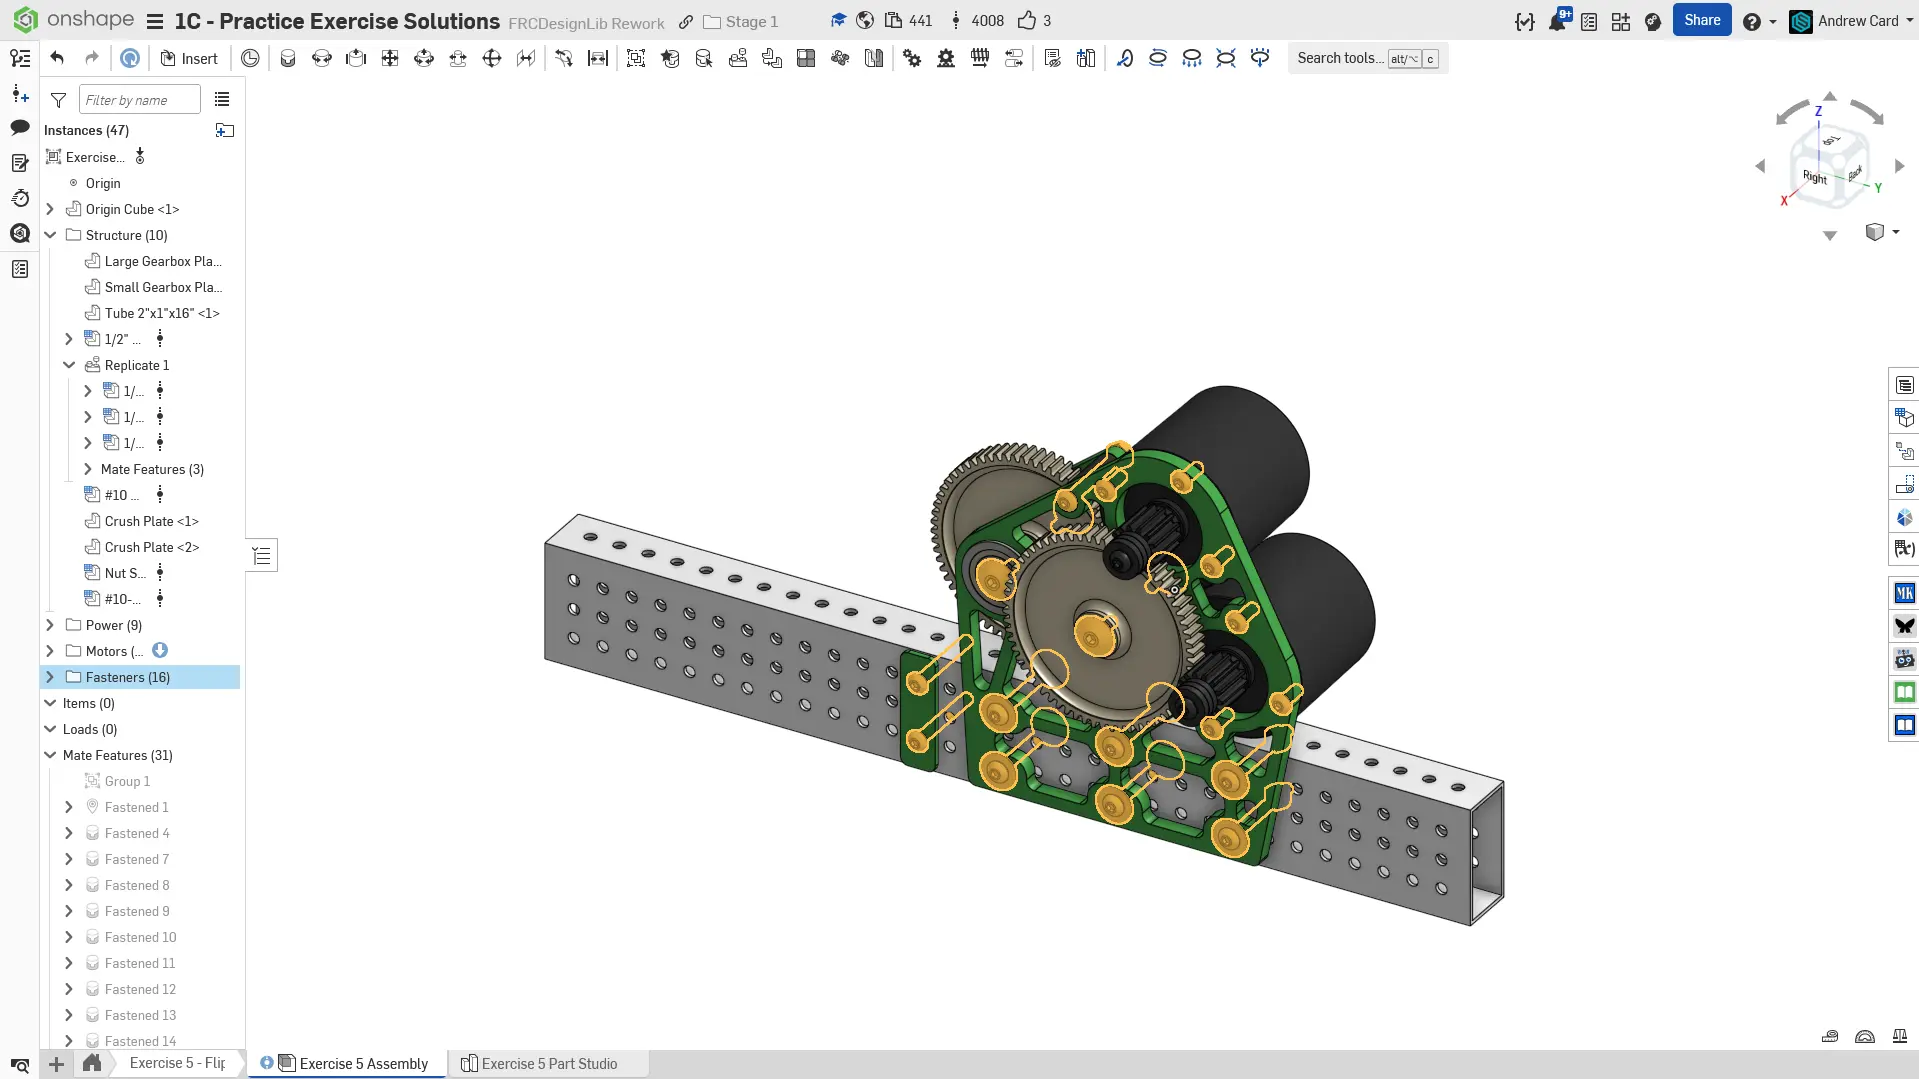
Adicione os fixadores à montagem. Certifique-se de que todos os parafusos instalados nos furos oblongos (slots) utilizem arruelas para distribuir adequadamente a carga de aperto sobre o rasgo. Deve haver arruelas tanto sob a cabeça do parafuso quanto sob a porca.
Para finalizar a montagem, organize seus componentes em pastas e nomeie suas replicações.
Montagem final.
Adicione a estrutura, as placas da gearbox, o espaçador da gearbox e os eixos à montagem. Assim como antes, agrupe os componentes rígidos com o Origin Cube via Group Mate e fixe o Origin Cube na origem da montagem.
Insira e fixe os motores e rolamentos. Certifique-se de montar o motor com o pinhão correto e os espaçadores de eixo necessários.
Insira e fixe os componentes de transmissão de potência, incluindo engrenagens, pinhões, espaçadores e o sprocket.
Usamos um único espaçador de 1/2” em vez de dois espaçadores de 1/4” em cada lado da engrenagem para reduzir a contagem de peças. Na vida real, a montagem é muito mais fácil com apenas um espaçador, e centralizar a engrenagem entre os rolamentos não traz nenhum benefício prático mensurável.
Copie a crush plate e monte-a no outro lado do tubo.
Fixe uma nut strip no outro lado da crush plate recém-adicionada, com um parafuso pressionando a face plana da placa da gearbox. Conforme explicado anteriormente, isso impede que a gearbox deslize devido à tração exercida pela corrente.
Adicione os fixadores à montagem. Certifique-se de que todos os parafusos instalados nos furos oblongos (slots) utilizem arruelas para distribuir adequadamente a carga de aperto sobre o rasgo. Deve haver arruelas tanto sob a cabeça do parafuso quanto sob a porca.
Para finalizar a montagem, organize seus componentes em pastas e nomeie suas replicações.
Verificação
Certifique-se de que você e/ou um membro/mentor mais experiente da sua equipe façam uma revisão do seu CAD! Sua montagem deve ter 30 instâncias.
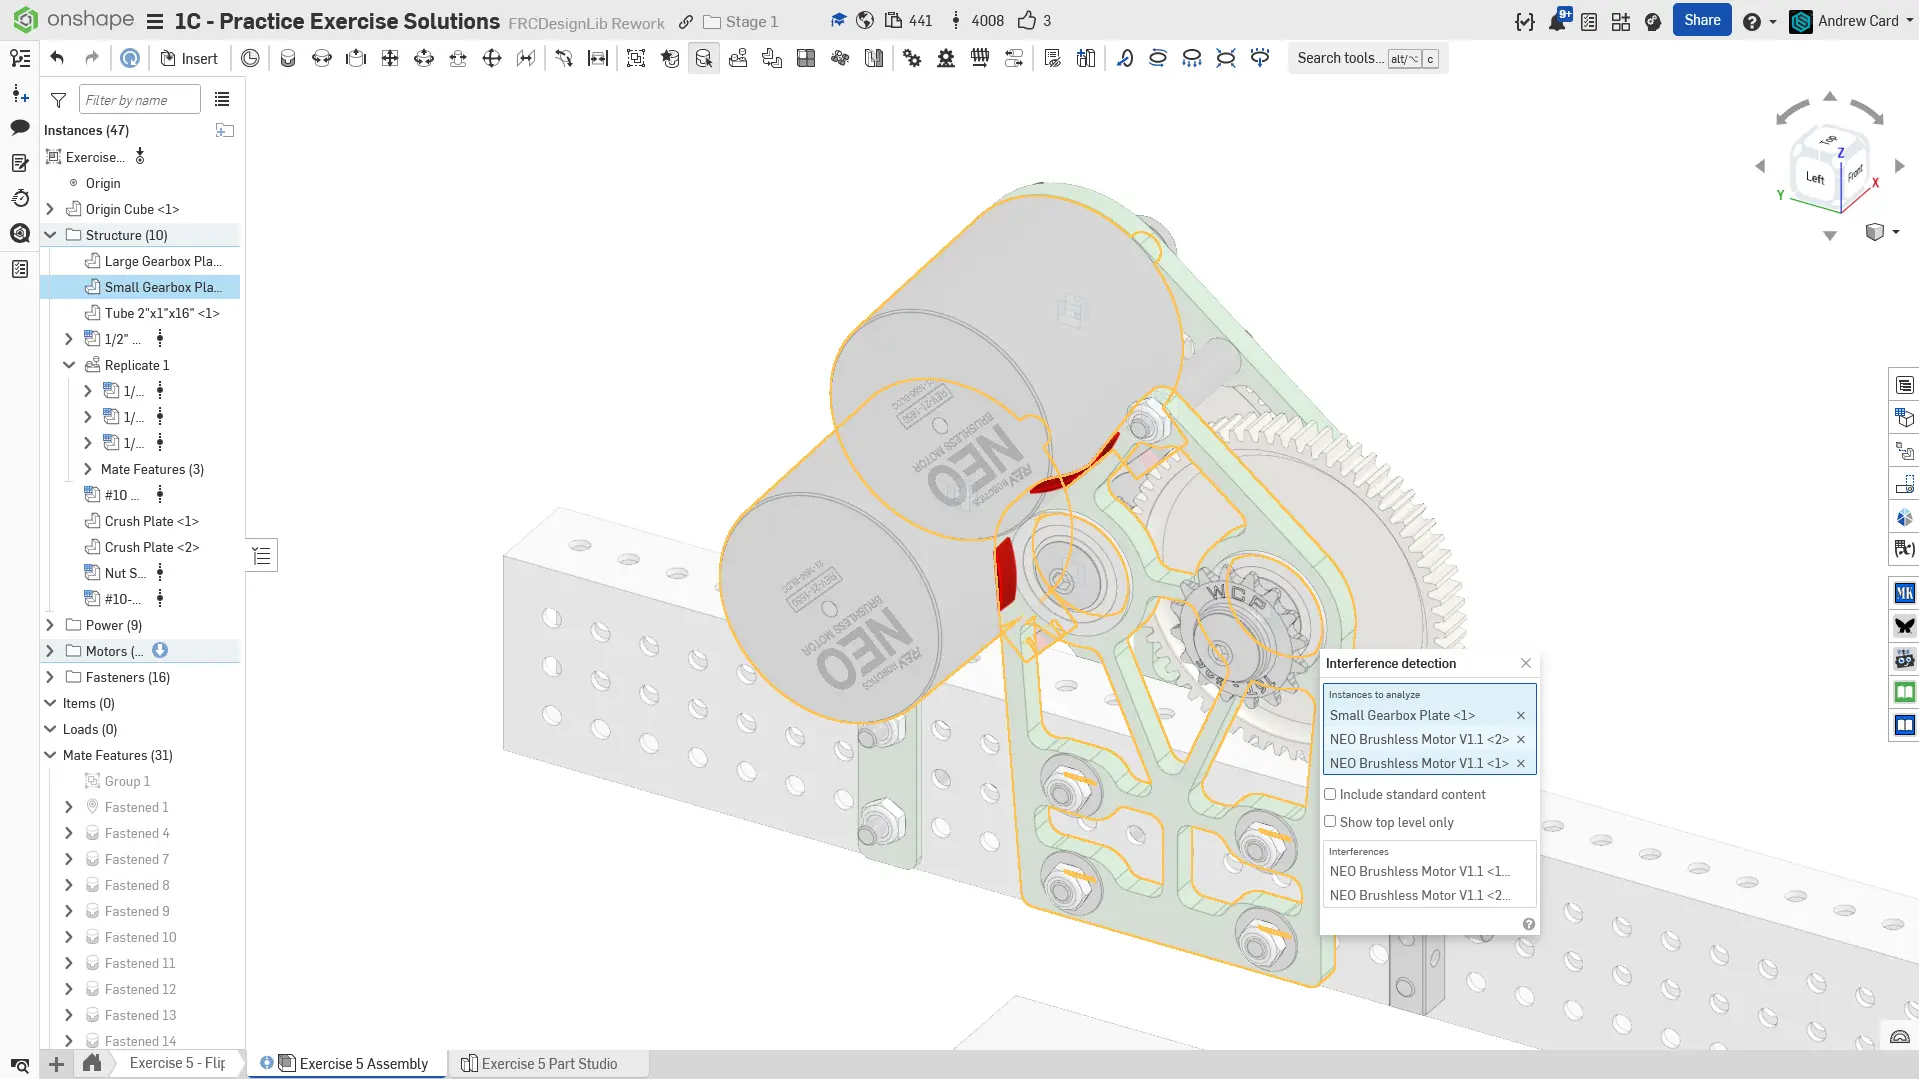
Detecção de Interferência (Interference Detection)
Descubra erros no CAD, e não na vida real durante a montagem física! Sempre verifique e reveja seus modelos CAD em busca de falhas como colisões e interferências de peças. Dez minutos extras verificando a precisão do seu CAD podem economizar horas de retrabalho caso uma peça com erro passe despercebida e seja enviada para fabricação.
Detecção de Interferência
Se uma interferência for detectada com a ferramenta Check Interference, ela destacará os volumes que se cruzam em vermelho brilhante.
Interferência entre o motor e a placa detectada pela ferramenta Check Interference.